
Central técnica · Lenze 8200
Perguntas e respostas sobre o Lenze 8200
202 perguntas organizadas em 11 temas, da identificação e instalação à aplicação e manutenção.
← Todas as centrais de perguntas e respostasEncontre sua resposta
Navegue por assunto
202 perguntas disponíveis
Nenhuma pergunta encontrada
Tente outro termo ou limpe a busca e o filtro de categoria.
Visão geral versões e identificação
24 perguntasFAQ 8200 001Por que o 8200 vector (15-90 kW) não pode ser habilitado, embora o(s) anel(s) de came estejam conectados nas interfaces FIF?
Quando os anéis FIF-cam estão conectados, o jumper pode ser conectado próximo ao conector do plugue, de modo que o contato dos plugues correspondentes seja impossível. Consequentemente, o controlador não está habilitado. Verifique se os anéis de came estão conectados corretamente na interface FIF.
FAQ 8200 002Como um motec/8200 vector com dois pulsos digitais pode ser controlado de forma que seja possível uma operação start-stop?
Exemplo:
Operação V/f
E1: Partida (contato normalmente aberto)
E2: Parada (contato normalmente fechado)
Seleção do setpoint por exemplo através de um setpoint fixo (NSET1-Jog1 = C2037)
Configuração de parâmetros baseada na configuração padrão da Lenze:
Conjunto de parâmetros 1 (PAR1):
- C0013 = 5s; Tempo de desaceleração por exemplo 5 segundos
- C0037 = 0 Hz; Valor NSET1-Jog1 para parar
- C0410/1 = 3; NSET1-Jog1 conectado à entrada digital E3
- C0410/13 = 1; DCTRL1-PAR2/4 conectado à entrada de dígito E1
- C0411 = 4; Entrada digital E3 invertida
Conjunto de parâmetros 2 (PAR2):
- C2012 = 5s; Tempo de aceleração por exemplo 5 segundos
- C2037 = 40 Hz; Valor NSET1-Jog1 como setpoint fixo
- C2410/1 = 3; NSET1-Jog1 conectado à entrada digital E3
- C2410/13 = 2; DCTRL1-PAR2/4 conectado à entrada de dígito E2
- C2411 = 4; Entrada digital E3 invertida
Função:
Com um pulso HIGH para E1 (contato normalmente aberto) o controlador muda para PAR2, acelera para JOG1 (criação com E3 invertido) com tempo de aceleração abaixo de C2012.
Com pulso LOW para E2 (contato normalmente fechado) o controlador passa para PAR1, desacelera para 0 Hz (criação com E3 invertido) com tempo de desaceleração abaixo de C0013.
A saída digital A1, o relé K1 e a saída analógica 62 estão disponíveis como informações de status, por ex. g. para dispositivos de exibição.
FAQ 8200 003Como a função 'FIXED-FREE' no editor de blocos funcionais exibe a ligação do sinal?
Se uma função no inversor não for usada, o GDC exibe no editor do bloco de funções o sinal 'FIXED-FREE' ou nenhuma ligação de sinal é mostrada na entrada do bloco de funções correspondente. Em ambos os casos a função não é usada.
Exemplo: As funções NSET1-RFG1-STOP (gerador de rampa de parada) e NSET1-RFG1-0 (gerador de rampa desacelera ao longo da rampa até 0) não estão ativadas. Na apresentação do bloco funcional no GDC ambas as entradas são apresentadas sem designação. Os códigos relevantes C0410/005 (NSET1-RFG1-STOP) e C0410/006 (NSET1-RFG1-0) mostram a entrada 'FIXED FREE' no GDC / os valores 0 ou 255.
FAQ 8200 004Por que é necessário aguardar antes de religar o inversor?
Os controladores de acionamento vetorial 9300, 8200, 8200 motec e 8200 com barramento CC possuem uma limitação de corrente de carga de ativação.
3 minutos depois de desligar Tamanhos de carcaça menores dos controladores de inversor 9300 e 8200 são equipados com resistores NTC:
9321, 9322
8241, 8242
8200 vector 0,25 - 0,37 kW
As Instruções de Operação exigem um período de pelo menos 3 minutos entre a desconexão e a reconexão. Se estiverem frios, os resistores NTC são de alta resistência; assim, eles podem limitar a corrente de carga. Durante o primeiro carregamento do barramento CC, o aumento da temperatura causa uma queda na resistência, até que eles não tenham mais ou menos nenhuma resistência para a operação normal de recarga. Isto mostra que após o desligamento deve haver uma fase de resfriamento antes que a limitação de corrente possa funcionar novamente como pretendido.
3 minutos após a última ligação Tamanhos de carcaça maiores de 9300, 8200, 8200 vector 0,55 - 90 kW e controladores de inversor 8200 motec são equipados com resistores limitadores e relé de bypass:
≥ 9323
≥ 8243
8200 vector a partir de 0,55 kW
8200 motec 3,0 - 7,5 kW
(Módulo eixo ECS, quando C0175 = 1 ou C0175 = 2)
A reconexão destes dispositivos já é possível após um período de 3 minutos após a última ligação (tempo entre dois processos de ligação). O resistor limitador é desviado por um contato de relé diretamente após o carregamento, para que possa esfriar imediatamente. Aqui, o resfriamento é efetuado simultaneamente à operação normal. Após 3 minutos da fase de resfriamento, a rede pode ser ligada novamente independentemente do tempo de desligamento, sem resultar em superaquecimento. Por razões de segurança, o controlador do conversor não deve ser reconectado antes que a tensão do barramento CC tenha diminuído a tal ponto que os relés de bypass dos resistores de carga abram (a mensagem LU é exibida).
Para os seguintes dispositivos, o tempo de ciclo de ligação da rede elétrica não é restrito:
8200 motec 0,25 - 2,2 kW
Módulo de alimentação ECS
Módulo eixo ECS (configuração C0175 = 3)
Nota: Os módulos de eixo ECS possuem uma limitação de corrente de carga que inclui um resistor limitador e um relé de bypass, que pode ser desativado via C0175 = 3 (resistências bypassadas continuamente). De acordo com a configuração padrão de fábrica da Lenze, esta limitação da corrente de carga está ativa, de modo que um período de 3 minutos entre dois processos de ligação deve ser considerado. O módulo de alimentação ECS contém um interruptor de carga de tiristor controlado para limitar a corrente de carga após a ligação, de modo que não seja necessária uma fase de resfriamento.
FAQ 8200 005De acordo com qual fórmula aproximada as perdas de potência em carga parcial que ocorrem no inversor podem ser calculadas aproximadamente para dimensionar por exemplo a potência necessária de um cooler?
Geralmente, a perda de potência ocorrida nos controladores de acionamento consiste em uma parte constante e variável. A parte constante é determinada pelo módulo de controle e, se necessário, pelo ventilador do dispositivo. A parte variável ocorre no estágio de potência e é dependente da carga (dependente da corrente):
Perda de potência = Pconst + (PV - Pconst) * IMot / IN
Pconst é a parte constante da perda de potência. Os seguintes valores são possíveis:
9300: 60 W (0,37...11 kW), 100 W (15...22 kW), 150 W (30...45 kW), 200 W (55...75 kW)
8200 vector: 10 W (BF1 + BF2), 22 W (BF3), 30 W (BF4), 45 W (BF5), mais potência consulte 9300
Pv é a perda total de potência a ser eliminada. Os valores podem ser obtidos nas instruções de operação:
9300: Classificações do capítulo (perda de energia)
8200 vector: Classificações do capítulo (perda de potência)
IMot: corrente efetiva real do motor, correntes de fuga à terra através da blindagem incluída. IN: corrente nominal de saída dependente da frequência de chaveamento selecionada do inversor.
Nota: Esta é uma fórmula de aproximação para estimativa aproximada das perdas de energia térmica ocorridas. Por favor, considere que por exemplo a altura da tensão da rede também influencia. Especialmente no caso de cabos de motor longos, as correntes de fuga capacitivas que ocorrem devem ser consideradas além da corrente do motor IMot. A influência da frequência de chaveamento selecionada do inversor é considerada pela adaptação da corrente nominal de saída, que pode ser encontrada nas instruções de operação.
FAQ 8200 006Como evitar uma reversão curta quando a função de parada rápida é liberada?
A reversão ocorre apenas junto com o controle vetorial. A reversão pode ser evitada
utilizando a frenagem automática por injeção CC (C0019 > 0 Hz),
uma redução da compensação de escorregamento (o desempenho modificado do acionamento em relação à rigidez da velocidade deve ser levado em consideração!),
a redução do limite Imax no modo gerador (C0023).
FAQ 8200 007Qual tempo de desaceleração é usado para desacelerar o inversor até a parada quando a 'parada rápida' está definida?
Para a função 'parada rápida', está disponível um tempo de desaceleração separado (tempo de rampa) que pode ser definido sob o código C0105. O 'setpoint principal do tempo de desaceleração' não é utilizado.
FAQ 8200 008Por que há um atraso na aceleração após a habilitação do pulso?
Cada habilitação de pulso (habilitação do controlador ou ultrapassagem do limite do freio CC automático) é seguida por uma detecção de falha à terra. Esta detecção de falta à terra é dividida em três partes:
1. Detecção de falta à terra; que só é efetuado se houver uma inibição de pulso de 5 segundos antes e a detecção de falta à terra for ativada via C0119 (C0119 = 0 a 2) 2. Gerenciamento da detecção de falta à terra com carregamento dos capacitores de bootstrap (duração 2 ms) 3. Correção de offset da detecção de corrente, desde que antes houvesse 5 segundos de inibição de pulso (duração 20 ms) Comentário sobre o ponto 3. (Correção de offset da detecção de corrente): somente versão de software ≥ V2.1
Conclusão:
A solicitação de habilitação de pulso (por exemplo, em caso de terminal de habilitação do controlador ou ultrapassagem do freio auto-CC) é atrasada em 42 ms em caso de detecção de falta à terra ativa (C0119 = 0 a 2), desde que tenham ocorrido 5 segundos de inibição de pulso.
Se não houver inibição de pulso de 5 segundos, a solicitação de habilitação de pulso será atrasada em 2 ms.
Se a detecção de falta à terra estiver inativa (C0119 = 3 a 5), a solicitação de habilitação do pulso é atrasada em 22 ms, desde que tenham ocorrido 5 segundos de habilitação do pulso.
Caso estes fatos não sejam solicitados para o funcionamento da máquina, o atraso poderá ser minimizado da seguinte forma:
Com a desativação da detecção de falta à terra, o atraso da habilitação do pulso pode ser reduzido de 42 ms para 22 ms.
Opere a máquina apenas no estado excitado por por exemplo tempo de freio auto-CC = infinito (C0106 = 999,0) ou desativar a função freio auto-CC (C0106 = 0 ou C0019 = 0)
FAQ 8200 009Como pode ser realizada uma reinicialização do controlador de processo?
Um reset do controlador de processo é realizado ativando o freio CC ou inibindo o inversor de frequência. Contudo, o reset também pode ser acionado ativando simultaneamente PCTRL1-I-OFF e PCTRL1-OFF através de uma entrada digital.
Nota: Com controlador PID 'congelado' (PCTRL1-STOP) um reset do controlador PID só é possível via CINH ou GSB. Não há alteração no PID-OUT por PCTRL1-I-OFF (componente integral = 0) e ativação simultânea de PCTRL1-OFF (componente proporcional = 0) se o controlador de processo estiver 'congelado'.
FAQ 8200 010Normalização de sinais analógicos no 8200 vector?
A normalização do setpoint principal (NSET1-N1) pode ser alterada através do código C0127 (ver Normalização do setpoint de velocidade dependente de C0127; doc. ID 200602656). O código C0127, no entanto, só tem efeito no bloco funcional de condicionamento do setpoint, NSET1. Se uma palavra de entrada de dados de processo for combinada com um sinal analógico de um bloco funcional diferente (por exemplo PCTRL1-SET1), a normalização será sempre: ±24000 ≡ ±480 Hz. O mesmo se aplica às palavras de saída de dados de processo. A mudança do código C0127 não tem nenhum efeito nas palavras de saída. Se, por exemplo Se a entrada analógica for atribuída diretamente a uma palavra de saída de dados do processo, a normalização também será ±480 Hz ≡ ±24000. A entrada analógica é previamente condicionada de forma que 100% da tensão/corrente de entrada corresponda ao valor em C0011.
FAQ 8200 011Quais valores são importantes no dimensionamento de um autotransformador para regulação de tensão?
Um autotransformador consiste em uma bobina derivada. A parte G é usada tanto pelo lado primário quanto pelo lado secundário. O enrolamento auxiliar Z é usado para mudanças de tensão. A potência nominal do autotransformador Srat é calculada da seguinte forma:
Srat = U2 · I2
Somente a classificação de kVA St é importante para o dimensionamento do autotransformador. A classificação kVA e, consequentemente, o núcleo de ferro necessário dependem apenas da tensão adicional Uz.
Se U1> U2:
1-fase: St = (U1-U2) · I2 = Srat · (1-ü) = Sn · (1-U2/U1)
Trifásico: St = (U1-U2) · I2 · raiz(3) = Srat · (1-ü) · raiz(3) = Srat · (1-U2/U1) · raiz(3)
Se U1< U2: (A razão ü deve ser < 1)
1-fase: St = (U2-U1) · I2 = Srat · (1-ü) = Srat · (1-U1/U2)
Trifásico: St = (U2-U1) · I2 · raiz(3) = Srat · (1-ü) · raiz(3) = Srat · (1-U1/U2) · raiz(3)
Vantagens do autotransformador:
1. menos dispendioso 2. design pequeno/peso leve 3. poucas perdas de ferro e cobre 4. alta eficiência Uma desvantagem é a ligação condutiva dos dois circuitos eléctricos (sem isolamento eléctrico). Por esta razão, os autotransformadores não podem ser usados para converter alta tensão em baixa tensão e baixa tensão em extrabaixa tensão. Os autotransformadores são úteis para variações de tensão limitadas a ≤ 25%.
Ao usar autotransformadores na entrada de potência de inversores de frequência, é absolutamente necessário usar bobinas de rede ou filtros de rede porque, p. g. um aumento de tensão de 20% através do autotransformador também reduzirá a tensão de curto-circuito Uk do transformador em aprox. 20%. Se você usar um transformador de isolamento, as bobinas de rede e os filtros de rede não serão necessários.
Exemplo:
A tensão do motor de um motor de 30 kW (Irat =56 A) *) com alimentação por inversor ainda deve ser de 400 V em carga nominal. As perdas totais de tensão em todo o eixo de acionamento por exemplo equivale a 10% = 40 V. A tensão nominal da rede é 400 V (U1).
U2 = U1 + 10% = 400 V + 40 V = 440 V St = (U2 - U1) · I2 · raiz(3) = (440 V - 400 V) · 56 A · 1,73 = 3,88 kVA
- > um autotransformador com classificação kVA de 5 kVA é selecionado
*) Para simplificação, a corrente do motor é igualada à corrente da rede.
FAQ 8200 012Como a modulação PWM forma a tensão de saída do inversor?
Descrição: A simulação a seguir mostra a operação de comutação entre os transistores (por exemplo, IGBTs) e os diodos de roda livre de um inversor. O controle dos transistores (chaves) é executado por meio de um PWM, de forma que conseqüentemente são gerados fluxos de corrente senoidal nas fases do motor. A oscilação fundamental senoidal é sobreposta por harmônicos de maior frequência. Quanto maior a frequência de chaveamento do inversor, mais as partes dos harmônicos diminuem.
Comutação: Em determinadas fases do PWM os transistores do inversor são ligados e desligados. O fluxo de corrente na fase do motor não é interrompido abruptamente, mas é mantido devido à indutância do motor e busca o caminho através dos diodos de roda livre - a corrente comuta do transistor para o diodo de roda livre. A comutação dos transistores e os fluxos de corrente entre os transistores, diodos de roda livre e fases do motor estão bem apresentados na seguinte apresentação (pontos de operação do PWM em modo motor e gerador):
Simulação dos processos de comutação e fluxos de corrente no caso de um inversor PWM monofásico com link de tensão: https://www.ipes.ethz.ch/ipes/Inverter/e_H_Bruecke.html
A simulação é controlada por meio do ponteiro do mouse nos pontos e linhas marcados em vermelho.
FAQ 8200 013Extensão dos sistemas alvo suportados?
Quais produtos são afetados?
Carregador GD versão 2.0 8200 vector a partir de V3.0
Descrição da função
O software Global Drive Loader suporta todas as variantes do inversor de frequência a partir da versão 1.4.
FAQ 8200 014Entrada PTC como DIGIN?
Aplicação:
Entrada digital adicional, por ex. manual/remoto - comutação com operação de barramento
Descrição
No software 8200 vector/motec versão V2.1 com E/S padrão ou módulo Field bus a entrada PTC pode ser configurada da seguinte forma:
- C0410/x = 7
- C0415/x = 38
- C0417/x=38
- C0418/x = 38
A entrada é
ativo, se as entradas PTC T1 e T2 estiverem abertas ou se a tensão de entrada for > UB20 (referência GND2) em T1
não ativo, se as entradas PTC T1 e T2 estiverem fechadas ou em T1 = GND2
FAQ 8200 015Controle de velocidade com detecção de direção de rotação para o 8200 vector com E/S STD?
Aplicação:
Controle de velocidade para ambos os sentidos de rotação
Descrição:
A partir do software 2.1 a entrada de frequência do STD I/O também pode ser usada para dois canais via E1 e E2. A seleção do código C0425 = 10 a 11 tem assim a mesma funcionalidade para Appl-I/O e STD I/O.
FAQ 8200 016Por que pode ocorrer um tranco ao alterar a rampa com o controlador PID ativo?
Quais produtos são afetados?
8200 vector 0,25 - 90 kW (≤ SW 3.1) com E/S padrão ou E/S de aplicação (≤ SW 3.1) 8200 motec 0,25 - 7,5 kW (≤ SW 3.1) com E/S padrão ou E/S de aplicação (≤ SW 3.1)
O que acontece?
Ao utilizar o controlador PID com realimentação via entrada de frequência DFIN, a alteração do tempo de aceleração (C0012) ou do tempo de desaceleração (C0013) leva a uma ultrapassagem de curta duração da frequência de saída, quando o conversor está em funcionamento. Isso resulta em um solavanco no motor. Quando o controlador PID é desativado e o tempo de aceleração ou desaceleração é alterado, o mau funcionamento não ocorre quando o acionamento está funcionando.
Quando o problema ocorre?
O problema ocorre quando o tempo de aceleração (C0012) ou o tempo de desaceleração (C0013) é alterado quando o inversor de frequência é liberado e o controlador PID é acionado com realimentação via entrada de frequência DFIN.
Possíveis diagnósticos?
Observar o comportamento de acionamento do motor ao alterar o tempo de aceleração ou desaceleração, possivelmente observando o código C0051.
Medidas/recomendações de curto prazo?
Altere os tempos de aceleração e desaceleração apenas quando o controlador estiver inibido. Reduza a dinâmica do controlador PID (diminua a parte 'P', aumente a parte 'I').
Avaliação
As ultrapassagens de velocidade ocorrem ao alterar C0012 ou C0013. Em geral, estes valores são definidos durante a configuração.
FAQ 8200 017tranco ao alterar o tempo de aceleração ou desaceleração quando o controlador PID está ativo (eliminação)?
Quais produtos são afetados?
8200 vector 0,25 - 90 kW (≥ SW 3,5) com E/S padrão ou E/S de aplicação (≥ SW 3,5) 8200 motec 0,25 - 7,5 kW (≥ SW 3,5) com E/S padrão ou E/S de aplicação (≥ SW 3,5)
Restrições de função eliminadas:
Ao utilizar o controlador PID com realimentação via entrada de frequência DFIN, a alteração do tempo de aceleração (C0012) ou do tempo de desaceleração (C0013) levou a uma ultrapassagem de curto prazo da frequência de saída. Isso resultou em um solavanco no motor. Agora, isso é evitado ao alterar C0012 ou C0013.
FAQ 8200 018Temperatura ambiente para módulos de comunicação?
Quais produtos são afetados?
Todos os módulos de comunicação que podem ser plugados na interface AIF:
Campo EMF 2171/2172
Campo EMF 2175
Campo EMF 2133
Campo EMF 2111
Campo EMF 2112
Campo EMF 2113
Campo EMF 2102
Campo EMF 2141
O que acontece?
Módulos de comunicação impecáveis não são garantidos.
Quando o problema ocorre?
Quando os módulos de comunicação são aplicados em conexão com o 8200 vector em temperatura ambiente de -10 °C a 0 °C.
Os módulos de comunicação mencionados acima podem ser aplicados em temperaturas ambientes de 0 °C a 55 °C. Exceto o inversor de frequência vetorial 8200, todos os controladores de acionamento Lenze são adequados para esta temperatura ambiente. O 8200 vector é, no entanto, adequado para aplicações até -10 °C.
Possíveis diagnósticos?
Módulos de comunicação impecáveis não são garantidos.
Medidas/recomendações de curto prazo?
Não.
Avaliação:
Não.
FAQ 8200 019Queda do nível de tensão do terminal 20 da E/S Padrão?
Quais produtos são afetados? 8200 motec / vector e D-PLC em combinação com o padrão I/O (as versões do módulo afetadas estão listadas na tabela abaixo)
O que acontece? Basicamente a tensão de alimentação interna (terminal 20) pode ser utilizada para acionamento das entradas digitais e alimentação da saída digital. Os sinais fornecidos pela fonte de tensão interna não poderão ser processados se ocorrer o erro descrito acima. Isto pode afetar a função de habilitação do controlador, por exemplo.
Quando o problema ocorre? Ao aquecer os módulos a temperaturas >50 °C (nosso valor baseado na experiência), a tensão de alimentação no terminal 20 pode cair ou entrar em colapso. A queda de tensão no terminal 20 é favorecida por uma temperatura ambiente mais elevada e carga de corrente no mesmo terminal.
Possíveis diagnósticos? Se o nível de tensão medido entre o terminal 20 e o terminal 7 (GND) for < 17,5 V e se for > 17,5 V novamente após o resfriamento do módulo utilizado, isso é um indício de que o problema descrito anteriormente pode ter ocorrido.
Medidas/recomendações de curto prazo? Use a fonte de tensão externa em vez da fonte de tensão interna (terminal 20). Como resultado, o conversor CC-CC é descarregado e uma falha repetida dependente da temperatura torna-se improvável. Ou troque os módulos pelas seguintes versões revisadas e corrigidas.
Avaliação: Entre outras coisas, a função de habilitação do controlador é desativada devido ao colapso da tensão de alimentação e, como resultado, o controlador é inibido. Ao descarregar o terminal 20, o nível de tensão > 17,5 V pode ser redefinido automaticamente.
FAQ 8200 020Queda do nível de tensão no terminal 20 da E/S da Aplicação (eliminada)?
Quais produtos são afetados? 8200 motec / vector em combinação com o Application I/O (as versões corrigidas e revisadas do módulo estão listadas na tabela abaixo)
Restrição de função eliminada: Possíveis quedas de tensão no terminal 20 foram eliminadas com a versão corrigida do módulo. Como resultado, a tensão de alimentação interna (terminal 20) pode ser utilizada para ativar as entradas digitais e alimentar as saídas digitais.
FAQ 8200 021Qual é a faixa de potência do 8200 vector?
O manual de sistema cobre o 8200 vector de 0,25 a 90 kW. A identificação completa do equipamento também informa a classe de tensão, o tipo construtivo, a variante, a versão de hardware e a versão de software. Essas informações devem ser conferidas antes de selecionar acessórios, documentação ou um equipamento de reposição.
FAQ 8200 022Como identificar o tipo construtivo do 8200 vector?
Na identificação do produto, E indica unidade para montagem em painel, D indica construção push-through e C indica construção cold plate. A disponibilidade depende da faixa de potência e da variante. Não selecione uma peça de reposição apenas pela potência nominal.
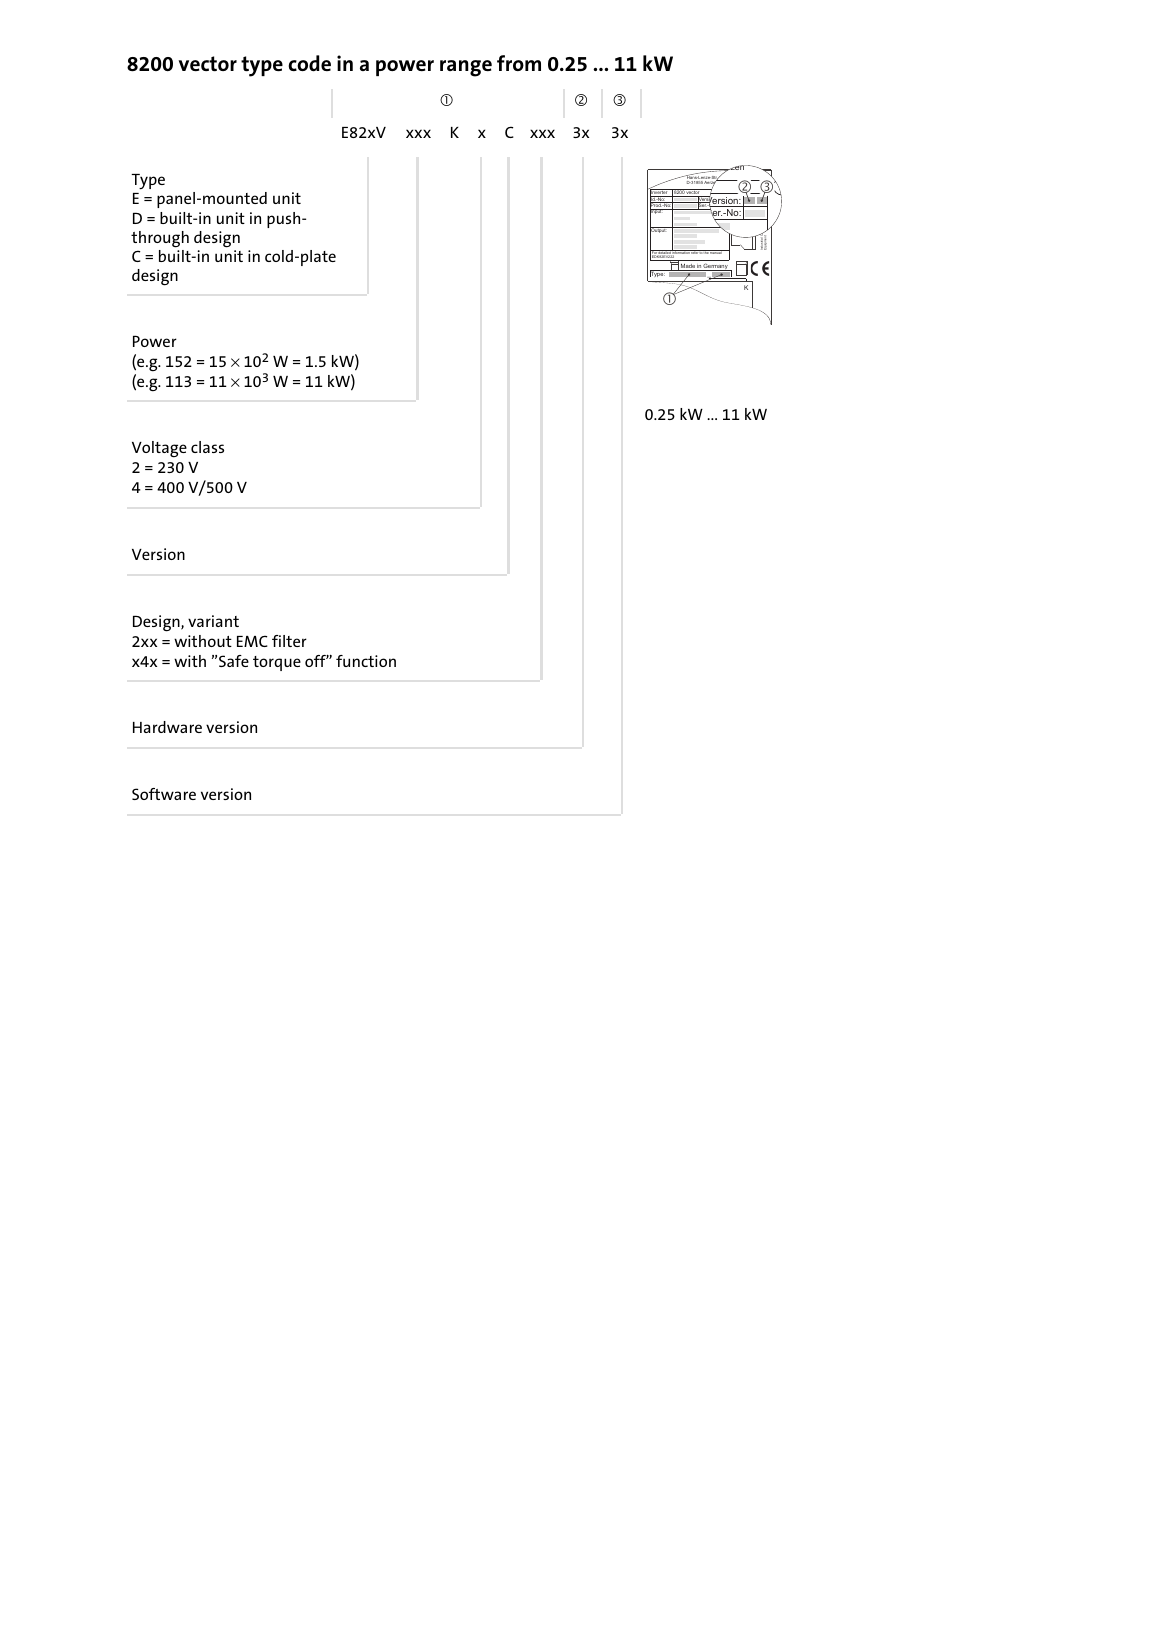
Exemplo de interpretação do código do 8200 vector de 0,25 a 11 kW
FAQ 8200 023Quais classes de tensão aparecem no código do 8200 vector?
Para as unidades de 0,25 a 11 kW, o código pode indicar classe 2 para 230 V e classe 4 para 400/500 V. Na faixa de 15 a 90 kW, o manual apresentado trata da classe 4. A alimentação real deve corresponder à placa do equipamento.
FAQ 8200 024Quais módulos podem equipar o 8200 vector ou o 8200 motec?
A família utiliza módulos de função como Standard I/O, Application I/O, AS-i, CAN, CAN I/O, CAN I/O RS, CANopen, DeviceNet, INTERBUS, LECOM-B, PROFIBUS e PROFIBUS I/O. Os recursos e os procedimentos de transferência de parâmetros dependem do módulo realmente instalado.
Instalação elétrica EMC e segurança
9 perguntasFAQ 8200 025Um 8200 vector trifásico de 230 V pode operar em alimentação monofásica?
Sim, se a potência do motor for reduzida e forem observadas as seguintes condições:
A alimentação da rede ocorre nos terminais L1 e L2. O indutor de rede acima mencionado deve sempre ser conectado em série com L1. Não há outras atribuições razoáveis. Níveis mais elevados de potência do motor não são possíveis.
FAQ 8200 026Quais cuidados de fiação EMC se aplicam ao 8200 vector?
Descrição:
Os folhetos mencionados neste artigo descrevem medidas para criar um sistema de acionamento típico CE com inversores de frequência vetorial 8200. Quando as medidas descritas são consideradas, uma boa segurança operacional pode ser alcançada através da redução das interferências EMC.
Folheto 'EMC_8200 vector_0,25-11kW'
Com base no folheto 'Noções básicas de EMC' nesta parte 2 'Fiação de acordo com os requisitos de EMC', a Lenze informa os usuários do 8200 vector sobre o uso dos controladores de base e dos acessórios de acordo com os requisitos de EMC.
Os acessórios Lenze para a série vetorial 8200 contêm muitos componentes, que são importantes no que diz respeito à EMC. Esses componentes são:
Bobinas de rede
Filtros RFI
Bobinas de motor
Filtros de motor
A atribuição e o modo de funcionamento destes componentes EMC são amplamente descritos.
Folheto 'EMC_8200 vector_0.25-11kW_CAN'
Com base nos folhetos 'EMC-Basics' e 'EMC_8200 vector_0.25-11kW', a parte 'Fiação de acordo com EMC com módulo de função de barramento de campo systembus (CAN)' informa os usuários de inversores vetoriais 8200 sobre a aplicação dos controladores básicos de acordo com EMC combinado com o módulo de função de barramento de campo 'systembus (CAN)'.
Folheto 'EMC_8200 vector_0.25-11kW_PROFIBUS'
Com base nos folhetos 'EMC-Basics' e 'EMC_8200 vector_0.25-11kW', a parte 'Fiação de acordo com EMC com módulo de função de barramento de campo systembus (CAN)' informa os usuários de inversores vetoriais 8200 sobre a aplicação dos controladores básicos de acordo com EMC combinado com o módulo de função de barramento de campo 'PROFIBUS DP'.
Os folhetos podem ser baixados da biblioteca Lenze em Inversor de frequência - 8200 vector.
FAQ 8200 027Qual é o grau de proteção do 8200 vector na montagem push-through?
Na técnica push-through da variante do dissipador de calor, os dispositivos 8200 vector possuem o seguinte gabinete:
8200 vector ≤ 30 kW: IP41
8200 vector > 30 kW: IP20
FAQ 8200 028Cabo à prova de curto-circuito, cabo resistente a curto-circuito, à prova de falha de aterramento, resistente a falha de aterramento?
Os termos “à prova de curto-circuito e à prova de falha à terra” e “resistente a curto-circuito e à prova de falha à terra” referem-se sempre ao tipo de instalação. No sentido direto, não existem cabos e linhas com estas características, mas o design (por exemplo, NYM, NYY, ...) e o tipo de instalação dos cabos e linhas são importantes.
Os seguintes extratos de normas fornecem uma visão geral da definição mais moderna de 'Instalação de cabos e linhas à prova de curto-circuito e de falha de aterramento':
DIN VDE 0100-520 artigo 521.13 Versão alemã do Documento de Harmonização HD 384.5.52 S1 +A1:
Os seguintes tipos de instalação são considerados à prova de curto-circuito e de falha à terra: a) Arranjos de fios (nus ou isolados) nos quais os fios não se tocam e não têm contato com componentes aterrados e para os quais não é esperado nenhum curto-circuito devido a influências externas, por exemplo. ex.:
por espaçamentos apropriados usando espaçadores ou
através da instalação em canais de instalação elétrica separados ou em seus dutos separados ou em eletrodutos de instalação elétrica separados.
b) Arranjos de:
cabos, ex. g. de acordo com DIN VDE 0276-603 (NYY…)
cabos leves unipolares com bainha plástica NYM conforme DIN VDE 0250-204
cabos flexíveis unipolares isolados com borracha de acordo com DIN VDE 0282-4 (H07RN-F… )
c) Cabos acessíveis ou cabos leves com bainha plástica que não sejam instalados próximos a materiais combustíveis sem risco de danos mecânicos;
d) Disposições de cabos unipolares não revestidos
NSGAFöu de acordo com DIN VDE 0250-602, NSHXAö de acordo com E DIN VDE 0250--606, NSHXASö de acordo com E DIN VDE 0250-606, NSHXSCMö de acordo com E DIN VDE 0250--606 com tensão nominal U0/U de pelo menos 1,8/3 kV
Disposições de cabos e linhas que podem queimar sem perigo para o ambiente, por ex. os cabos dentro da terra são considerados equivalentes, no que diz respeito à segurança, à instalação à prova de curto-circuito e à prova de falha à terra.
DIN EN 60204-1 / VDE 0113-1 Equipamento elétrico de máquinas, artigo 7.2.8 Disposição de dispositivos de proteção contra sobrecorrente: Dispositivos de proteção contra sobrecorrente precisam ser instalados onde o condutor a ser protegido estiver conectado ao seu sistema de alimentação. Quando isso não for possível, não há necessidade de proteção contra sobrecorrente para condutores com capacidade de transporte de corrente inferior à do condutor de alimentação, se o risco de curto-circuito for reduzido por todas as seguintes medidas:
a capacidade de condução de corrente do condutor é pelo menos a mesma que a resultante da carga E
cada cabo para o dispositivo de proteção contra sobrecorrente não tenha mais de 3 m E
o condutor é protegido por uma caixa ou canal de cabo. Consulte o artigo original para a relação completa de condições e parâmetros.
FAQ 8200 029Roscas desencapadas dos parafusos de montagem nas placas de blindagem de cabos?
Quais produtos são afetados?
8200 vector, 3 kW a 11 kW, versão C, todos os tipos (a partir de ID / material nº 45x xxx em diante)
O que acontece?
Devido a uma combinação desfavorável de tolerâncias gerais na produção dos parafusos e buchas roscadas, ocasionalmente é possível descascar as roscas se forem apertadas demais ao fixar as placas de blindagem ao inversor. Os soquetes rosqueados não são danificados por esta ação.
Quando o problema ocorre?
O problema pode ocorrer quando a placa de blindagem está fixada no inversor.
Possíveis diagnósticos?
Os parafusos giram livremente. A conexão roscada entre a placa de blindagem e o inversor não pode mais ser estabelecida.
Medidas/recomendações de curto prazo?
Ao trocar os parafusos na placa de blindagem por parafusos M3 padrão, a conexão roscada pode ser garantida.
Avaliação:
Este erro não é crítico e pode ser eliminado trocando os parafusos por parafusos M3 padrão.
FAQ 8200 030Como operar um inversor com corrente de fuga elevada em equipamento móvel?
O documento propõe um transformador de isolação DY05 com enrolamento de blindagem. Essa solução separa a corrente de fuga gerada pelo inversor do lado da alimentação e ajuda a desacoplar interferências de EMC. O projeto deve atender às normas e às condições de proteção aplicáveis.
FAQ 8200 031Quais são os limites do conector de barramento de rede E82ZWKN2?
O E82ZWKN2 é indicado para 8200 motec de 0,25 e 0,37 kW da classe correspondente. A soma das correntes de rede deve ser de no máximo 16 A, o cabo pode ter até 2,5 mm² e são permitidos até quatro equipamentos em paralelo.
FAQ 8200 032Quais são os limites do conector de barramento de rede E82ZWKN4?
O E82ZWKN4 admite soma de correntes de rede de até 24 A, seção de cabo de até 4 mm² e até seis unidades 8200 motec em paralelo. Fusíveis e cabos devem ser dimensionados pela soma das correntes.
FAQ 8200 033Qual é o grau de proteção do 8200 vector em montagem push-through?
Na variante push-through, unidades de até 30 kW têm grau de proteção IP41 na região atravessada pelo painel; acima de 30 kW, o artigo da Lenze informa IP20. O restante da instalação deve manter o grau de proteção exigido pelo painel.
Teclados backup e comissionamento
13 perguntasFAQ 8200 034Como comissionar o 8200 vector com um sistema de E S descentralizado?
Descrição:
Comissionamento (Short Setup) do sistema de E/S descentralizado no 8200 vector:
1. Atribuir endereços CAN: 8200 vector C0350 = 1 (definir EPMT110 ADR através da chave 2). O endereço CAN do sistema de E/S deve ser um dígito maior que o do 8200 vector para que o sistema de E/S adote automaticamente o identificador para as palavras de entrada e saída do 8200 vector.
2. Configuração do dispositivo do barramento do sistema: C0352 = 1 (mestre)
3. Tempo de inicialização: C0356 = 10000
4. Nota de reset: C0358 = 1 (pré-operacional => operacional)
5. Canal de dados do processo de controle: C0360 = 0 (acionado por tempo de evento)
entrada analógica: CAN-IN2-Wx saída analógica: CAN-OUT2-Wx entrada digital: CAN-IN1-W1-Bitx saída digital: CAN-OUT1-Bitx
6. Configuração do sinal de entrada digital: C0410.x = CAN-IN1-W1-Bitx
7. Configuração do sinal de saída digital: C0418.x =
8. Configuração do sinal de entrada analógico: C0412.x = CAN-IN2-Wx
9. configuração do sinal de saída analógica: C0421.x =
FAQ 8200 035Quais teclados podem ser usados no 8200 vector?
O EMZ9371BC pode ser usado nas linhas 8200 vector, 8200 motec e 9300. O E82ZBC é destinado às linhas 8200 vector e 8200 motec. A sequência de acesso à lista completa de códigos é diferente em cada modelo.
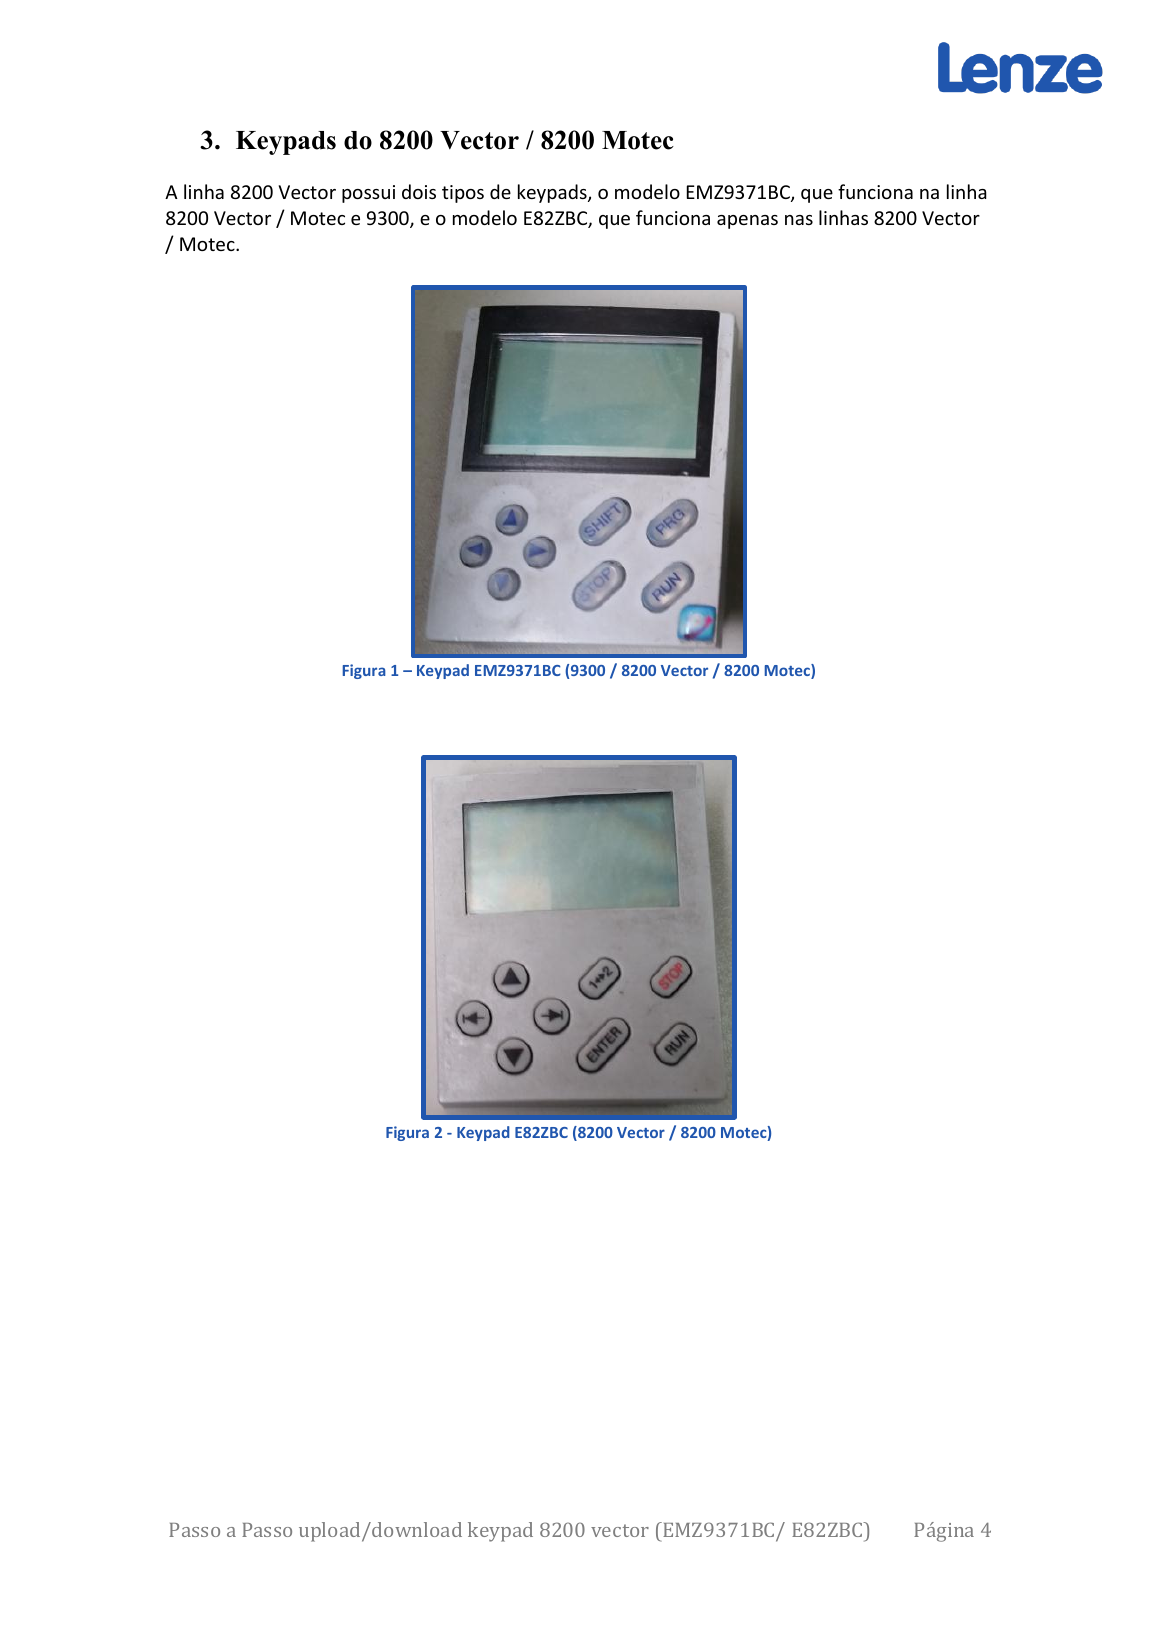
Teclados EMZ9371BC e E82ZBC utilizados na família 8200
FAQ 8200 036Como acessar a lista completa de códigos com o teclado EMZ9371BC?
Pressione PRG para abrir USER MENU, use a seta para cima até CODE LIST e pressione a seta para a direita duas vezes. O código C0001 será exibido. Use as setas para escolher o código, pressione PRG para mover o cursor ao valor, altere com as setas e confirme com SHIFT mais PRG.
FAQ 8200 037Como acessar a lista completa de códigos com o teclado E82ZBC?
Pressione 1 para 2 e depois a seta para a direita. Quando USER aparecer, use a seta para cima até ALL. Pressione novamente 1 para 2 e a seta para a direita. O código C0001 aparecerá piscando. Use a seta para a direita para editar o valor e as setas para cima ou para baixo para alterá-lo.
FAQ 8200 038O que deve ser verificado antes de copiar parâmetros com o teclado?
Identifique o módulo de função instalado na parte frontal inferior do inversor. Os valores de C0002 usados para upload e download mudam entre Standard I/O e módulos como Application I/O, INTERBUS, PROFIBUS-DP, LECOM-B, DeviceNet e CANopen.
FAQ 8200 039Como copiar os parâmetros do inversor para o teclado?
Use C0002 = 20 quando o equipamento tiver Standard I/O. Para Application I/O, INTERBUS, PROFIBUS-DP, LECOM-B, DeviceNet ou CANopen, use C0002 = 80. Aguarde SAVING e confirme a mensagem TRANSFER OK antes de remover o teclado ou desligar o equipamento.
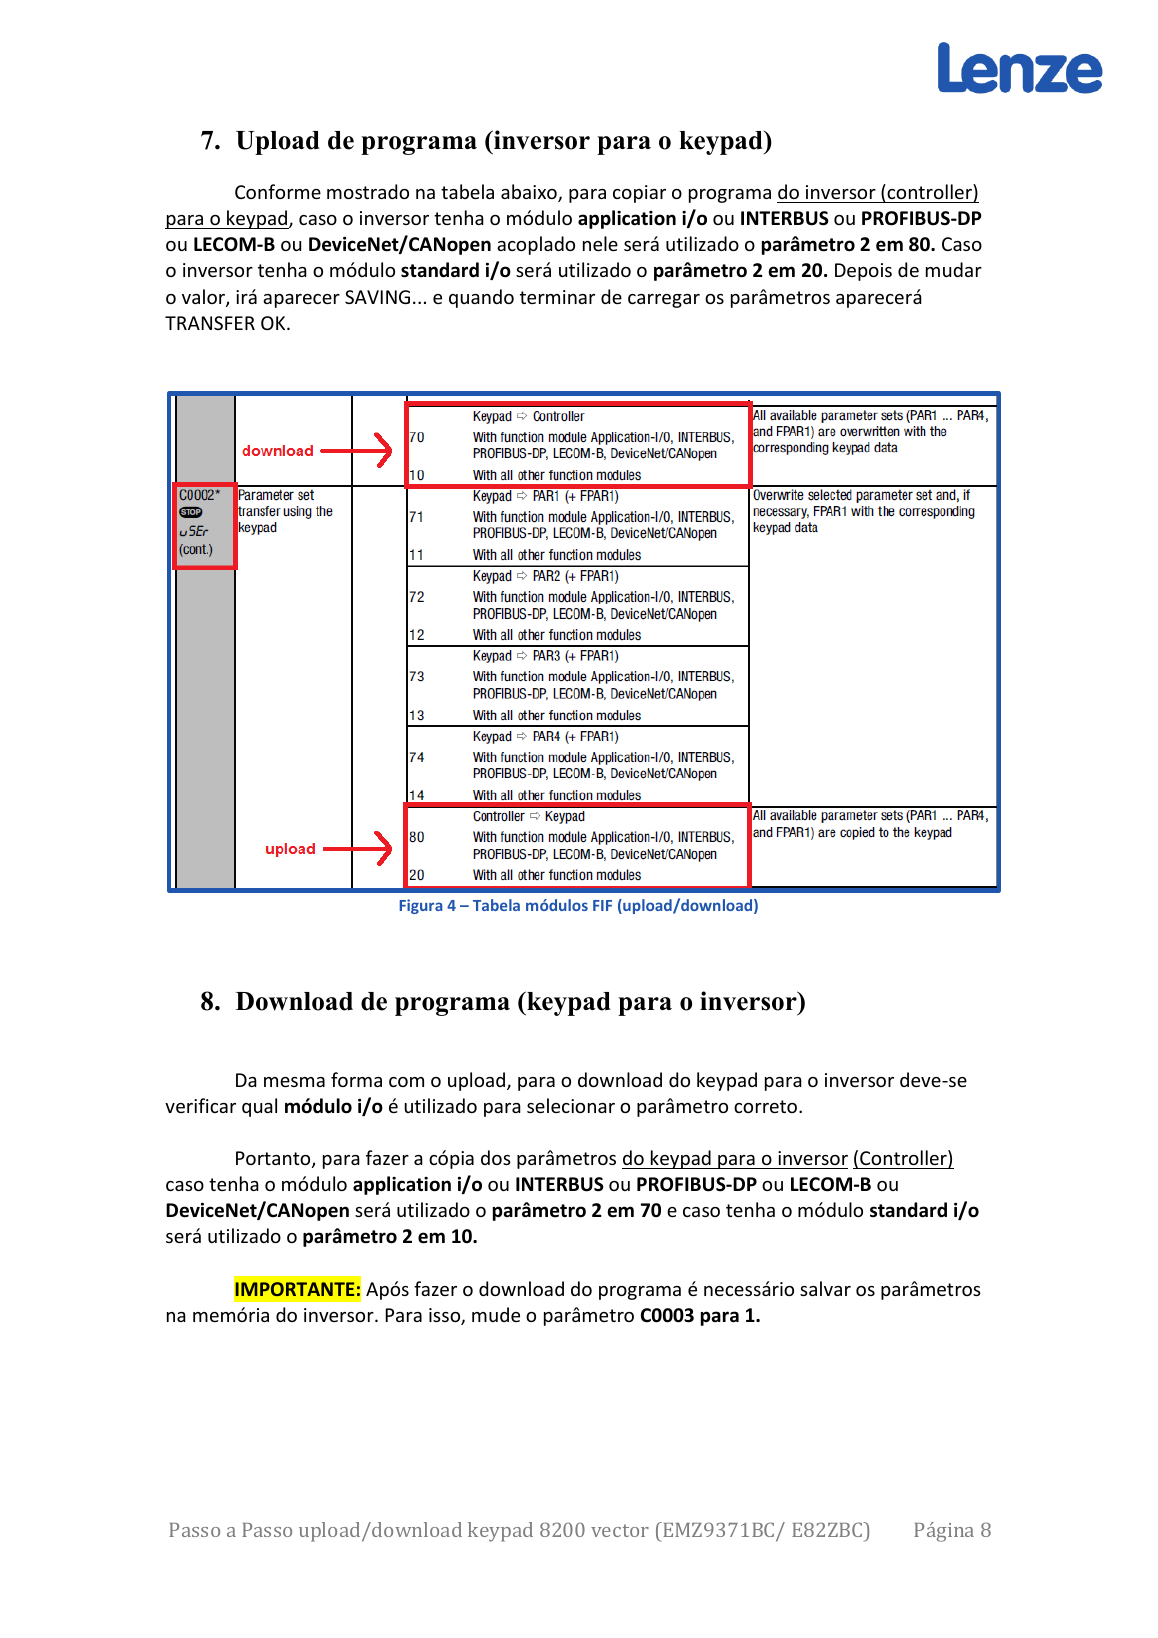
Valores de C0002 para upload e download conforme o módulo de função
FAQ 8200 040Como copiar os parâmetros do teclado para o inversor?
Use C0002 = 10 com Standard I/O. Para Application I/O, INTERBUS, PROFIBUS-DP, LECOM-B, DeviceNet ou CANopen, use C0002 = 70. Após a transferência, grave o conjunto na memória não volátil com C0003 = 1.
FAQ 8200 041É seguro restaurar os parâmetros de fábrica antes de um teste em bancada?
A restauração é feita com C0002 = 1, mas elimina a configuração existente. Execute essa etapa somente quando houver um backup válido dos parâmetros ou quando a perda da configuração for aceitável.
FAQ 8200 042Como igualar as referências elétricas no teste em bancada?
Na configuração apresentada pela Lenze Brasil, faça um jumper entre os terminais 7 e 39 do conector X3. Essa ligação iguala as referências dos circuitos usados no exemplo de bancada.
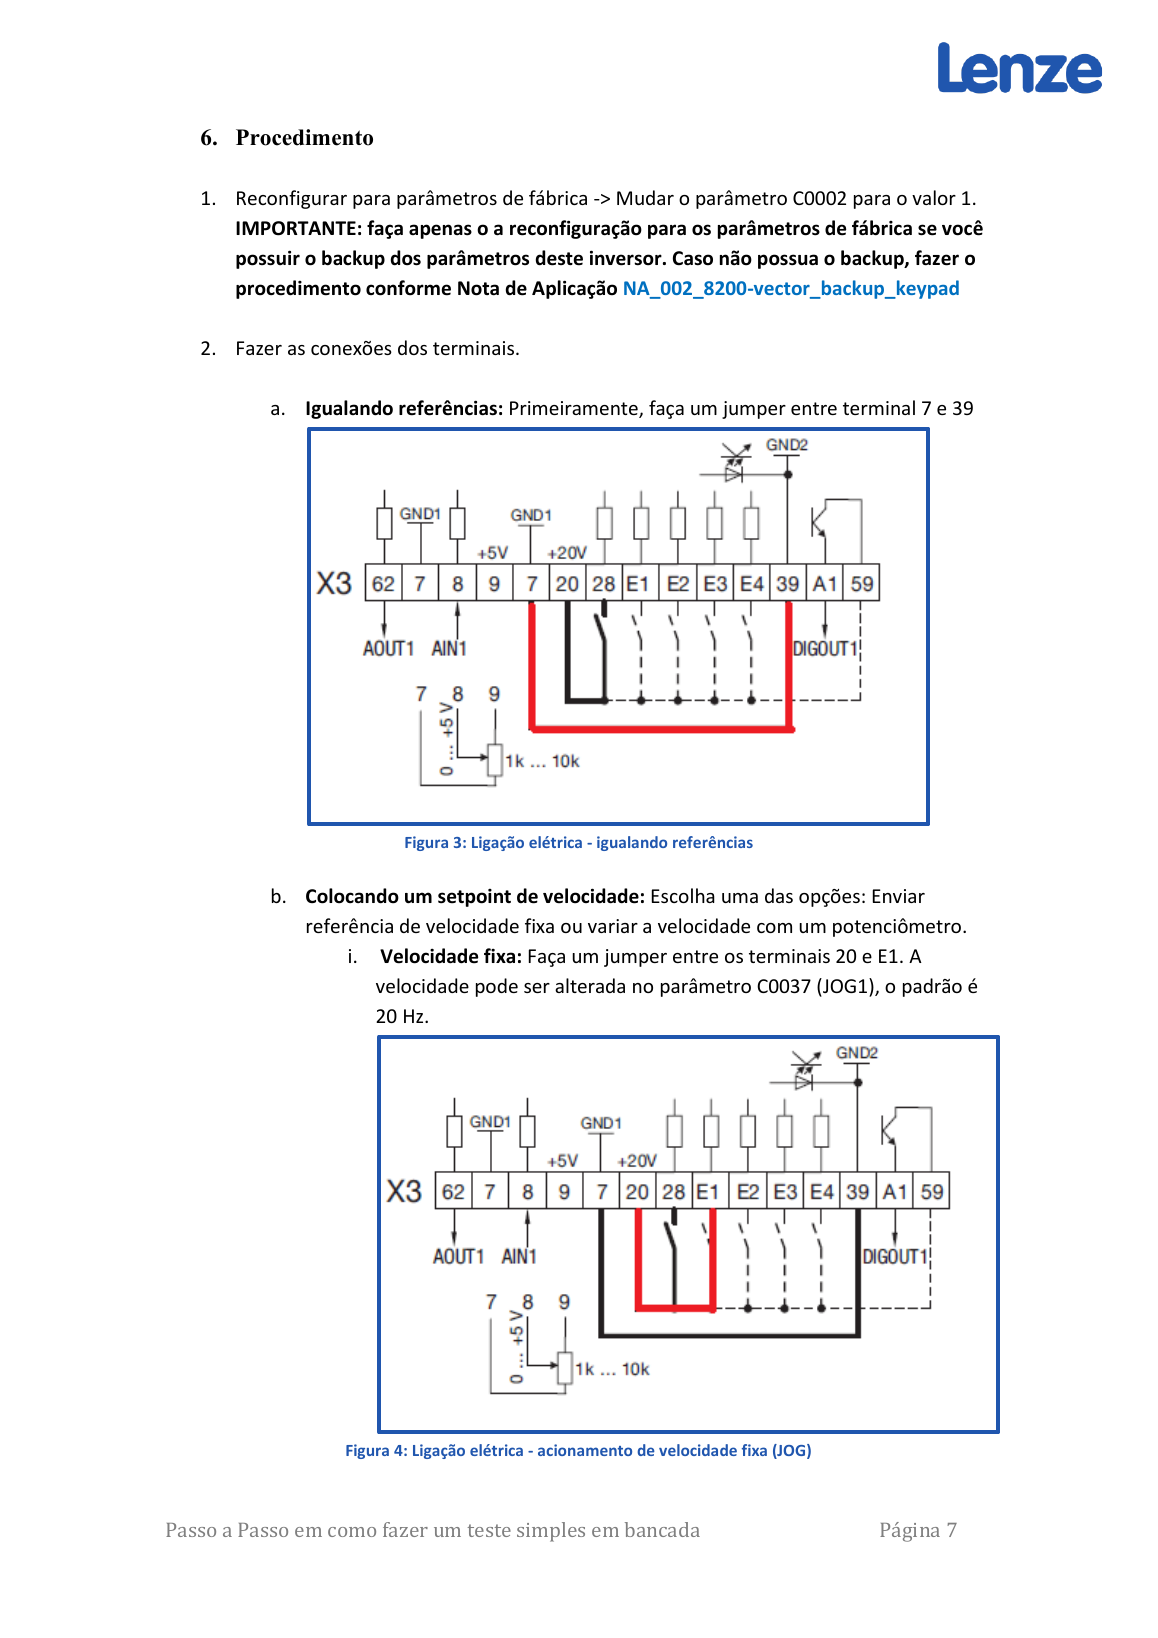
Ligações de bancada para referência comum e velocidade fixa
FAQ 8200 043Como comandar uma velocidade fixa no teste em bancada?
Faça um jumper entre os terminais 20 e E1. E1 seleciona JOG1 e a frequência correspondente pode ser ajustada em C0037. O valor padrão apresentado na nota é 20 Hz.
FAQ 8200 044Como ligar um potenciômetro para referência de velocidade?
Ligue o potenciômetro aos terminais 7, 8 e 9 conforme o esquema. O terminal 8 recebe o cursor do potenciômetro, enquanto 7 e 9 fornecem as referências mostradas no circuito.
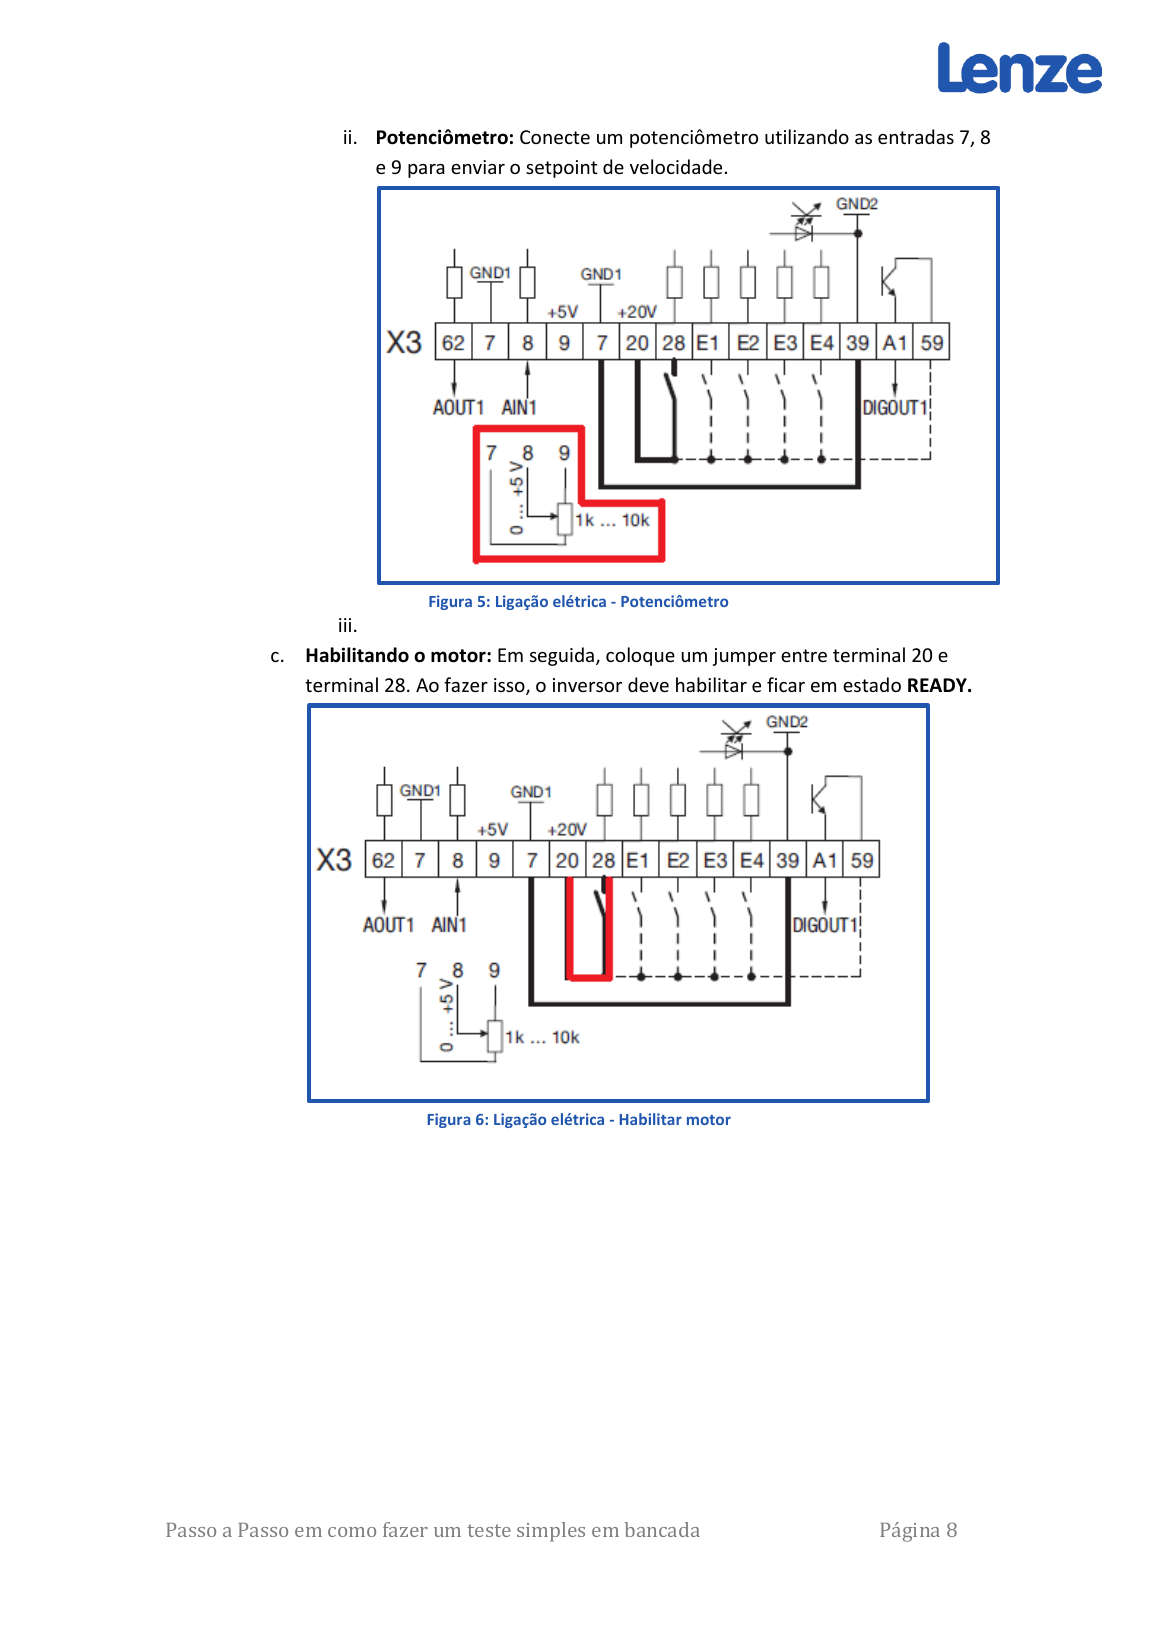
Ligação do potenciômetro e habilitação do inversor no teste de bancada
FAQ 8200 045Como habilitar o motor no teste em bancada?
No exemplo com Standard I/O, coloque um jumper entre os terminais 20 e 28. O inversor deve passar para o estado READY quando a alimentação, a parametrização e as demais condições de habilitação estiverem corretas.
FAQ 8200 046Como inverter o sentido de giro no teste em bancada?
Faça um jumper entre os terminais 20 e E4, conforme a configuração apresentada. A inversão deve ser testada em baixa velocidade e somente quando o conjunto mecânico permitir os dois sentidos.
Parametrização e conjuntos de parâmetros
12 perguntasFAQ 8200 047Quando selecionado 'Parâmetro não salvo na EEPROM' (C0003 = 0), esta modificação do código C0003 é salva no 8200 vector/motec?
Não, o ajuste C0003 = 0 'Parâmetro não salvo na EEPROM' não é salvo na EEPROM do 8200 vector/motec. Isto significa que após a conexão à rede o ajuste C0003 = 1 (configuração padrão) 'Parâmetro sempre salvo na EEPROM' é reativado e as modificações do código são salvas imediatamente. Portanto, após cada conexão à rede deve ser definido o código C0003 = 0, quando os parâmetros não são salvos na EEPROM.
FAQ 8200 048O acesso aos códigos 8200 vector/motec e 9300 pode ser restringido através da introdução de uma palavra-passe?
O 8200 vector / 8200 motec possui um código (C0094) e o 9300 possui dois códigos (C0094, C0096) permitindo o acesso restrito à lista de códigos passo a passo.
1.) 'Senha', código C0094: (Ativação da proteção por senha referente à operação com teclado) Se no código C0094 for definida uma senha, isto significa inserir um valor entre 0001 e 9999, e se este valor for salvo então, apenas os códigos do USUÁRIO estarão disponíveis ao usuário através do teclado. Se a senha for digitada novamente em C0094 (o valor entre 0001 e 9999 digitado anteriormente) a proteção de acesso será eliminada. Independente da configuração em C0094 todos os códigos ainda podem ser acessados via interface FIF (8200 vector/motec), systembus (X4) e interface AIF. Consequentemente, a configuração dos parâmetros pode ser efetuada pelo software GDC e pelos canais de comunicação mencionados anteriormente sem quaisquer restrições. A senha em C0094 pode ser inserida através do teclado, bem como do Global Drive Control (GDC), e assim o acesso a todos os códigos pode ser ativado e desativado.
Configuração de parâmetros do menu do usuário 8200 vector/motec: No código C0517 subcódigo 1...10 podem ser inseridos até 10 códigos, que ficarão disponíveis no menu do usuário.
Configuração de parâmetros do menu do usuário 9300: No código C0517 subcódigo 1...32 podem ser inseridos até 32 códigos, que ficarão disponíveis no menu do usuário.
2.) 'Proteção de acesso aos parâmetros, código C0096: (Ativação da proteção por senha referente à operação via sistema de barramento) O código C0094 foi ampliado pelo código C0096. Ele permite que o acesso aos parâmetros seja restringido pelo AIF e/ou pelo systembus 'on board' passo a passo. A entrada em C0096/1 define o eventual acesso aos parâmetros através da interface AIF, e a entrada em C0096/2 define o acesso através do systembus 'on board'. As seguintes seleções podem ser feitas:
0: sem proteção por senha
1: proteção contra gravação
2: proteção de leitura
3: proteção de leitura e gravação
Se a proteção for estendida ao systembus 'on board' e/ou à interface AIF, mesmo o GDC não poderá mais acessar os códigos inibidos de acordo com as configurações. A proteção de acesso aos parâmetros em C0096 só está ativa em conjunto com a senha em C0094.
A configuração do parâmetro é executada da seguinte forma:
Selecione proteção de acesso em C0096/1 para AIF ou C0096/2 para CAN.
Ative a proteção por senha para o teclado em C0094.
Nota: A proteção de acesso aos parâmetros refere-se apenas ao canal de parâmetros. A comunicação dos dados do processo não é restrita.
FAQ 8200 049Como é mostrada a senha do usuário no controlador 8200 vector/motec?
Depois de inserido o valor dependendo da entrada possível no código C0094, são mostrados os seguintes valores:
Com teclado E82ZBC: O valor 0 é exibido após o valor ter sido salvo com o código 0094.
Com teclado EMZ9371BC: O valor multiplicado por (-5) é exibido após o valor ter sido salvo com o código 0094.
Com GDC: O valor multiplicado por (-5) é exibido após o valor ter sido salvo com o código 0094.
FAQ 8200 050O que deve ser considerado quando no caso do 8200 vector/motec ou starttec a seleção 'Parâmetro não salvo na EEPROM' (L-C0003 = 0) é feita e vários conjuntos de parâmetros são operados?
Apenas um conjunto de parâmetros da EEPROM é carregado no armazenamento RAM do 8200 vector/motec e starttec. Se este conjunto de parâmetros ativos for modificado, eles não serão armazenados na EEPROM caso L-C0003 seja ajustado = 0.
Nos conjuntos de parâmetros 2, 3 e 4 os parâmetros não podem, portanto, ser modificados, pois não estão na memória RAM!
No caso de uma alteração do conjunto de parâmetros, um conjunto de parâmetros diferente da EEPROM é carregado na memória RAM e o conjunto de parâmetros, que estava ativo antes, é sobrescrito, de modo que todas as modificações são perdidas. Após a conexão à rede, o conjunto de parâmetros 1 geralmente é carregado na memória RAM.
Quando uma rede fieldbus for usada, considere: Caso seja necessário modificar códigos/parâmetros cíclicos, o código L-C0003 deve ser colocado na seleção 0 'Parâmetro não salvo na EEPROM' para evitar a destruição da EEPROM devido a todos os acessos à memória. Se vários parâmetros forem aplicados, você deve considerar que o conjunto de parâmetros atual é armazenado uma vez antes de o conjunto de parâmetros ser alterado para garantir que as modificações não sejam perdidas.
FAQ 8200 051Quando é que o contador de tempo decorrido (C0178) e o contador de horas decorridas (C0179) são armazenados na EEPROM?
O tempo decorrido (C0178) e o horímetro decorrido (C0179) são armazenados na EEPROM apenas em caso de desligamento da rede (tensão do circuito intermediário ~ 0 V), pois devido à escrita permanente na EEPROM podem ser destruídos. (A EEPROM pode executar aproximadamente 100.000 ciclos de gravação). Um defeito no dispositivo (por exemplo, destruição de uma fonte de alimentação comutada) pode causar armazenamento incorreto do tempo decorrido e do horímetro decorrido. Isso levaria a um tempo de operação armazenado na EEPROM menor que o tempo real.
Exemplo: Um novo dispositivo (C0178 = 0 horas, C0179 = 0 horas) é comissionado em uma máquina. Após 5 horas é desligado pela primeira vez. Dentro destas 5 horas, o inversor foi habilitado por 3 horas (terminal 28 = ALTO). Portanto, na EEPROM são armazenadas 3 horas para o contador de tempo decorrido (C0178) e 5 horas para o contador de horas decorridas (C0179). Quando o inversor é reiniciado e após outras 1000 horas o fusível da fonte de alimentação do modo de comutação falha (defeito), o tempo decorrido e o contador de horas decorridas não são armazenados corretamente. Isso significa que a EEPROM ainda armazena 3 e 5 horas para o tempo decorrido e o horímetro decorrido, embora o dispositivo tenha funcionado por mais de 1.000 horas.
FAQ 8200 052Quão precisa é a apresentação dos valores nos códigos de display dos dispositivos 8200 vector/motec?
Precisão dos códigos de exibição do 8200 vector/motec:
- C0046: NSET1-N1: nenhum erro
- C0050: MCTRL1-NOUT: sem erro (frequência definida)
- C0051: MCTRL1-NOUT+SLIP: sem erro (frequência de saída nos terminais do motor)
- C0052: MCTRL1-VOLT: aprox. 2%
- C0053: MCTRL1-DCVOLT: aprox. 2%
- C0054: MCTRL1-IMOT: aprox. 5%
- C0056: MCTRL1-MOUT: em caso de controle v/f < 30%
em caso de controle vetorial < 20% (com identificação do motor) (compare a descrição da função C0056)
- C0061: Temperatura de resfriamento: precisa apenas na faixa de temperatura de desligamento
O display no código C0056 (por meio de teclado ou GDC) representa o torque real no caso de controle vetorial ou controle de torque sensorless. A precisão é de aprox. < 20% do valor nominal. Por meio da saída analógica do inversor pode ser detectado um valor muito mais preciso para o torque real. A precisão é de aprox. < 10%.
Nota: As tolerâncias referem-se ao valor nominal correspondente!
FAQ 8200 053Escrita múltipla do trabalho de parâmetro 'Carregar configuração padrão'?
Quais produtos são afetados?
8200 vector/motec ≤ SW3.1 em combinação com um módulo de comunicação (AIF ou FIF)
O que acontece?
Se os trabalhos de parâmetros 'Carregar configuração padrão' para os diferentes conjuntos de parâmetros forem enviados mais de uma vez dentro de um curto período de tempo, a comunicação de dados do processo não será mais atualizada. O inversor não responde ao alterar a palavra de controle ou o setpoint. As informações de status das estações de comunicação não são atualizadas.
Quando o problema ocorre?
O carregamento da configuração padrão é confirmado no barramento imediatamente após o trabalho de parâmetro 'Carregar configuração padrão'. Neste momento o processamento do telegrama no dispositivo básico ainda não foi concluído. Se outro trabalho de parâmetro 'Carregar configuração padrão' (por exemplo, de outro conjunto de parâmetros) for gravado no controlador, esse erro ocorrerá. Se o inversor tiver reconhecido o carregamento bem-sucedido da configuração padrão no controle, será necessário um tempo de processamento adicional de até 500 ms após cada telegrama de parâmetro 'Carregar configuração padrão'. Se este tempo de atraso não for respeitado, a comunicação dos dados do processo não será processada corretamente.
Possíveis diagnósticos?
Depois de carregar a configuração padrão de todo o dispositivo, a comunicação dos dados do processo não é mais atualizada (os dados do inversor não são adaptados, os dados do inversor não são atualizados).
Medidas/recomendações de curto prazo?
Um tempo de atraso de 500 ms deve ser considerado após o trabalho de parâmetro 'Carregar configuração padrão' antes que outro trabalho de parâmetro seja enviado para esta estação.
Avaliação:
O status 'controlador inibido' é necessário para carregar a configuração padrão. A comunicação dos dados do processo não é mais processada no caso de erro descrito. A unidade pode funcionar inesperadamente após a habilitação.
Se a configuração padrão for carregada manualmente (por exemplo, via GDC), o desempenho descrito não ocorre, pois o tempo entre trabalhos de parâmetros sucessivos é superior a 500 ms.
FAQ 8200 054Configuração dos terminais inexistentes E5 e E6 do Std I/O?
Quais produtos são afetados?
8200 vector/motec ≤ SW3.0
O que acontece?
Ao utilizar o Std I/O também é possível implementar os terminais E5 e E6 (não existentes no lado do hardware) na configuração. O nível do sinal pode ser variado usando a inversão de nível C0411.
De acordo com a configuração padrão da Lenze, as entradas E5 e E6 já estão configuradas para nível alto em contraste com E1 até E4. Como resultado, a função atribuída será ativada imediatamente no caso de uma configuração de parâmetro.
Quando o problema ocorre?
Ao utilizar o Std I/O com configuração das entradas digitais via C0410 nos terminais inexistentes E5 e E6.
Possíveis diagnósticos?
- C0410 (configuração livre de sinais de entrada digital) seleção das entradas digitais E5 e E6 não são utilizadas (atribuídas) nos subcódigos 1 a 24 de C0410.
Medidas/recomendações de curto prazo?
Certifique-se de que nenhuma função de acionamento não permitida seja ativada ao usar as entradas digitais E5 e E6 da E/S padrão, por ex. inverter a entrada digital (C0411 = 16 - 63 ou 80 - 127) antes de atribuir uma função às entradas digitais E5 ou E6.
Avaliação
A partir da versão 3.1 do software todos os terminais de entrada digital terão o mesmo nível (nível BAIXO se não for invertido).
FAQ 8200 055Configuração de fontes de sinais digitais?
Aplicação
Mudando de links de hardware para software
Descrição
A partir da versão 2.1 do software no 8200 vector/motec os sinais de status digitais como 'Qmin alcançado' (ver seleção em C0415) podem ser configurados para ativar as fontes de sinais digitais como, por exemplo, entradas digitais E1 - E6. Configurável através de:
- C0410 = 140 a 172 como C0415 seleção 140 a 172
- C0410 = 201 a 231 como C0415 seleção 1 a 31
FAQ 8200 056¨configuração específica do usuário¨, troque os conjuntos de parâmetros durante o salvamento em 8200 vector/motec?
Quais produtos são afetados? 8200 motec SW 2.1 (0,25 - 7,5 kW) 8200 vector SW 2.1 (0,25 - 11 kW) 8200 vector SW 2.2 (15 - 90 kW)
O que acontece? A partir do software básico do dispositivo >= V2.1 é possível salvar uma 'configuração específica do usuário' no inversor. Só é possível salvar o parâmetro do conjunto de parâmetros 1 (não o conjunto de parâmetros ativo) como 'ajuste específico do usuário' no conversor de frequência. Posteriormente, a 'configuração específica do usuário' pode ser copiada em cada um dos quatro conjuntos de parâmetros.
Quando o problema ocorre? Ao criar a 'configuração específica do usuário' é possível que os diferentes conjuntos de parâmetros sejam misturados. Esta mistura de conjuntos de parâmetros é causada pelo seguinte processo:
1. Baixe os conjuntos de parâmetros do teclado ou PC (GDC, por exemplo, com F5) e se 2. C0003 = 3 'configuração específica do usuário' e 3. C0002 = 9 'ajustes específicos do usuário' são salvos logo após a criação de um conjunto de parâmetros não intencional. Como é a reação? Após o download dos conjuntos de parâmetros que você deseja salvar a configuração de fábrica, o conjunto de parâmetros ativo não será inevitavelmente salvo.
Antecedentes: O último conjunto de parâmetros baixado está na memória (RAM) do controlador (por exemplo, PAR4 quando todos os conjuntos de parâmetros foram baixados em C0002 = 4). A memória serve como fonte de dados para a criação da 'configuração específica do usuário'.
Possíveis diagnósticos? nenhum
Medidas de curto prazo?
1. No conjunto de parâmetros 1: Defina os parâmetros dos códigos individuais (via teclado ou GDC). 2. A comutação do conjunto de parâmetros não deve estar ativada, enquanto isso, o controlador deve estar no conjunto de parâmetros 1. 3. Efectue a ligação à rede uma vez. 4. Definir código C0003 = 3 via teclado ou GDC (sem up ou download de parâmetros). 5. Escreva C0002 = 9 (salve os dados de 'ajuste específico do usuário' no inversor de frequência). 6. Efetue a ligação à rede uma vez. Para transferir os dados da 'ajuste específico do usuário' para os conjuntos de parâmetros individuais, o processo de cópia deve ser ativado através de uma entrada correspondente em C0002.
Se os conjuntos de parâmetros forem transferidos via teclado, os dados da 'configuração específica do usuário' não serão transferidos (apenas os conjuntos de parâmetros 1 a 4 serão transferidos).
FAQ 8200 057Conjunto de parâmetros 'configuração básica própria' (eliminação)?
Quais produtos são afetados?
8200 vector 0,25 - 90 kW (≥ SW 3,5) com E/S padrão ou E/S de aplicação (≥ SW 3,5) 8200 motec 0,25 - 7,5 kW (≥ SW 3,5) com E/S padrão ou E/S de aplicação (≥ SW 3,5)
Restrições de função eliminadas:
Quando a configuração básica própria foi carregada em um dispositivo (via C0002 = 5 a 8) sem ter armazenado uma configuração básica própria antes (via C0003 = 3 e C0002 = 9), todos os códigos foram escritos com valores indefinidos. Esta restrição foi eliminada.
FAQ 8200 058Mudança de conjunto de parâmetros sem demora?
Quais produtos são afetados? 8200 vector 0,25 kW-11 kW (a partir de SW 3.7), 8200 vector 15 kW-90 kW (a partir de SW 3.6), 8200 motec (a partir de SW 3.7)
Descrição da função: O atraso para troca de conjunto de parâmetros pode ser ativado (C0311 Bit 3 = 0) ou desativado (C0311 Bit 3 = 1) no código C0311 bit 3:
Código C0311 Valor do bit 3 '0' (+ 0): A primeira troca de conjunto de parâmetros é executada sem demora. As trocas seguintes são realizadas com um atraso de 20ms (novo a partir da SW 3.7).
Código C0311 Bit 3 valor '1' (+ 8): A troca do conjunto de parâmetros é sempre executada sem atraso (semelhante ao SW 3.1).
De acordo com o código de configuração padrão Lenze C0311, o bit 3 é definido como '0' na versão de software V3.6/V3.7.
Aplicativos Alteração do conjunto de parâmetros enquanto o inversor de frequência está funcionando.
Entradas saídas e setpoints
25 perguntasFAQ 8200 059Durante a operação sem realimentação no modo de operação 'controle vetorial' (C0006 = 1) pode-se observar que com a liberação do controlador o eixo do motor realiza um movimento momentâneo e leve (< 5°), embora não exista valor de setpoint de velocidade (ex.: QSP = ativo). Como isto pode ser explicado e que possibilidades existem para prevenir este comportamento?
A corrente de excitação para magnetização inicial da máquina assíncrona flui sempre pelo mesmo par de chaves do inversor (fase V e W), caso não exista sistema de realimentação (C0025 = 1). Por esta razão o motor é excitado exatamente com o mesmo vetor de referência do PWM, fazendo com que o controle vetorial ajuste o campo rotativo.
Devido ao magnetismo residual e em combinação com esta corrente de excitação pode ocorrer um torque que pode levar a um movimento momentâneo do eixo do motor.
Dependência:
a magnitude do magnetismo residual influencia o período de tempo entre a inibição do inversor e a nova liberação do controlador, bem como os parâmetros dependentes da máquina (tipo de motor).
o torque resultante influencia a magnitude da corrente excitante e
o ângulo do movimento rotativo influencia a diferença do vetor espacial da última corrente do motor e a corrente de magnetização, bem como a inércia da massa de todo o acionamento influencia o desempenho do acionamento durante a fase de magnetização.
Possíveis medidas corretivas:
controle por característica V/f
aplicação de freios mecânicos
aplicação do sistema de feedback
FAQ 8200 060Por que C0050 pode indicar frequência mesmo sem setpoint externo?
No código C0140 foi definido um valor através do teclado que não é zero. O valor em C0140 tem um acréscimo no setpoint de frequência (NSET1-NADD) e fica congelado se, por exemplo, a HMI estiver desconectada e o valor não tiver sido previamente zerado.
Remédio:
Defina o valor em C0140 para 0 Hz.
FAQ 8200 061Por que o inversor não gira apesar do setpoint de torque analógico?
O controlador do inversor não está recebendo nenhum setpoint de torque e ainda está em frenagem automática por injeção CC. Ao desativar a função de proteção e controle do aparelho automático com C0019 = 0 ou C0106 = 0, o inversor sai do modo STOP e acelera com o setpoint de torque especificado até o valor de torque entre parênteses de C0011.
FAQ 8200 062Qual função possui a fonte de sinal analógico MCTRL1-VOLT-ADD?
Através da fonte de sinal analógico MCTRL1-VOLT-ADD, a tensão de saída do inversor pode ser influenciada de forma aditiva.
Exemplos de aplicação:
Conexões de dimmer
troca pelo enrolador trifásico
compensação de perdas de tensão do cabo do motor
Padronização:
16384 corresponde a 400 V (para dispositivos de 400 V) bzw. 230 V (para dispositivos de 230 V)
Exemplo:
Para uma entrada analógica, por exemplo um terminal (C0412.8 = 1, 2 ou 4), o ganho C0027 ou C0414/x = 32768 / C0011 deve ser predefinido, para que uma tensão de saída do inversor de 400 V ou 230 V possa ser ajustada em um sinal de saída de 100% (por exemplo, tensão de entrada da entrada analógica = 10 V).
FAQ 8200 063Qual é a reação nas conexões de sinal do inversor quando a seleção 'Seleção de setpoint' (C0001) é modificada?
Devido ao código modificado C0001 (seleção 'seleção de setpoint') uma ligação de sinal padrão é gerada no controlador do inversor, processada de maneira semelhante pelos códigos C0005 (sinais de entrada analógica de configuração fixa) ou C0007 (sinais de entrada digital de configuração fixa). No entanto, o código modificado C0001 não causa a geração da ligação de sinal padrão correspondente, se o código C0005 tiver sido definido para 255 (Fixed-Free, configuração livre no código) ou C0007 para 255 (Fixed-Free, configuração livre no código C0410) antes. Neste caso somente por meio do código C0002 'Conjunto de parâmetros de carga' o dispositivo deve ser ajustado para a configuração padrão de fábrica.
FAQ 8200 064A resolução da entrada analógica do barramento e das E/S padrão / das entradas analógicas das E/S da aplicação pelo transformador analógico/digital requer quantos bits?
A resolução depende da faixa de corrente e tensão definida:
Barramento ou E/S padrão:
0 V... +5 V: 10 bits
0 V... +10 V: 10 bits
- 10 V ... +10 V: 9 bits + bit de sinal
0 mA ... 20 mA: 10 bits
4 mA ... 20 mA: 10 bits
E/S do aplicativo:
0 V... +5 V: 10 bits
0 V... +10 V: 10 bits
- 10 V ... +10 V: 10 bits + bit de sinal
0 mA ... 20 mA: 10 bits
4 mA ... 20 mA: 10 bits
(A faixa pode ser configurada através do código C0034 e dos Dip-switches ou jumpers.)
FAQ 8200 065É possível atrasar a função de uma entrada digital?
Através do Application I/O é possível atrasar o funcionamento de uma entrada digital. Para isso é utilizado o atraso parametrizável de uma saída digital. Siga estas etapas:
1. Uma saída digital (por exemplo, A1) é atribuída a uma entrada digital (por exemplo, E5), (C0415/2 = 36). 2. O atraso necessário é parametrizado para a saída digital correspondente (aqui A1), (C0423/2= X segundos). 3. Por meio de uma ponte de hardware, o terminal da saída digital na E/S da Aplicação (aqui terminal X3.3/A1) é conectado ao terminal de outra entrada digital (por exemplo, de E6) na E/S da Aplicação (aqui terminal X3.3/E6). 4. A função desejada é atribuída a esta entrada digital (aqui E6), que deve ser executada com atraso (C0410/X = 6). Consequentemente, a função necessária é ativada através de uma entrada digital (aqui E5) e executada com atraso através de outra entrada digital (aqui E6).
Este atraso de função pode ser realizado desde que a E/S da aplicação seja usada!
FAQ 8200 066Qual a importância da entrada de sinal analógico MCTRL1-PHI-ADD?
Com a atribuição da entrada analógica ao C0412/9 (MCTRL1-PHI-ADD) um ângulo de rotação (0 - 360° = 0 - 10 V no caso de motor de 2 pólos) pode ser adicionado se as frequências forem baixas (< 2 Hz). Se a tensão diminuir, a adição do ângulo é retirada.
FAQ 8200 067Por que o acionamento não gira quando o controlador de processo é aplicado e a seleção do setpoint é feita através do sinal PCTRL1-SET1 ou PCTRL1-SET2?
Quando o controlador de processo é utilizado e a seleção do setpoint é feita através do sinal PCTRL1-SET1 ou PCTRL1-SET2, o freio CC automático (Auto-DCB) deve estar inativo, pois o freio CC (Auto-DCB) não recebe nenhum setpoint de velocidade através do sinal PCTRL1-SET3, de modo que o inversor não seja capaz de girar. Ao inativar o Auto-DCB via código C0019 = 0 ou C0106 = 0 o acionamento passa a operar.
FAQ 8200 068Como a entrada analógica pode ser usada como entrada digital?
A entrada analógica pode ser utilizada como entrada digital por meio do comparador do bloco funcional PCTRL1. Para isso a entrada analógica (por exemplo, AIN1) é conectada à entrada PCTRL1-ACT (C0412/5 = 1). Através do código C0181 (PCTRL1-SET2) é inserida uma frequência exigida pelo comparador e correspondente à frequência máx. tensão de entrada do sinal de entrada analógico. A chave da fonte do setpoint deve ser configurada para o sinal PCTRL1-SET2 (C0145 = 1). No sinal de saída PCTRL1-SET=ACT o sinal digital desejado é criado.
Exemplo: Na entrada analógica 1 é aplicado um sinal de tensão de 0 V (nível BAIXO) ou 20 V (nível ALTO). O máximo. a frequência de saída C0011 está definida para 50 Hz. A entrada analógica 1 está conectada à entrada PCTRL1-ACT (C0412/5 = 1). O código C0145 deve ser definido como 1 (chave para a fonte do setpoint PCTRL1-SET2). Através do código C0181 (PCTRL1-SET2) são ajustados 50 Hz (pode ser necessário um ajuste fino), para que o comparador seja comutado quando 20 V forem aplicados na entrada analógica e na saída PCTRL1-SET=ACT seja aplicado um sinal de nível ALTO, que pode por exemplo ser utilizado para ativar o valor JOG 1 (C0410/1 = 229).
Os seguintes códigos foram parametrizados para este exemplo, desviando-se da configuração padrão da Lenze:
- C0145 = 1 (Seleção do setpoint via PCTRL1-SET2)
- C0181 = 50Hz (setpoint fonte PCTRL1-SET2)
- C0410/1 = 229 (NSET1-JOG1/3 conectado com PCTRL1-SET=ACT)
- C0412/5 = 1 (O valor real PCRTL1-ACT é determinado através da entrada analógica AIN1)
Nota: Quanto à aplicação-I/O a histerese do comparador pode ser configurada através do código C0235.
FAQ 8200 069Qual a padronização do setpoint analógico dependente do código C0127?
Na configuração padrão de fábrica da Lenze, o código C0127 (seleção da seleção do setpoint) é definido como 0. Nesta configuração, o setpoint analógico pode ser selecionado de forma absoluta por meio do código C0046 ou por meio do canal de dados de processo de um sistema de barramento. Neste caso a padronização é: ±24000 ≡ ±480 Hz. Quando o código C0127 = 1 é definido, o setpoint analógico é selecionado em porcentagem por meio do código C0141 ou por meio do canal de dados de processo de um sistema de barramento. O valor percentual refere-se ao código C0011 e a padronização é: ±100% ≡ ±C0011 resp. ±16384 ≡ ±C0011.
Observação: No capítulo 16 do manual do inversor de frequência 8200 vector esta informação é mostrada no fluxograma de sinais do bloco funcional NSET1.
FAQ 8200 070Como definir os parâmetros de uma aplicação com frequência mínima e zona morta de setpoint com E/S padrão ou E/S de aplicação?
O inversor não fica abaixo da frequência mínima de saída, que está configurada em C0239. Quando uma E/S padrão é aplicada a frequência de saída é ajustada para este valor, já que nenhum gerador de rampa é ativado. Quando uma E/S de aplicação é aplicada, um gerador de rampa está disponível. A banda morta de frequência do setpoint analógico é parametrizada através do offset e do ganho da entrada analógica. Exemplo: Quando o controlador está habilitado, um acionamento deve operar com uma frequência mínima de 10 Hz (20% de nmáx). O setpoint de velocidade é determinado através da entrada analógica de um módulo de E/S com potenciômetro. Na faixa de ajuste 0...20% do potenciômetro, o acionamento deve girar com 10 Hz. A velocidade deve ser influenciada pelo potenciômetro não antes de 20%.
Com E/S padrão (banda morta do setpoint = 20%, fmin = 20% (10 Hz), (Desvantagem: A velocidade está ajustada em C0239):
- C0019 = 0Hz
- C0026 = -20%
- C0027 = +125%
- C0239 = +10Hz
Com E/S de aplicação (banda morta do setpoint = 20%, fmin = 20% (10 Hz)):
- C0019 = 0Hz
- C0236 = C0012
- C0239 = +10Hz
- C0413 = -20%
- C0414 = +125%
FAQ 8200 071Entrada padronizada do setpoint de frequência em porcentagem da frequência máxima de saída?
Quais produtos são afetados?
8200 vector 0,25 - 90 kW (≤ SW 3.1) com E/S padrão ou E/S de aplicação (≤ SW 3.1) 8200 motec 0,25 - 7,5 kW (≤ SW 3.1) com E/S padrão ou E/S de aplicação (≤ SW 3.1)
O que acontece?
É impossível selecionar setpoints padronizados em percentagem da frequência máxima de saída (com a seleção C0127 = 1 e C0412/1 = 255) através do canal de parâmetros (C0141) de um módulo de comunicação.
Quando o problema ocorre?
A restrição de função ocorre ao tentar selecionar um setpoint padronizado em porcentagem da frequência máxima de saída através do canal de parâmetros de um módulo de comunicação.
Possíveis diagnósticos?
Uma seleção padronizada do valor nominal através do canal de parâmetros é impossível. A unidade não gira.
Medidas/recomendações de curto prazo?
Seleção do valor nominal via canal de dados de processo ou via canal de parâmetros C0046 (sem possibilidade de padronização no inversor de frequência).
Avaliação
O problema é detectado durante a configuração. A velocidade da unidade difere da velocidade desejada.
FAQ 8200 072Função de parada rápida (QSP) em combinação com a rampa em forma de S?
Quais produtos são afetados?
8200 vector/motec a partir da versão de software SW3.1
Descrição da função
Se a função de paragem rápida (QSP) estiver activada, esta é sempre desacelerada na rampa de desaceleração linear para QSP (C0105). Este também é o caso se for utilizado o gerador de rampa em forma de S.
Implementação:
Se C0311 estiver configurado = 2 ou 3 (configuração padrão = 1) o Gerador HLG-S-FORM é desativado pela função QSP. Como resultado, a frequência do campo rotativo só é reduzida usando QSP no gerador de função de rampa linear com rampa C0105.
Se C0311 estiver ajustado = 0 ou 1 (configuração padrão) a Rampa HLG-S-FORM é usada normalmente para desacelerar em caso de QSP.
Aplicativos
Parada rápida (QSP), posicionamento
FAQ 8200 073Configuração de sinais de entrada analógica?
Aplicação
Circuito sequencial, por ex. operação paralela de bombas
Mudando de links de hardware para software
Descrição
A partir da versão de software V2.1 a configuração dos sinais de entrada analógicos via C0412 foi estendida pela configuração dos sinais de saída anólogos do bloco funcional NSET1 e PCTRL1.
- C0412/x = 228: PCTRL1-ACT
- C0412/x = 229: PCTRL1-SET
- C0412/x = 230: PCTRL1-OUT
- C0412/x = 231: NSET1-RFG1-IN
- C0412/x = 232: NSET1-NOUT
- C0412/x = 233: PCTRL1-PID-OUT
- C0412/x = 234: PCTRL1-NOUT
FAQ 8200 074Monitoramento de quebra de fio para entrada analógica?
Quais produtos são afetados?
8200 vector 0,25 - 90 kW (≤ SW 3.1) com E/S padrão ou E/S de aplicação (≤ SW 3.1) 8200 motec 0,25 - 7,5 kW (≤ SW 3.1) com E/S padrão ou E/S de aplicação (≤ SW 3.1)
O que acontece?
Devido às tolerâncias, o monitoramento de ruptura de fio da entrada de valor nominal para a corrente mestre (4 a 20 mA) ainda aciona um disparo SD5 (ruptura de fio) em valores de corrente mestre ≥ 4 mA.
Quando o problema ocorre?
A restrição de funcionamento ocorre quando o valor da corrente mestre cai dentro da faixa de tolerância do monitoramento de ruptura de fio. Então, um disparo SD5 pode ser acionado antes de cair abaixo do valor da corrente mestre de 4 mA.
Possíveis diagnósticos?
Com um medidor CC, o valor da corrente mestre na qual o disparo do SD5 é acionado pode ser determinado na entrada analógica.
Medidas/recomendações de curto prazo?
Resistência fixa de aprox. 22 kΩ (0,25 W) entre os terminais 9 e 8 (E/S da aplicação = I1 ou I2)
Avaliação
O problema ocorre durante a configuração. A seleção de uma corrente mestre de até 0% (= 4 mA) é impossível, pois o monitoramento de ruptura de fio já é acionado em um nível inferior (< 4,3 mA).
FAQ 8200 075Monitoramento de ruptura de fio para entrada analógica (eliminação)?
Quais produtos são afetados?
8200 vector 0,25 - 90 kW (≥ SW 3,5) com E/S padrão ou E/S de aplicação (≥ SW 3,5) 8200 motec 0,25 - 7,5 kW (≥ SW 3,5) com E/S padrão ou E/S de aplicação (≥ SW 3,5)
Restrições de função eliminadas:
Devido às tolerâncias, o monitoramento de quebra de fio da entrada do setpoint para a corrente mestre (4 a 20 mA) já acionou um disparo SD5 (quebra de fio) em valores de corrente mestre acima de 4,3 mA. Agora, isso não é mais possível.
FAQ 8200 076Desvio em caso de seleção de setpoint bipolar?
Quais produtos são afetados?
8200 motec e 8200 vector em conexão com a E/S padrão
Como é a reação?
O inversor gira, embora a seleção do setpoint seja 0 Hz.
Quando o problema ocorre?
Quando a seleção do setpoint é feita através da entrada analógica como sinal bipolar.
Possíveis diagnósticos?
O acionamento gira, embora o setpoint bipolar na entrada analógica tenha nível 0 V.
Medidas/recomendações de curto prazo?
Ajuste a entrada analógica via offset (C0026) para 0 Hz e ganho (C0027) para máx. setpoint = máx. frequência.
Avaliação:
Quando a configuração padrão de fábrica da Lenze for carregada ou quando o módulo de função ou o controlador base for trocado, o ajuste deverá ser repetido. (Para maiores informações leia as notas do manual de documentação do produto 8200 vector, capítulo 7.)
FAQ 8200 077Mudança do conjunto de parâmetros, pontos de ajuste não aceitos se o religamento em motor girando estiver ativado?
Quais produtos são afetados? 8200 vector (SW 3.5), 8200 motec (SW 3.5)
O que acontece? Se uma mudança de conjunto de parâmetros for realizada com um religamento em motor girando parametrizado, os novos valores nominais não serão aceitos pelo inversor porque o inversor está bloqueado do lado do software. Este comportamento ocorre no modo de controle vetorial e no modo de controle por curva característica V/f.
Quando o problema ocorre? O problema ocorre se uma mudança do conjunto de parâmetros for executada quando a função do circuito de reinício flutuante estiver ativa.
Possíveis diagnósticos? O teclado ou o GDC podem ser usados para estabelecer se o inversor não está mais respondendo às alterações do setpoint. Os códigos C0050 e C0051 não indicam alteração na frequência de saída.
Medidas/recomendações de curto prazo? Evite usar a função 'religamento em motor girando' ou a função 'Comutação do conjunto de parâmetros'.
Avaliação: Este comportamento errado é uma restrição de função no software do dispositivo e só pode ser evitado desativando uma função. Este comportamento é detectado durante o comissionamento, pois o acionamento não responde mais às alterações de software.
FAQ 8200 078Alteração do conjunto de parâmetros, os pontos de ajuste não são aceitos quando o religamento em motor girando é ativado (eliminação)?
Quais produtos são afetados? 8200 vector 0,25 kW-11 kW (a partir de SW 3.7), 8200 vector 15 kW-90 kW (a partir de SW 3.6), 8200 motec (a partir de SW 3.7)
Restrição de função eliminada: Caso o conjunto de parâmetros fosse alterado enquanto o circuito de reinicialização em movimento estava ativado, os novos setpoints não eram aceitos pelo inversor equipado com versões de software ≤ 3,5. Esta restrição de função foi eliminada agora.
FAQ 8200 079Como selecionar a entrada analógica como referência de velocidade?
Na aplicação com Standard I/O apresentada pela Lenze Brasil, ajuste C0001 = 0. Esse valor seleciona a referência de velocidade pela entrada analógica. Confira também a ligação elétrica, a faixa de sinal e os dados do motor.
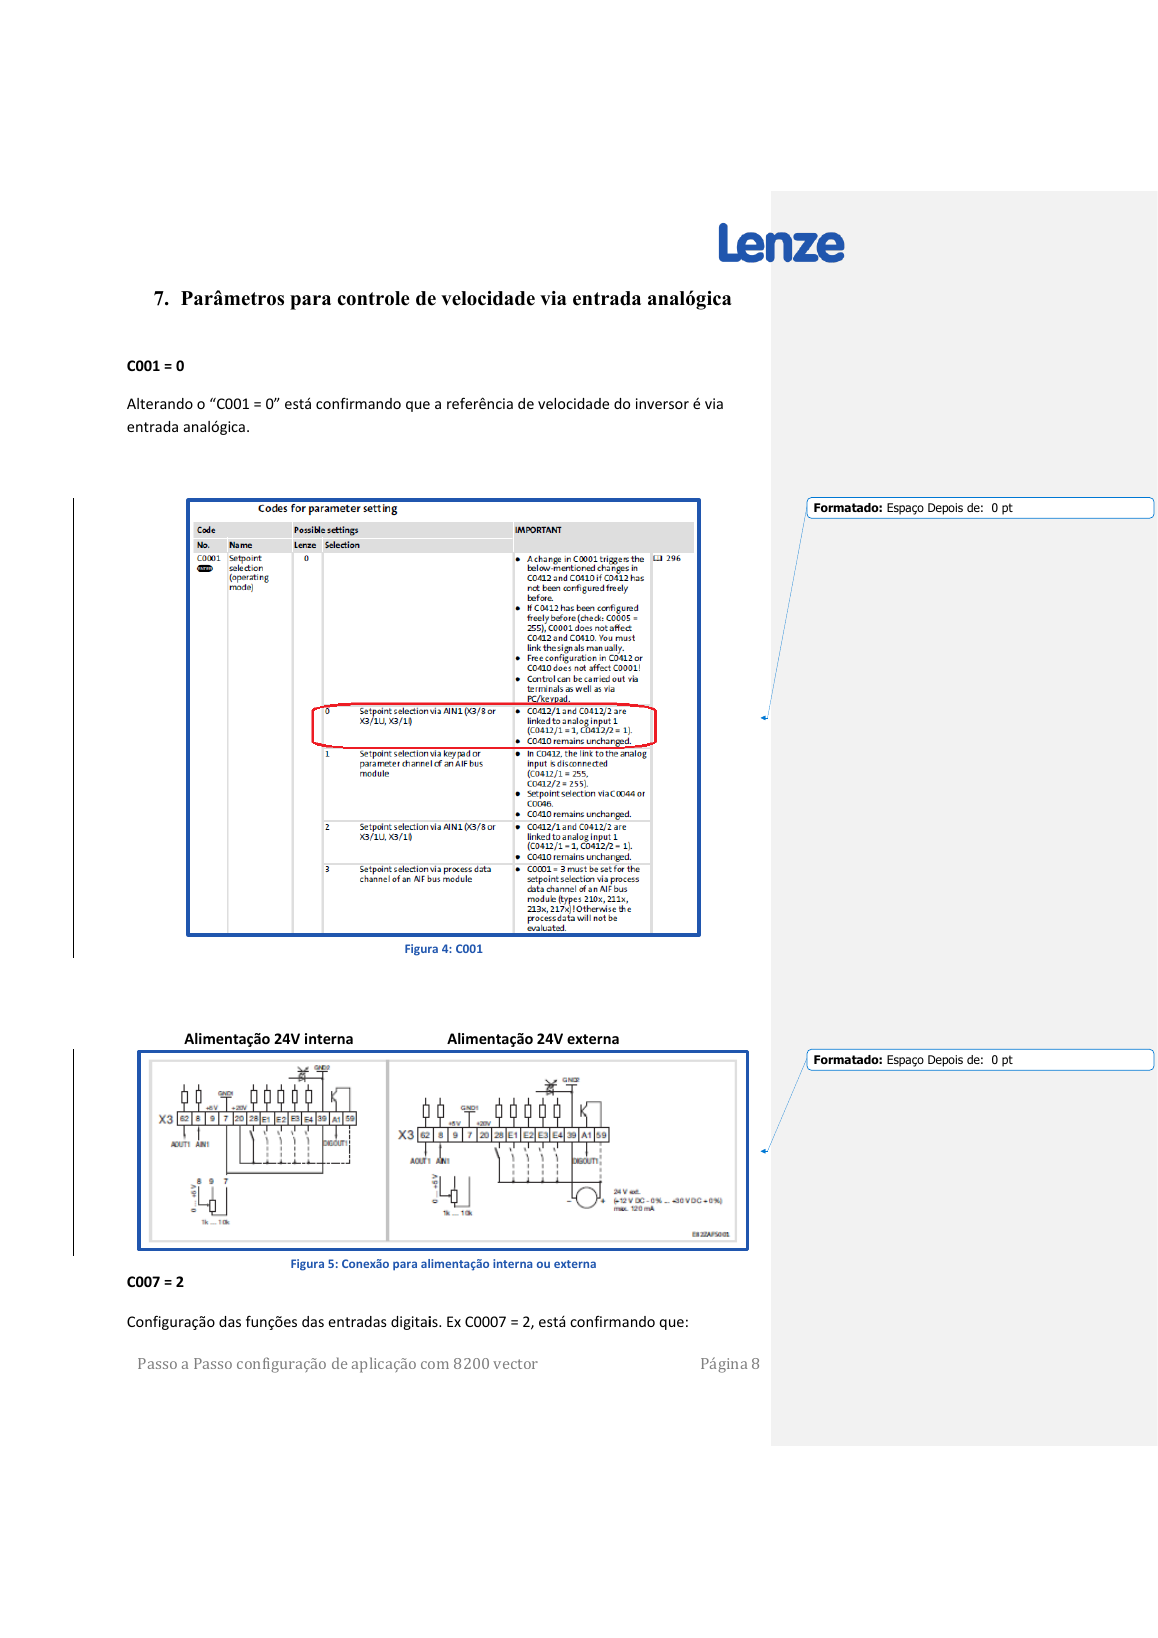
Seleção da entrada analógica e opções de alimentação de 24 V
FAQ 8200 080Qual é a função da configuração C0007 = 2 no exemplo com Standard I/O?
No exemplo, C0007 = 2 atribui E1 a JOG1, E2 a JOG2, E3 à parada rápida QSP e E4 à inversão do sentido de giro. Confirme a tabela da versão instalada antes de aplicar a configuração em campo.
FAQ 8200 081O que deve ser feito depois de parametrizar a referência analógica?
Configure os dados nominais do motor e grave os parâmetros com C0003 = 1. Sem o salvamento não volátil, as alterações podem ser perdidas quando o inversor for desenergizado.
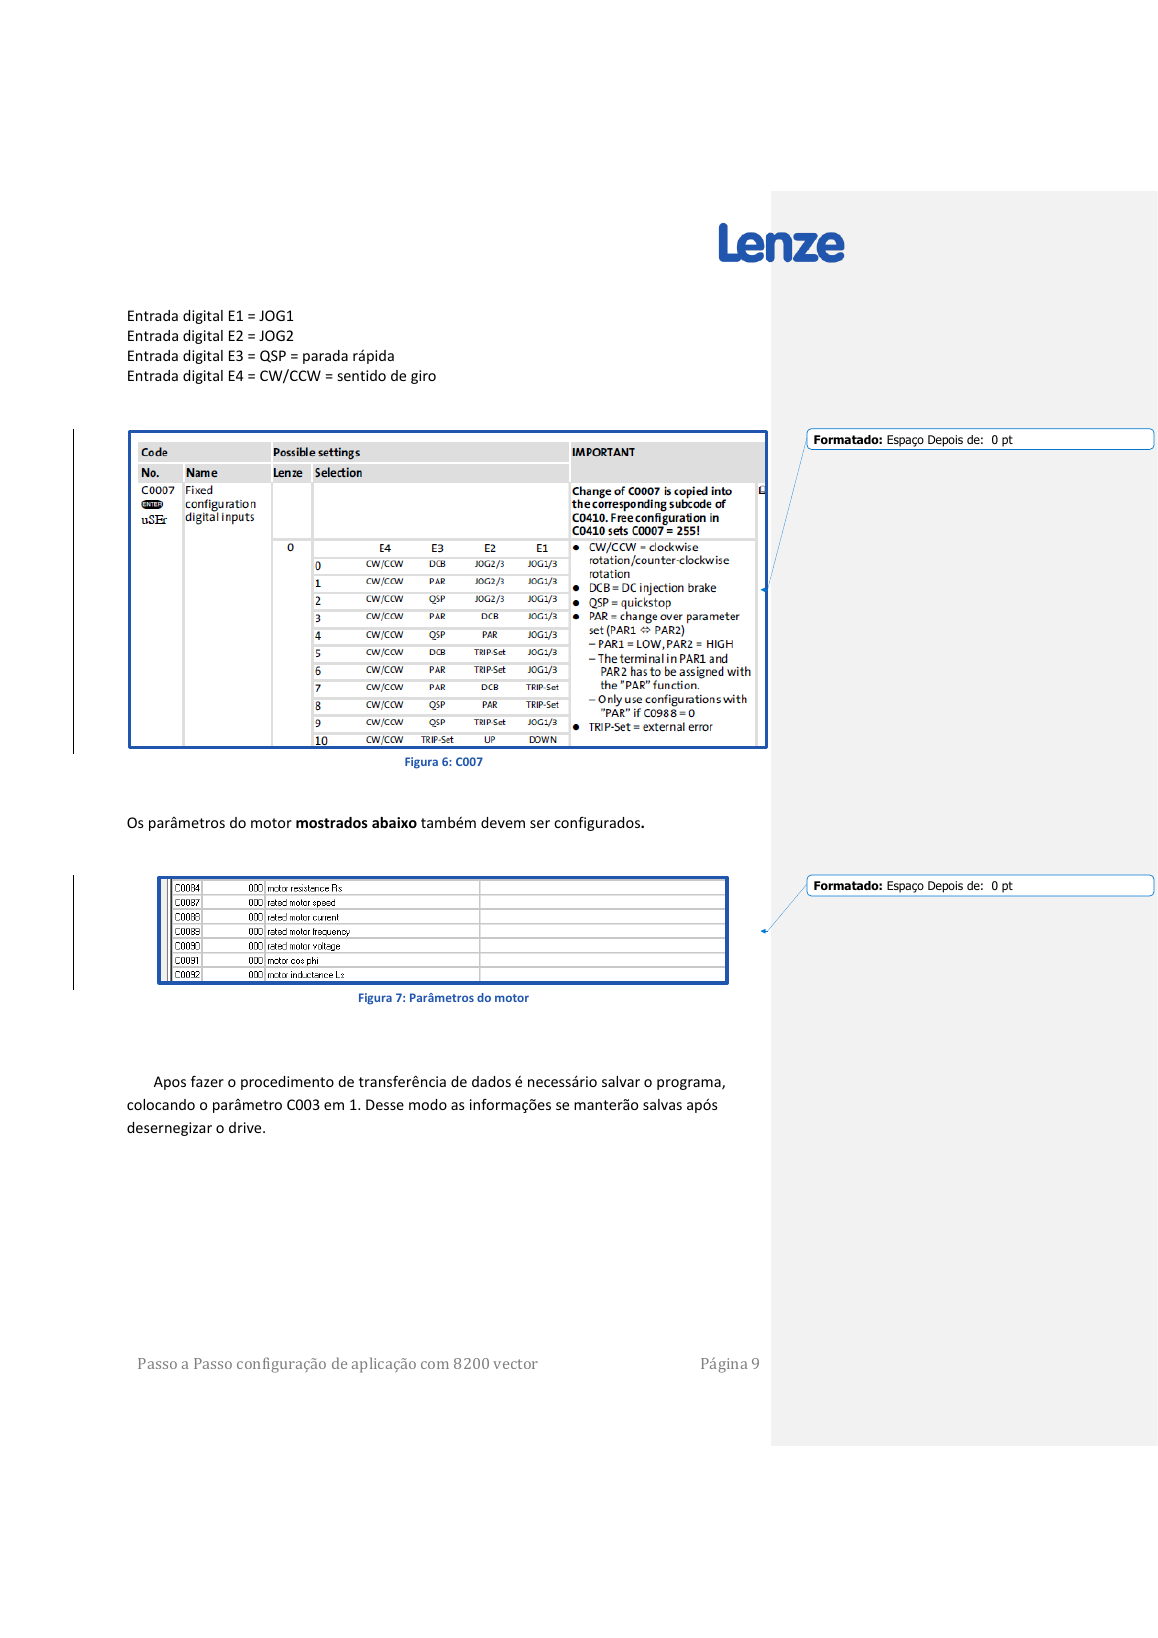
Mapeamento das entradas digitais e parâmetros do motor
FAQ 8200 082Como somar três referências de velocidade no 8200 vector ou motec?
A solução usa os blocos NSET1 e PCTRL1. NSET1 combina os dois primeiros sinais e PCTRL1 adiciona o terceiro pela saída de pré-controle. O exemplo recomenda C0070 = 1, C0072 = 0, C0074 = 100% e C0078 = 9999 para impedir que a ação integral distorça a soma.
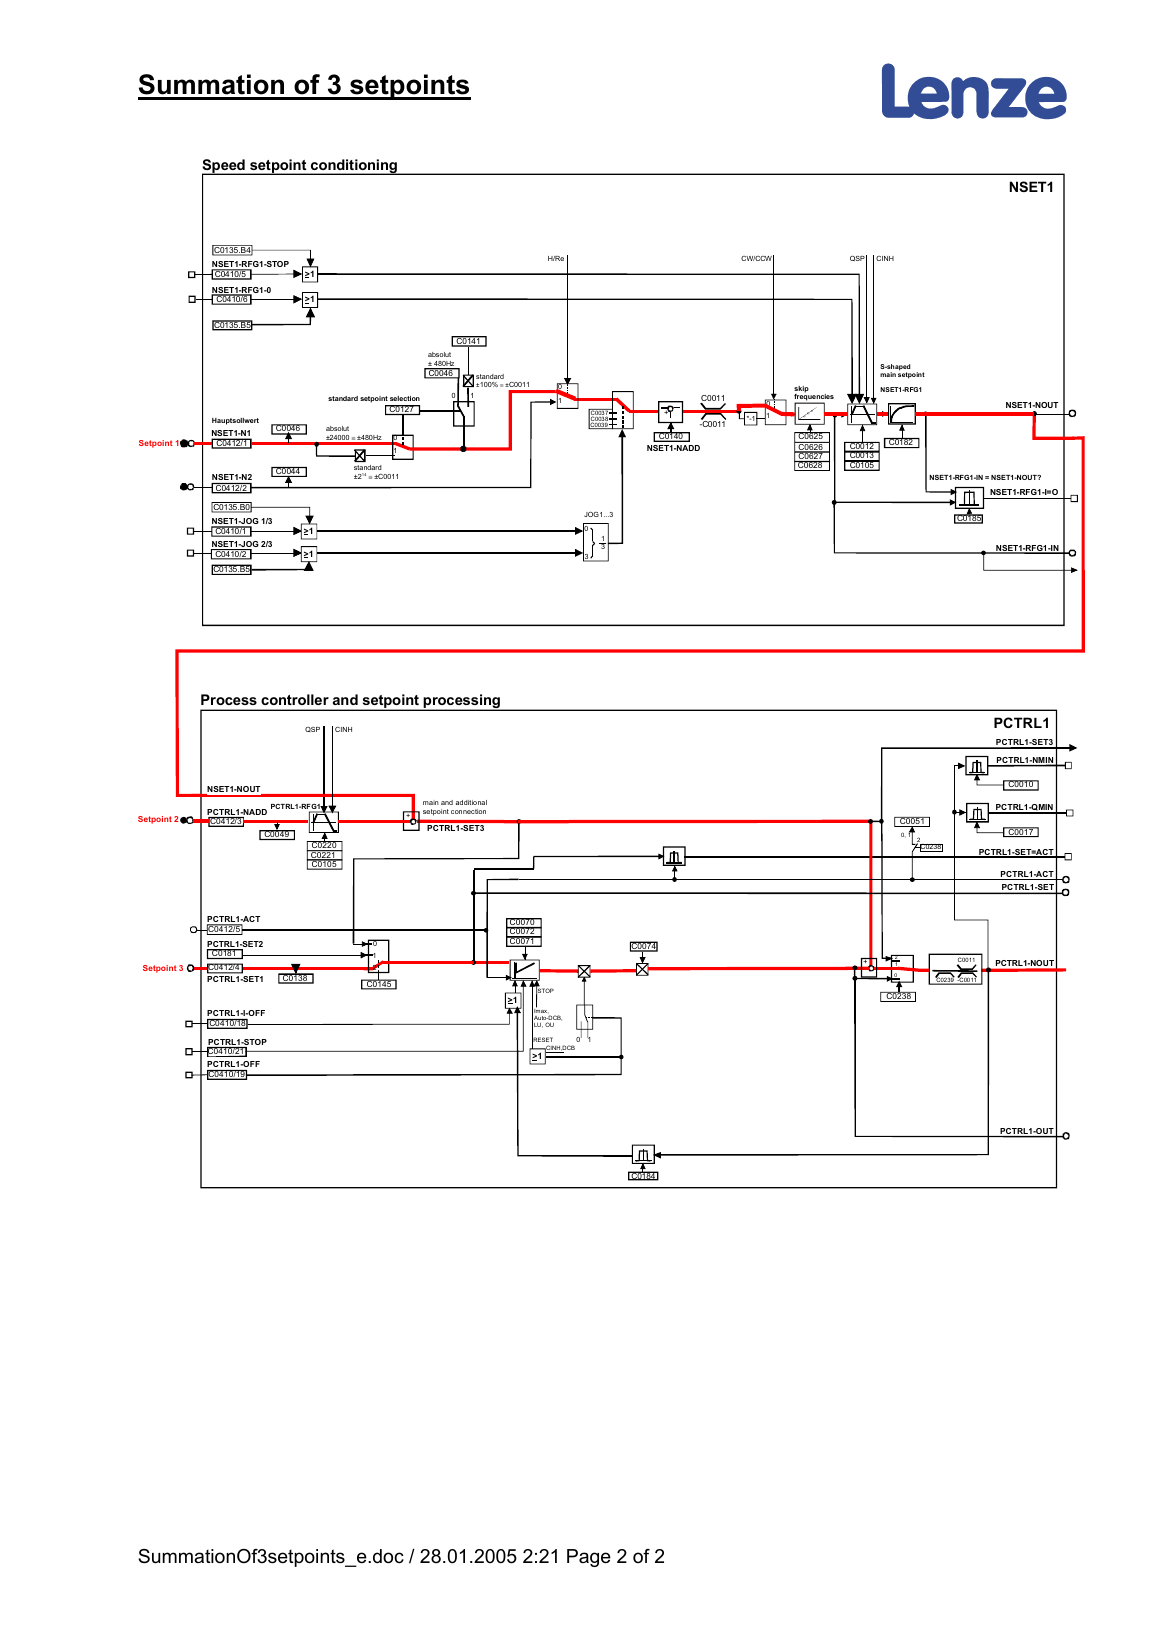
Interligação de NSET1 e PCTRL1 para somar três setpoints
FAQ 8200 083Como atrasar a ativação de uma função digital durante a partida?
Com Application I/O, associe DCTRL1-RUN a uma saída digital com atraso ajustável em C0423/x. Leve fisicamente essa saída a uma entrada digital e atribua a entrada à função desejada em C0410/x. O atraso pode ser ajustado até 65 s no exemplo consultado.
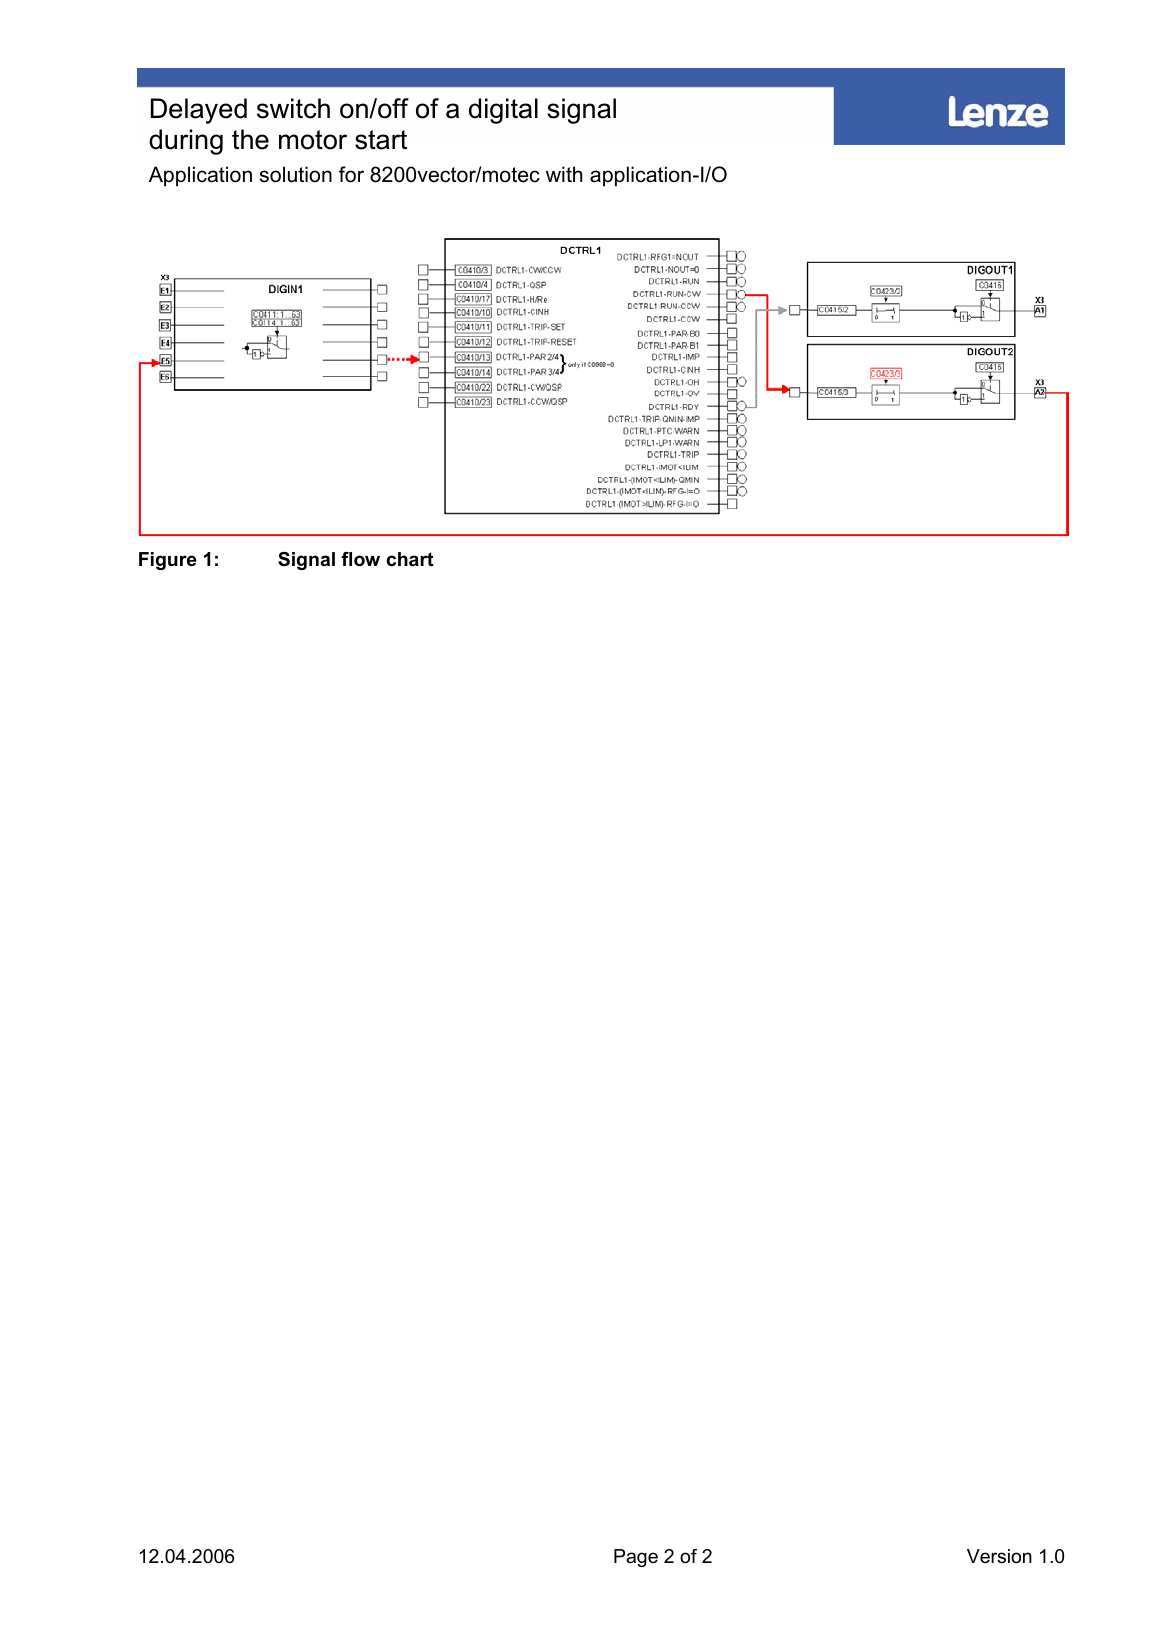
Fluxo de sinais para ativação digital atrasada durante a partida
Motores controle e desempenho
45 perguntasFAQ 8200 084Como aumentar o torque de partida no controle vetorial?
Se frequências de campo baixas (fd < 5 Hz) tiverem torque muito baixo, um ajuste preciso pode ser executado modificando a resistência do motor C0084. Medida:
Aumentar valor em C0084 -> aumento de torque
ou
Aumenta valor em C0092 -> torque em aumenta
FAQ 8200 085Como reduzir manualmente uma corrente de motor elevada no controle vetorial?
Se em marcha lenta houver muita corrente do motor resultante da identificação do motor (I_Motor > 0,6 x I_Motor nominal) um ajuste preciso pode ser executado alterando a indutividade do motor C0092.
Medida: Reduzir valor em C0092 => Corrente do motor reduz
A mudança deve ser efetuada em etapas de 10% (podem ser necessárias reduções de cerca de 20%) até ca. 0,5 x I_Motor nominal é definido.
FAQ 8200 086Quais dados devem ser informados antes da identificação do motor no controle vetorial?
Antes que o inversor possa ser operado no modo de controle 'Controle vetorial', é necessária uma execução de identificação do motor. Portanto, o inversor deve conter os dados do motor retirados da placa de identificação do motor.
Dígito do código, designação, comentário:
- C0087 velocidade nominal do motor, entrada conforme placa de identificação do motor (independente do tipo de conexão do motor)
- C0088 corrente nominal do motor, entrada conforme placa de identificação do motor Importante: Informe o valor correspondente ao tipo de conexão do motor (estrela/triângulo)!
- C0089 frequência nominal do motor, entrada conforme placa de identificação do motor (independente do tipo de conexão do motor)
- C0090 tensão nominal do motor, entrada conforme placa de identificação do motor. Importante: Informe o valor correspondente ao tipo de conexão do motor (estrela/triângulo)!
- C0091 cos phi do motor, entrada conforme placa de identificação do motor (independente do tipo de conexão do motor)
- C0148 identificação do motor, iniba o controlador e ajuste C0148 = 1. A execução de identificação será iniciada após a habilitação do controlador. Após a execução de identificação, o controlador define a inibição de pulso. Tabela 1: Dígitos do código que devem ser configurados para identificação do motor
Durante a identificação do motor o controlador calcula os parâmetros fornecidos:
- C0015 Frequência nominal V/f, é calculada a partir dos dados da placa de identificação pelo controlador durante a identificação.
- C0021 A compensação de escorregamento é calculada a partir dos dados da placa de identificação pelo controlador durante a identificação.
A indutância do estator do motor C0092 é calculada a partir dos dados da placa de identificação pelo controlador durante a identificação.
Durante a identificação do motor o controlador mede os parâmetros fornecidos:
- C0084 resistência do estator do motor, a resistência total do cabo do motor e do motor é medida.
Compensação de falha do inversor, a falha dependente da corrente entre a tensão de saída definida e a real é medida e registrada internamente como fator de compensação.
Durante a identificação do motor a resistência do motor é medida e a indutância é calculada. Os resultados são inseridos nos dígitos do código correspondentes. Adicionalmente, a frequência de borda (C0015) e o escorregamento (C0021) são calculados e inseridos nos dígitos do código.
Vantagem: Não é mais necessário definir a frequência de borda ou o escorregamento.
FAQ 8200 087Por que um motor trifásico em operação característica V/f pode causar flutuações de velocidade que não são observadas quando o motor é operado em servocontrole no servoconversor? Qual é a finalidade da função de “amortecimento de oscilação”?
Inversor de frequência ou servoconversor e modo de controle do motor 'Operação característica V/f':
Ao operar motores trifásicos em operação característica tensão-frequência controlada (V/f), podem ocorrer flutuações de velocidade (oscilações), especialmente em operação sem carga.
Estes são excitados pela ondulação residual da tensão CC não idealmente constante no link CC do inversor.
O inversor de frequência forma as tensões para as três fases do motor a partir da tensão CC no link CC usando modulação por largura de pulso (PWM).
O padrão de pulso da modulação é definido de tal forma que as curvas de tensão senoidais resultam em tensão constante do link CC e as correntes senoidais do motor resultam em conformidade.
Devido à ondulação residual existente da tensão CC, entretanto, ambas as variáveis se desviam da curva senoidal ideal, o que pode resultar nas oscilações mencionadas acima, especialmente em frequências de saída mais altas.
Fatores que influenciam o deslocamento:
Operação em marcha lenta
motores de pólo superior
grande potência do motor
Modo de operação do amortecimento do pêndulo:
Em princípio, uma oscilação defasada com a mesma frequência é sobreposta à oscilação da corrente do motor, de modo que a tendência de oscilação é suprimida.
Mais informações sobre o modo de operação do amortecimento do pêndulo podem ser encontradas na documentação dos inversores Lenze.
O comportamento de oscilação descrito não pode ser observado com um servoconversor ou com o tipo de controle de motor 'servocontrol'.
Com um servoconversor, a corrente do motor é ajustada de maneira controlada no servocontrole, ajustando correspondentemente a tensão de saída do motor. A ondulação residual da tensão CC, portanto, não tem efeito significativo.
Tradução Automática
FAQ 8200 088Por que a frequência de saída fica limitada à metade com o potenciômetro de referência?
Os controladores do inversor são configurados de fábrica para tensão de valor definido de 0 - 10 V. O terminal de saída 9, entretanto, fornece apenas 5 V CC.
Para adaptar a frequência de saída, os seguintes passos devem ser executados quando o controlador estiver desligado:
8200: conecte o jumper da posição inferior para a posição intermediária
8200 vector / motec com E/S padrão: coloque DIP 5 em OFF
8200 vector / motec com E/S de aplicação: elimine o jumper A (entrada X3/1U) ou o jumper B (entrada X3/2U) conforme necessário.
Nota: O campo de jumper do 8200 está na parte frontal do dispositivo, no terço superior. Se o teclado ou módulo AIF estiver conectado, deve ser eliminado, pois o campo de jumpers fica atrás.
FAQ 8200 089Quando os ventiladores do dissipador do 8200 vector ligam e desligam?
Se a potência dos conversores de frequência for ≤ 11 kW, o ventilador é ligado com a desativação da inibição de pulso (setpoint > 0 Hz) e é desligado 120 segundos após o ajuste da inibição de pulso.
Se a potência dos inversores de frequência for ≥ 15 kW o ventilador do dissipador é ligado quando a temperatura for ≥ 50°C e desligado novamente quando a temperatura for ≤ 45°C.
FAQ 8200 090Um motor síncrono (por exemplo, servomotor síncrono SDSGS) pode ser aplicado a um inversor de frequência?
Os motores síncronos também podem ser aplicados a inversores de frequência (por exemplo, 8200, 8200 vector, vetor 9300, ...) no controle da característica V/f (malha aberta sem encoder). Aqui, uma precisão de velocidade sem sistema de feedback pode ser obtida pela rotação síncrona do rotor para o campo rotativo. Condição:
Sem alta dinâmica
Apenas pequenos impulsos de carga
Os controladores de acionamento atuais (por exemplo, 8400) também suportam um controle de malha aberta de motores síncronos sem encoder montado (modo de operação: 'SLPSM').
Devido às seguintes razões, a aplicação de uma máquina de relutância em vez de uma máquina síncrona deve ser verificada no controle por característica V/f:
Se o torque de extração for excedido, o motor de relutância não perde a carga completa, mas apenas “desliga”.
Preço mais favorável em comparação com a máquina síncrona
No caso de máquinas síncronas, a tensão do motor costuma ser reduzida devido ao excesso de corrente, por exemplo. g. através de uma função CURVE, portanto, o comissionamento requer mais esforços
Mais informações sobre o princípio funcional dos motores síncronos, consulte também Wikipedia.org: Motor síncrono
FAQ 8200 091Como otimizar a característica de torque na faixa de velocidade mais baixa?
Além dos métodos conhecidos de otimização ajustando manualmente a resistência do estator do motor C0084 e/ou a indutância do estator do motor C0092, existe um terceiro método que consiste em ajustar manualmente o cos phi do motor C0091.
Se o torque alcançado com as configurações padrão após uma execução de identificação não for suficiente, um aumento de torque de aprox. 10…20% podem ser alcançados, especialmente na faixa de frequência mais baixa, reduzindo o cos phi em aprox. 5%.
Reduzir valor em C0091 => Torque aumenta em baixas velocidades
Como o valor de cos phi é utilizado para o cálculo interno da indutância de fuga do motor (perdas primárias), deve-se lembrar que qualquer alteração manual em C0091 sempre necessita de uma repetição da identificação, ao contrário de uma alteração na indutância principal C0092.
Os valores assim determinados também são enviados durante a transferência do conjunto de parâmetros.
FAQ 8200 092Como otimizar o religamento em motor girando?
Geralmente, o processo de voo dos inversores de frequência 8200 vector/motec para motores de 4 pólos é otimizado. As medidas abaixo, onde o resultado do processo de voo não for suficiente, podem melhorar o comportamento de condução.
A operação da corrente de reinicialização flutuante pode ser otimizada pelas seguintes medidas:
Execute uma identificação do motor para que a característica de compensação de erro do inversor seja armazenada no inversor de frequência.
Para motores de 2 pólos, duplique a corrente de reinicialização em movimento. Para este efeito no código C0311 configure o bit 2 para o bit 1 (valor 4), por exemplo C0311 = 5 (base: configuração padrão)
Nota: O GDC não armazena a característica de compensação de erros do inversor e, consequentemente, a transmissão para outro inversor de frequência não é possível com o GDC (neste caso a identificação do motor deve ser executada novamente).
FAQ 8200 093Como é calculada a potência necessária do dispositivo de acionamentos de grupo (vários motores montados em um inversor)?
A soma da corrente nominal do motor deve ser ≤ corrente nominal do dispositivo.
Exemplo 1: 3 x motor 0,25 kW, U = 230 V, I = 1,32 A soma das correntes do motor = 3 x 1,32 A = 3,96 A selecionado: Potência do dispositivo 0,75 kW com corrente nominal de 4,0 A (230 V)
Exemplo 2: 6 x motor 0,25 kW, U = 230 V, I = 1,32 A soma das correntes do motor = 6 x 1,32 A = 7,92 A selecionado: Potência do dispositivo 2,2 kW com corrente nominal de 9,5 A (230 V)
Nota sobre o exemplo 2: A soma das potências do motor (6 x 0,25 kW = 1,5 kW) teria levado a um dispositivo com corrente nominal muito baixa (dispositivo de 1,5 kW = 7,0 A).
FAQ 8200 094Como responde o inversor de frequência 8200 vector/motec se a frequência mínima de saída (C0010) for parametrizada maior ou igual à frequência máxima de saída (C0011)?
Se o código C0010 (frequência mínima de saída) for parametrizado igual ou maior que o código C0011 (frequência máxima de saída) o inversor de frequência 8200 vector/motec (a partir da versão de software 3.5) não indica uma frequência de campo rotativo para o motor se o motor estiver habilitado (terminal 28 = sinal HIGH) e o setpoint for selecionado via entrada analógica 1. Esta inibição do inversor de software foi implementada a partir da versão de software 3.5 desde uma alteração do o sentido de rotação pode ter ocorrido no caso de versões de software anteriores. Isso pode ser excluído agora.
Se o setpoint for selecionado via valores JOG no caso da parametrização mencionada antes do motor girar com a frequência ajustada.
FAQ 8200 095Como partir um ventilador que está girando no sentido contrário?
Se o motor for acionado na direção oposta à direção de descarga, por ex. g. devido a um fluxo de ar, o inversor de frequência pode desligar com uma mensagem de sobrecorrente (OCx) quando estiver conectado ao motor. O circuito voador não oferece nenhuma solução confiável para esta situação. Recomendamos desacelerar a inércia por meio do freio CC (semi-paralisação) e depois ligar o inversor de frequência diretamente com a frequência de saída 0 Hz (sem circuito flutuante).
Sugestão de parâmetro: Em conexão com a E/S de aplicação, isso pode ser realizado pela aplicação de um elemento de temporização para uma saída digital. Para este propósito, a condição inicial, por exemplo inibição do inversor, deve ser conectado a uma entrada digital adicionalmente livre, por ex. g. E5, e E5 deve ser conectado a uma saída digital, por ex. g. A1 (ajuste via C0415/2 = 36). E A1 deve ser conectado através de uma ponte de arame a E6, e E6 deve ser invertido (C0411 = 32). Com E6 a função Freio CC é ativada (MCTRL-DCB via C0410/15 = 6). Através do tempo de aceleração da saída digital (C0423/2) o tempo do processo de frenagem pode ser ajustado por um freio CC. A influência do freio CC pode ser variada através de C0036. O soprador de inércia pode ser desacelerado por no máx. 65 s com o máx. valor do freio CC. => Ao utilizar esta função considere o aquecimento do motor em intervalos curtos.
FAQ 8200 096Como partir uma carga de alta inércia com o 8200 vector?
Quando a função 'circuito voador' é usada, o inversor de frequência 8200 vector pode ser iniciado em um motor de inércia com alta inércia de massas.
Quando o circuito de vôo é ativado (opção de partida C0142 = 2 ou 3) uma frequência de campo rotativo (seleção de comportamento de voo C0143 = 0 ou 1) é iniciada no motor após a habilitação do controlador e é continuamente reduzida. Durante o processo de busca apenas um circuito baixo é permitido.
Ao ser detectada a velocidade do motor, nesta frequência é ajustada a tensão adequada do motor e iniciado o processo de aceleração de acordo com o setpoint determinado (nas rampas de aceleração C0012/C0013).
Pré-requisitos importantes para um vôo bem-sucedido do acionamento:
1. A frequência inicial do processo de busca é maior que a velocidade pertencente ao motor de inércia. 2. O sentido de rotação do circuito voador corresponde ao sentido de rotação do motor.
FAQ 8200 097Como é possível desligar o inversor no caso de controle de limite de corrente ativo com uma mensagem de erro TRIP antes que a frequência caia abaixo de um valor definido?
Solicitação:
O inversor é operado em controle por característica de tensão/frequência sem feedback.
Em caso de sobrecarga, o inversor não deve desligar imediatamente com uma mensagem de erro, mas deve continuar a operação pelo maior tempo possível.
Se um controle de limite de corrente for necessário para equilibrar uma carga, o controlador do inversor não deverá sofrer interferência antes que a frequência caia abaixo de um valor definido e deverá redefinir o sinal 'DCTRL1-RDY'.
Controle:
Por meio do código C0022/C0023 (I_max-limit) o limite de sobrecarga é definido para o controlador do inversor.
Se a corrente de saída do controlador do inversor atingir o limite de sobrecarga definido, o controle do limite de corrente ficará ativo. Reduz a frequência de saída do controlador do inversor enquanto sua corrente de saída cair abaixo do limite de corrente (C0022/C0023). Se a frequência cair abaixo de um valor definido antes que este limite de corrente seja atingido, uma massagem de erro TRIP deverá ser ativada.
Fiação:
A saída analógica 2 (X3.2/63) deve ser conectada à entrada analógica (X3.1/2U) por meio de uma ponte de fios.
Configuração de parâmetros:
Para o conjunto de parâmetros 1:
Parametrização do limite de sobrecarga (I_max): C0022/C0023 = 150 %
Ativação da fonte de setpoint PCTRL1-SET2: C0145 = 1
Parametrização do limite de corrente para detecção de sobrecarga: C0156 < 150% (por exemplo, 140%)
Parametrização do setpoint de frequência do comparador (PCTRL1-SET2): C0181 = X (ex. 20 Hz)
Parametrização da desaceleração do comparador: C0234 = X (ex. 0,01 s)
Parametrização da histerese do comparador: C0235 = X (ex. 2 Hz)
Conexão do sinal de troca de conjunto de parâmetros (DCTRL1-PAR2/4) com a detecção de sobrecarga (DCTRL1-(IMOT>ILIM)-RFG-I=0): C0410/13 = 231
Para o conjunto de parâmetros 2:
Parametrização do limite de sobrecarga (I_max): C2022/C2023 = 150 %
Conexão do sinal DCTRL1-TRIP-SET com o sinal PCTRL1-SET=ACT: C2410/11 = 229
Conexão do sinal de troca de conjunto de parâmetros (DCTRL1-PAR2/4) com a detecção de sobrecarga (DCTRL1-(IMOT>ILIM)-RFG-I=0): C2410/13 = 231
Conexão da entrada analógica 2 (AIN2-OUT) com o sinal PCTRL1-ACT: C2412/5 = 4 (Não se esqueça da ponte de fios -> veja 'Fiação')
Conexão da saída analógica 2 (AOUT2-IN) com o sinal MCTRL1-1/NOUT: C2419/2 = 6 (Não se esqueça da ponte de fios -> veja 'Fiação')
Função:. Consulte o artigo original para a relação completa de condições e parâmetros.
FAQ 8200 098Quanto e por quanto tempo um inversor de frequência pode ficar sobrecarregado?
Um inversor de frequência Lenze pode fornecer uma corrente de 150% durante 60 segundos. Isto significa que durante este período fornece 50% mais corrente do que no estado operacional padrão. Durante este tempo de sobrecarga o calor criado pelo dispositivo é o elemento limitante/a energia. No caso de 50% a mais de corrente em 60 segundos, isso significa. 50% * 60s = 3.000%s
Esta é a energia máxima que o inversor pode suportar.
Se o inversor estiver menos sobrecarregado, por ex. g. com apenas 30% a mais de corrente, o tempo restante, a sobrecarga pode ocorrer, aumenta, pois a energia máxima permanece a mesma. Portanto: 3000%s / 30% = 100s
O inversor pode fornecer uma sobrecarga de 30% por no máximo 100 s.
Uma operação do inversor de frequência com sobrecorrente (neste exemplo por 100 s), requer descarga com a mesma constante de tempo de energia (3000 %s), antes que o próximo ciclo de sobrecarga possa ser executado. Isto significa que, quando o inversor de frequência deve fornecer apenas por exemplo 90% de sua corrente nominal durante a fase de descarga, requer 3000%s / [100% - 90%] = 300s
até que possa ser sobrecarregado novamente. Se o inversor de frequência precisar fornecer por exemplo apenas 50% de sua corrente nominal, o próximo ciclo de sobreposição não pode começar antes de decorridos 60 s: 3000 %s / [100% - 50%] = 60 s.
FAQ 8200 099A tensão e a corrente do motor podem ser determinadas corretamente usando um osciloscópio na saída do inversor?
Tensão do motor:
Sim, o valor instantâneo da tensão de saída do inversor entre as fases do motor pode ser determinado com o osciloscópio.
A imagem do osciloscópio abaixo à esquerda mostra a curva de tensão modulada por largura de pulso na saída do inversor.
Se estiver usando um medidor, é recomendado usar um medidor de ferro móvel para medir o valor RMS.
Corrente do motor:
Sim, o valor instantâneo da corrente do motor pode ser determinado com o osciloscópio.
Na imagem do osciloscópio abaixo à direita, pode-se observar o curso senoidal da corrente do motor, que é devido à tensão do motor e ao motor conectado (indutância).
Para medir o R.m.s. valor, é aconselhável utilizar um medidor de ferro móvel.
Dica: Os controladores de acionamento Lenze possuem parâmetros para exibir os valores efetivos da tensão e corrente do motor:
Série de dispositivos predecessores: posições de código C0052 e C0053
Série de dispositivos atuais: Índice 0x2D82 e 0x2DD1:5
Tradução Automática
FAQ 8200 100Quantos Hz tem a histerese de comutação do limite de frequência programável Qmin (C0017)?
O limite de frequência programável Qmin (C0017) possui uma histerese de comutação de 0,5 Hz. Se por exemplo um valor de 5 Hz for inserido no código C0017, o sinal PCTRL1-QMIN mudará para o nível HIGH assim que a frequência de saída for 5,5 Hz. Se o limite de frequência for excedido uma vez (PCTRL1-QMIN = HIGH) e a frequência de saída for reduzida, o sinal PCTRL1-QMIN voltará ao nível LOW assim que o limite de frequência inserido no código C0017 for atingido (neste exemplo, no caso de 5 Hz).
FAQ 8200 101Quais inversores da linha 8200 vector possuem ventiladores internos/externos para resfriamento forçado de eletrônicos e/ou dissipador de calor?
De acordo com o tamanho da carcaça e a potência os inversores vetoriais 8200 (0,25 - 11 kW) possuem ventiladores externos (ver tabela).
Tamanho do chassi Potência 230 V Potência 400 V Ventilador do dissipador de calor Ventilador interno
1 0,25 - 0,37 kW ------------ ------------ ------------
2 0,55 - 0,75 kW 0,55 - 0,75 kW ------------ ------------
3 1,5 - 2,2 kW 1,5 - 2,2 kW x ------------
4 3,0 - 4,0 kW 3,0 - 5,5 kW x x
5 5,5 - 7,5 kW 7,5 - 11 kW x x
FAQ 8200 102O que deve ser considerado quando a tensão aditiva do motor (MCTRL1-VOLT-ADD) é usada em conjunto com a mudança do conjunto de parâmetros?
Se em um inversor de frequência for aplicada uma mudança de conjunto de parâmetros, onde em um conjunto de parâmetros a tensão do motor é determinada por meio do sinal MCTRL1-VOLT-ADD, deve-se garantir que o sinal MCTRL1-VOLT-ADD esteja ajustado para FIXED-INPUT=0 (Cx412/8 = 5) naqueles conjuntos de parâmetros, onde a tensão aditiva do motor (MCTRL1-VOLT-ADD) não está ativa. Caso contrário, um comportamento incorreto do conversor pode ser consequência quando você muda de um conjunto de parâmetros com tensão aditiva de motor aplicada para um conjunto de parâmetros sem tensão aditiva de motor aplicada. Este comportamento incorreto geralmente é uma sobrecorrente que leva a uma redução de frequência e a um inversor sem função.
FAQ 8200 103Como atrasar a ativação ou desativação de um sinal digital na partida?
Quando um motor é iniciado em uma aplicação, pode ser necessário ligar/desligar outra função ou uma função modificada do inversor de frequência por um determinado período de tempo durante a partida do motor. O exemplo a seguir mostra esta possibilidade para o 8200 vector/motec com application-I/O (ver anexo [arquivo PDF 113 kB]).
FAQ 8200 104Em quais casos é possível utilizar um dispositivo motec/vetorial 8200 com potência nominal aumentada?
Especialmente no caso de aplicações de bomba/ventilador, os dispositivos 8200 motec/vector podem ser operados com sobrecarga de 120%. É característico que estas aplicações sejam normalmente operadas com potência nominal (sem sobrecarga) no máximo. Assim, é possível um melhor aproveitamento do estágio de potência dos dispositivos e o dispositivo geralmente pode ser selecionado um estágio menor que o motor.
Entretanto, as seguintes restrições devem ser observadas para operação com sobrecarga de 120%:
Este modo de operação só pode ser utilizado com tensões de rede de 230 V e 400 V. Não é permitida uma tensão de rede de 480 V (causa para perdas de comutação no estágio de potência).
Frequência de comutação (C0018) = máx. 4 kHz, redução automática (causa para perdas de chaveamento no estágio de potência)
Máx. temperatura ambiente = 35 °C
O indutor/filtro de rede deve ser adaptado ao aumento da tensão de rede.
Devido aos componentes, não é possível operar todos os dispositivos com potência nominal aumentada (por exemplo, 8200 motec 7,5 kW ou 8200 vector 11 kW).
As informações de seleção são fornecidas no catálogo do inversor no capítulo 'Operação com potência nominal aumentada'.
FAQ 8200 105Qual é o fluxo de volume dos ventiladores do dissipador de calor 8200 vector?
De acordo com a ficha técnica os ventiladores do dissipador de calor possuem a seguinte vazão volumétrica dependendo do projeto do inversor de frequência 8200 vector:
1,5 kW: 1 * 56 m³/h
2,2 kW: 1 * 56 m³/h
3,0 kW: 1 * 56 m³/h
4,0 kW: 1 * 56 m³/h
5,5 kW: 1 * 56 m³/h
7,5 kW: 2 * 56 m³/h
11 kW: 2 * 56 m³/h
15 kW: 2 * 79 m³/h
22 kW: 2 * 79 m³/h
30 kW: 2 * 260 m³/h
45 kW: 2 * 410 m³/h
55 kW: 2 * 410 m³/h
75 kW: 3 * 260 m³/h
90 kW: 3 * 260 m³/h
FAQ 8200 106Que tensão o inversor de frequência emite nos seus terminais de saída (U, V, W), quando atinge a frequência nominal v/f (C0015) com a sua frequência de saída (C0050)?
Quando o inversor de frequência atinge v/f (C0015) ele sempre emite sua tensão nominal. Depende do tipo de dispositivo (E82xVxxxK2x = 230 V, E82xVxxxK4x = 400 V), mas independente da tensão de rede com a qual o inversor de frequência é fornecido, desde que seja >= a tensão nominal do inversor de frequência.
Exemplo:
O inversor de frequência E82EV551K4C é alimentado com uma tensão de rede (Umains) de 500 V. A frequência nominal v/f (C0015) está definida para 50 Hz.
Devido à designação do tipo do inversor utilizado (E82EV551K4C), é possível detectar que a tensão nominal (Unom) é de 400 V. Quando o inversor de frequência atinge a frequência de saída (C0050) de 50 Hz (= tensão/frequência-frequência nominal C0015), o motor conectado é alimentado com uma tensão de saída (C0052) de 400 V (ver gráfico abaixo).
Neste exemplo, a tensão de rede de 500 V leva a uma faixa de enfraquecimento de campo começando com uma frequência de saída de pelo menos 62,5 Hz, pois devido à alta tensão de rede o inversor de frequência possui uma reserva de tensão de 100 V acima do ponto nominal de tensão/frequência de 50 Hz.
Nota: A fórmula da frequência nominal v/f pode ser encontrada no manual.
FAQ 8200 107Como alimentar um equipamento móvel quando a corrente de fuga do inversor é elevada?
Uma proposta mostrando como operar qualquer inversor no disjuntor de fuga à terra (≥ 3,5 mA), bem como um desacoplamento da radiação interferente EMC está disponível no anexo [formato PDF, 24,5kB].
FAQ 8200 108Em quais condições o sinal DCTRL1-RDY (“Pronto para operar”) será desativado pelo processador do inversor de frequência?
Enquanto o inversor de frequência está pronto para operar o sinal DCTRL1-RDY é ativado pelo processador (nível HIGH). Este sinal será desativado (nível LOW) caso ocorra uma mensagem de sobretensão (OU), mensagem de baixa tensão (LU) ou um TRIP. O sinal DCTRL1-RDY também é desativado durante a inicialização do inversor de frequência.
FAQ 8200 109Quais vantagens os inversores com barramento de tensão CC apresentam para a operação de máquinas de campo rotativas em comparação aos inversores com barramento de corrente CC?
v-inversores (controladores de inversor com barramento de tensão CC, por exemplo, inversor de frequência 8200, vetor 9300 ou servo-drives 9300 ou servo-drives L-force 9400 e inversores 8400): Vantagens, especialmente para um amplo campo de aplicação:
Eles não ocupam muito espaço e
eles são adequados para um controle de corrente altamente dinâmico (especialmente importante para recursos de servo).
Além disso, a rede fornecida está apenas ligeiramente carregada com potência reativa (potência reativa harmônica). As falhas de linha têm um efeito menos negativo no comportamento do inversor, como se os controladores do inversor fossem sincronizados diretamente com a rede elétrica (por exemplo, controladores de corrente controlados por tiristores).
Inversores CC: Descrição:
Em comparação com os inversores v eles possuem uma dinâmica menor devido à grande indutância (portanto, são menos adequados para acionamentos dinâmicos) e
precisam de muito espaço e têm muito peso devido à indutância necessária (estrangulador).
Eles são aplicados no caso de uma faixa de potência mais alta (alguns MW), por ex. g. usinas de energia eólica, pois devido à ponte de entrada controlada (SR1) a possibilidade de retificação é mais fácil de realizar.
Controlador direto: Seria perfeito, mas não existem componentes adequados no mercado, que possam funcionar como chaves bidirecionais (a solução com matriz de interconexão com 18 chaves individuais é cara, o acionamento é complexo, problema de diferentes potenciais de porta...). Atualmente existem diversos projetos de desenvolvimento universitário, pois esta solução poderá trazer uma inovação importante para a tecnologia de acionamento.
FAQ 8200 110Qual é o tamanho do fator de potência (cos phi) de um inversor de frequência? Faz sentido a utilização de sistemas de compensação de potência reativa para a correção do fator de potência cos phi em um inversor de frequência com fonte de tensão?
O fator de potência no consumo de corrente de um inversor de frequência é de cerca de 0,98 capacitivo em relação ao componente fundamental, ou seja, quase 1. Contra isto o fator de potência de um motor assíncrono conectado na saída do inversor de frequência é indutivo. Este valor é, no entanto, sem sentido para a interpretação da entrada de potência do inversor de frequência. Portanto, um eixo de acionamento composto por inversor de frequência e motor pode (deve) ser configurado sem sistema de compensação de potência reativa, pois este fator de potência não pode ser alterado.
Nota: Devido aos componentes não lineares (retificadores) na entrada de potência, o inversor de frequência absorve adicionalmente uma chamada potência reativa de distorção que influencia o fator de potência. A correção do fator de potência para este consumo de corrente não linear só pode ser feita especialmente por filtros de harmônicos cuidadosos. Esses filtros normalmente são usados apenas com requisitos elevados no conteúdo harmônico da potência (baixa corrente de componente harmônico).
FAQ 8200 111Pode acontecer que um motor operado com o método puramente controlado 'controle por característica V/f' possa atingir um torque máximo mais alto do que quando opera o mesmo motor no modo de motor controlado por corrente 'servo controle'? Como isso poderia ser justificado?
Na verdade, sob certas circunstâncias, um torque máximo mais alto pode ser alcançado com operação característica V/f do que com servocontrole. Isto foi demonstrado por medições de força de tração em uma bancada de teste com a possibilidade de alterar a carga de uma forma adequada para medições comparativas. Com a corrente do motor ajustada no mesmo nível, um torque ligeiramente superior foi alcançado na operação característica V/f. Este comportamento do torque pode ser explicado pelas diferentes filosofias dos dois métodos:
controle por característica V/f:
Este método puramente controlado é usado com conversores de frequência simples. O motor é alimentado com tensão CA e sua 'amplitude de tensão' e 'frequência' são definidas. Como resultado, e dependendo da carga atual do motor, a corrente do motor é ajustada. O motor encontra 'automaticamente' um equilíbrio ideal entre a excitação e os componentes efetivos da corrente do motor, de modo que o torque máximo seja produzido.
A pequena vantagem em termos de torque alcançável é compensada por desvantagens em termos de comportamento dinâmico do acionamento. No caso de mudanças rápidas de carga ou de setpoint, por ex. através de malhas de controle sobrepostas, as possibilidades de intervenção de controle na operação V/f são significativamente mais limitadas do que com controle servo. Em particular, o controle da corrente do motor ocorre num circuito de controle relativamente lento.
Servocontrole (método controlado por corrente):
O servocontrole é um método controlado por corrente e, portanto, requer sensores correspondentes. O hardware de um servoconversor é, portanto, correspondentemente mais complexo. O servocontrole, porém, oferece opções de intervenção muito mais rápidas, pois além da amplitude da tensão e da frequência, a posição da fase da corrente também pode ser ajustada. Em particular, a possibilidade de intervir na posição da fase permite alterações muito rápidas de corrente e, portanto, de torque. Isto, por sua vez, é um pré-requisito para o comportamento dinâmico do acionamento, que é necessário se as malhas sobrepostas de controle de velocidade e posição devem ser/devem ser ajustadas dinamicamente.
O servocontrole é baseado em um modelo de motor para emular o motor real e controla a magnetização e os componentes efetivos da corrente do motor independentemente uns dos outros, o que melhora significativamente as características dinâmicas. Consulte o artigo original para a relação completa de condições e parâmetros.
FAQ 8200 112Detecção de sobrecarga e detecção de subcarga em combinação com controle vetorial?
Quais produtos são afetados?
8200 vector/motec a partir da versão de software SW3.1
Descrição da função
Para o controle vetorial, o monitoramento de subcarga e o monitoramento de sobrecarga (configurações C0415/ C0417/ C0418 com seleções 20, 21, 22, 31) podem ser derivados do torque real do motor (MCTRL1-MACT) com C0311 = 0 ou 2. Como resultado, a função de monitoramento para o controle vetorial pode ser consideravelmente melhorada. Ao programar C0311 = 1 (configuração padrão) ou 3 esta função de monitoração é derivada da corrente nominal do controlador como de costume.
Aplicativos
Monitoramento de correia em V, proteção contra travamento
FAQ 8200 113Informação errada sobre uma mudança de endereço do inversor de frequência?
Quais produtos são afetados?
Carregador de unidade global versão 1.x, 2.0 8200 vetor versão 1.4 8200 motec versão 1.4
O que acontece?
Embora o endereço do dispositivo do inversor de frequência 8200 vector/motec não tenha sido alterado no conjunto de parâmetros a ser transferido, as seguintes informações são exibidas no final da transferência do conjunto de parâmetros: O endereço do dispositivo do sistema de destino foi alterado. O novo endereço do dispositivo é aceito automaticamente.
Quando o problema ocorre?
Se o endereço do dispositivo do inversor de frequência 8200 vector/motec for maior que 6, a mensagem descrita acima ocorrerá no final da transferência do conjunto de parâmetros, independentemente de o endereço do dispositivo ter sido alterado ou não.
Possíveis diagnósticos?
Nenhum.
Medidas/recomendações de curto prazo?
A descrição da função foi eliminada com o GD Loader versão V2.1.
Avaliação:
A restrição de função não tem efeito na transferência do conjunto de parâmetros executada para o conversor de frequência.
FAQ 8200 114Função potenciômetro motorizado com valor inicial C0010?
Quais produtos são afetados?
8200 vector/motec
O que acontece?
Ao utilizar a função potenciômetro motorizado e a frequência mínima configurada (C0010 > 0 Hz) pode aparecer uma frequência de saída inferior à especificada como frequência mínima (C0010).
Quando o problema ocorre?
Se uma entrada do potenciômetro motorizado for ativada após a habilitação do controlador, antes que a frequência mínima seja atingida ou excedida, poderá aparecer uma frequência de campo inferior à frequência mínima (C0010).
Possíveis diagnósticos?
Monitoramento da frequência de saída C0050
Medidas/recomendações de curto prazo?
Configure a função do potenciômetro motorizado no PCTRL1-NADD (C0412/3 = 3). Neste caso a frequência mínima de velocidade sempre pode ser inserida de forma aditiva ao valor do motopotenciômetro via C0140. Deve-se observar que o último valor do potenciômetro motorizado não será salvo se o potenciômetro motorizado estiver vinculado ao sinal PCTRL-NADD (o ajuste em C0265 não tem efeito).
Avaliação:
É possível aproximar frequências de campo inferiores à frequência mínima definida (C0010). No caso de aplicações com bombas isto pode levar a situações de risco para a máquina.
FAQ 8200 115A frequência de salto restringe a frequência de saída?
Quais produtos são afetados?
Todos os 8200 vector/motec com software até V2.1 inclusive
O que acontece?
A largura de banda da frequência de salto definida em C0628 afeta todas as frequências de salto. Todas as frequências de salto estão ativas devido à configuração de 480 Hz na configuração padrão. Como resultado, a sobreposição de frequências de salto pode levar a frequências de campo indesejadas, especialmente com configurações de C0628 > 80%.
Exemplo: Largura de banda C0628 = 95%
- C0625 = 20 Hz C0626 = 480 Hz
min. a frequência de salto 1 de C0625 é 1 Hz min. a frequência de salto 2 de C0626 é 24 Hz máx. a frequência de salto 1 de C0625 é de 39 Hz no máximo. a frequência de salto 2 de C0626 é 936 Hz
Isto significa que a frequência de salto 1 é excedida com valores nominais > 39 Hz. No entanto, a frequência é limitada ao mínimo. frequência de salto 2 (24 Hz). Com ele a frequência de saída do inversor fica restrita à faixa de 0 a 1 Hz.
Quando o problema ocorre?
mascaramento de frequências de ressonância
Supressão de vibrações
em combinação com ajustes de largura de banda de alta frequência de salto C0628 ou em frequências rotativas mais altas
Possíveis diagnósticos?
Verifique os ajustes C0625 a C0628 e determine os limites:
min. limite: frequência de salto * (1 - largura de banda * frequência de salto)
máx. limite: frequência de salto * (1 + largura de banda * frequência de salto)
FAQ 8200 116Por que C0079 pode não alterar o amortecimento de oscilação?
Quais produtos são afetados?
8200 vector (3,0 - 7,5 kW 230 V) => SW-V1.5
8200 vector (todas as versões V9XX) => SW-V2.0
8200 motec (0,25 - 7,5 kW) => SW-V2.1
8200 vector (0,25 - 11 kW) => SW-V2.1
O que acontece?
O amortecimento de oscilação não tem influência no caso do software básico do dispositivo versão V1.4 até V2.1. As inscrições efetuadas sob o código C0079 não produzem qualquer efeito.
Quando o problema ocorre?
O amortecimento de oscilação C0079 atua em ambos os modos de operação do inversor de frequência, controle por característica V/f e controle vetorial. O amortecimento de oscilação pode suprimir uma oscilação de marcha lenta do acionamento. Este tipo de oscilações ocorrem cada vez mais nas faixas superiores a 60% da frequência nominal do campo do motor.
Possíveis diagnósticos?
O valor sob o código C0079 não é processado.
Medidas de curto prazo?
Reduzir a frequência de comutação (C0018)
Defina o controle vetorial porque neste modo de controle o inversor não mostra uma tendência tão forte à oscilação de marcha lenta.
Defina a compensação de escorregamento (C0021) para 0 no caso de controle por característica V/f (não com controle vetorial)
Ao aumentar a frequência de canto C0015 é esperada uma redução da tendência de oscilação no caso de oscilações do motor sob controle por característica V/f. No entanto, o torque alcançável diminui.
FAQ 8200 117Usando o assistente de entrada para dados do motor para selecionar as configurações do motor MFEMA (eliminado a partir da atualização de dados do dispositivo 17)?
Eliminado a partir de: Atualização de dados do dispositivo 17
Comportamento da nova versão: O assistente de entrada para dados do motor insere a frequência base V/f correta para motores MFEMA no conjunto de parâmetros do 8200 vector.
O que acontece? A saída de tensão do 8200 vector é muito alta. Isto leva a uma corrente de magnetização mais elevada e, portanto, a uma temperatura do motor mais elevada.
Quando o problema ocorre? A frequência base V/F (= C0015) inserida pelo assistente de entrada GDC para dados do motor para motores MFEMA no conjunto de parâmetros do 8200 vector é muito baixa.
Quais produtos estão em causa? Controle de unidade global V4.13
8200 vector Motores MFEMA
Possíveis diagnósticos: Para motores MFEMA a frequência base V/f (= C0015) deve ser ligeiramente superior à frequência nominal do motor (= C0089).
Medidas/recomendações de curto prazo: Instale a atualização de dados do dispositivo 17 ou superior.
Avaliação: A frequência base V/f selecionada pelo assistente de entrada GDC para dados do motor para motores MFEMA no 8200 vector é muito baixa. A restrição de função foi eliminada com a atualização de dados do dispositivo 17.
FAQ 8200 118Na inibição do inversor, o display 'Frequência de saída com compensação de escorregamento' não é definido como 0?
Quais produtos são afetados?
8200 vector 0,25 - 90 kW (≤ SW 3.1) 8200 motec 0,25 - 7,5 kW (≤ SW 3.1)
O que acontece?
No modo de operação 'Controle vetorial', quando o controlador está inibido e o controlador de processo desligado (C0238 = 2), o código C0051 ('Frequência de saída com escorregamento') indica o valor do escorregamento ao invés de 0 Hz.
Quando o problema ocorre?
Esta restrição de função ocorre quando o modo de funcionamento 'Controlo vetorial' (C0014 = 4) está ativo, o controlador de processo não é utilizado (C0238 = 2) e o controlador está inibido.
Possíveis diagnósticos?
Leitura do código C0051 quando o controlador está inibido.
Medidas/recomendações de curto prazo?
Quando o controlador está inibido, o display C0051 não é relevante.
Avaliação
Quando o controlador está inibido, o código C0051 indica um valor errado. Na verdade, 0 Hz deve ser indicado, pois quando inibidos, os estágios de saída não emitem nenhuma frequência de campo rotativo. Como o inversor está inibido, a exibição não é relevante.
FAQ 8200 119O que o código C0056 exibe no controle vetorial?
Quais produtos são afetados?
8200 vector 0,25 - 90 kW (≥ SW 3,5) 8200 motec 0,25 - 7,5 kW (≥ SW 3,5)
Descrição da função
Com controle vetorial (C0014 = 4 ou 5), o código do display C0056 pode indicar o valor real do torque MCTRL1-MACT. Para isso o bit 0 do código C0311 deve ser ajustado em 0. Se o inversor de frequência for operado com controle por característica U/f, o código C0056 indica a corrente ativa MCTRL1-MOUT. Se o bit 0 do código C0311 estiver configurado como 1 (configuração padrão), o código C0056 ainda indica a corrente ativa do inversor MCTRL1-MOUT para operação com controle por característica U/f e controle vetorial.
Aplicativos
Operação do inversor de frequência com controle vetorial, exibição/visualização do valor real do torque. O display corresponde ao valor analógico MCTRL1-MACT, que pode ser conectado por exemplo para a saída analógica AOUT. Nas versões anteriores do software (< SW 3.5), isso não era possível.
FAQ 8200 120O que foi otimizado no religamento em motor girando para motores de dois polos?
Quais produtos são afetados?
8200 vector 0,25 - 90 kW (≥ SW 3,5) 8200 motec 0,25 - 7,5 kW (≥ SW 3,5)
Descrição da função
Uma corrente de reinicialização flutuante mais alta foi impressa (a corrente de reinicialização flutuante foi duplicada), de modo que o comportamento de reinicialização flutuante ao operar o inversor de frequência em motores bipolares foi consideravelmente melhorado. Para isso, o bit 2 = 1 deve ser configurado no código C0311. Ao desejar a corrente de reinicialização padrão, o bit 2 = 0 deve ser ajustado no código C0311.
Aplicativos
religamento em motor girando com motores bipolares.
FAQ 8200 121Função potenciômetro motorizado com valor inicial C0010 (eliminação)?
Quais produtos são afetados?
8200 vector 0,25 - 90 kW (≥ SW 3,5) com E/S padrão ou E/S de aplicação (≥ SW 3,5) 8200 motec 0,25 - 7,5 kW (≥ SW 3,5) com E/S padrão ou E/S de aplicação (≥ SW 3,5)
Restrições de função eliminadas:
Ao utilizar a função motopotenciômetro e a frequência mínima estiver configurada (por exemplo, C0010 > 10 Hz), poderá ocorrer após a partida uma frequência de saída menor que a definida através da frequência mínima (C0010). O controlador do acionamento sempre fornece a frequência mínima C0010.
FAQ 8200 122Travando a entrada da frequência de saída mínima e máxima (eliminação)?
Quais produtos são afetados?
8200 vector 0,25 - 90 kW (≥ SW 3,5) com E/S padrão ou E/S de aplicação (≥ SW 3,5) 8200 motec 0,25 - 7,5 kW (≥ SW 3,5) com E/S padrão ou E/S de aplicação (≥ SW 3,5)
Restrições de função eliminadas:
Inserir um valor para a frequência mínima de saída (C0010) superior ao valor para a frequência máxima de saída (C0011) pode levar a uma mudança indesejada de sentido de rotação no caso de uma seleção de setpoint analógico de 0 V e diferentes tempos de aceleração e desaceleração. Uma mudança descontrolada de direção de rotação pode agora ser excluída.
FAQ 8200 123Na inibição do inversor, o display 'Frequência de saída com compensação de escorregamento' não é definido como 0 (eliminação)?
Quais produtos são afetados?
8200 vector 0,25 - 90 kW (≥ SW 3,5) 8200 motec 0,25 - 7,5 kW (≥ SW 3,5)
Restrições de função eliminadas:
No modo de operação 'Controle vetorial', o código C0051 (frequência de saída com escorregamento) indicava o valor do escorregamento ao invés de 0 Hz, quando o controlador estava inibido e o controlador de processo desligado (C0238 = 2). Agora, C0051 indica sempre 0 Hz quando o controlador está inibido.
FAQ 8200 124Qual restrição do religamento em motor girando existe no controle vetorial com software 3.5?
Quais produtos são afetados? 8200 vector (SW 3.5), 8200 motec (SW 3.5)
O que acontece? Se a função do circuito de reinício flutuante for usada no modo 'controle vetorial', ao tentar 'capturar' o motor em parada por inércia, o motor poderá ser desacelerado para uma frequência de saída de 0 Hz e então acelerado usando a rampa de aceleração (C0012) em vez de ser 'reiniciado corretamente em tempo real'.
Quando o problema ocorre? O problema ocorre se a função do religamento em motor girando for usada durante o modo de controle vetorial.
Possíveis diagnósticos? Observe o desempenho do controlador do acionamento e do código C0050. Quando o inversor tenta capturar o motor em inércia, o motor é desacelerado até parar (C0050 indica 0 Hz) e depois acelerado de volta até o setpoint usando a rampa de aceleração (C0012).
Medidas/recomendações de curto prazo? Use o modo de controle por característica V/f, se possível.
Avaliação: A função do religamento em motor girando não deve ser usada em combinação com o modo de 'controle vetorial'. Atualmente, a função do circuito de reinício flutuante só pode ser usada sem problemas no modo 'controle por característica V/f' e modo 'controle por característica V/f²' com inversores de frequência equipados com versão de software 3.5.
FAQ 8200 125A partir de qual versão de software o religamento em motor girando funciona no controle vetorial?
Quais produtos são afetados? 8200 vector 0,25 kW-11 kW (a partir de SW 3.7), 8200 vector 15 kW-90 kW (a partir de SW 3.6), 8200 motec (a partir de SW 3.7)
Restrição de função eliminada: A função do religamento em motor girando não funciona corretamente na versão de software 3.5 quando o modo de operação 'controle vetorial' é usado. A função do religamento em motor girando pode ser usada para todos os modos de operação sem problemas a partir de SW 3.6 / SW 3.7.
FAQ 8200 126Informação errada sobre a mudança de endereço do inversor de frequência (eliminação)?
Quais produtos são afetados?
Carregador GD versão 2.1 8200 vector 8200 moteca
Restrição de função eliminada:
A informação de que o endereço do dispositivo foi alterado e aceito automaticamente só ocorre se o endereço do dispositivo do inversor de frequência tiver sido alterado devido ao ajuste de parâmetros realizado.
FAQ 8200 127Qual modo de controle deve ser escolhido no comissionamento?
Use o controle por característica V/f para aplicações simples e cargas compatíveis com essa estratégia. Use o controle vetorial quando for necessário melhor torque e regulação de velocidade. No controle vetorial, informe os dados corretos da placa e execute a identificação do motor conforme a documentação.
FAQ 8200 128Quais dados devem ser conferidos antes da identificação do motor?
Confirme rotação, corrente, frequência, tensão e cos phi da placa. A corrente e a tensão devem corresponder à ligação estrela ou triângulo executada. Depois iniba o inversor, selecione a identificação e habilite o equipamento somente em condição segura.
Frenagem proteção térmica e energia
15 perguntasFAQ 8200 129Qual é o tempo de resposta da frenagem por injeção de corrente contínua?
O freio de injeção CC é ativado via terminal (tempo de resposta cerca de 250 ms): Se a função Freio de injeção CC for ativada através de um entrada digital, uma inibição de impulso interna é ativada para desexcitar a máquina por aprox. 250 ms, antes que uma tensão CC ou CC seja aplicada.
Freio de injeção automática CC acima da frequência = 5 Hz (tempo de resposta cerca de 250 ms): Se a função freio de injeção automática de CC for ativada através do limite do freio de injeção automática de CC com frequência > 5 Hz, uma inibição de impulso interna é ativada para desexcitar a máquina por aprox. 250 ms, antes que uma tensão CC ou CC seja aplicada.
Freio de injeção automática CC abaixo da frequência = 5 Hz (tempo de resposta imediato): Se a função freio de injeção automática de CC for ativada através do limite do freio de injeção automática de CC com frequência < 5 Hz, uma tensão CC ou CC será aplicada imediatamente na máquina.
FAQ 8200 130Como evitar liberações repetidas do freio durante uma sobretensão no barramento CC?
Em caso de sobretensão um TRIP pode ser gerado com a ajuda do dígito do código de serviço C0310, Bit 0 = 1 (a partir de SW2.1 ajustável com teclado). Através do dígito de código C0415/01= 18 o relé-K1 é ajustado para DCTRL1-TRIP ou Qmin ou IMP e o freio é acionado em caso de sobretensão.
FAQ 8200 131C0019 pode ser usado como limite para liberar um freio mecânico?
Não, o código C0019 é utilizado para definir o limite para a ativação da frenagem por injeção CC. A frenagem por injeção CC é uma função do inversor que se caracteriza por injetar uma corrente contínua ou uma tensão CC no motor conectado.
Não há conexão com os freios externos do motor, que são, por exemplo, acionado pela saída a relé do inversor de frequência.
FAQ 8200 132Como são configurados os parâmetros do monitoramento da temperatura interna do motor (função I²x t)?
A função I²x t não está ativa durante o ajuste padrão C120 = 0 (O tempo de disparo é infinito).
Em caso de sobrecarga o contador I²x t ativado irá configurar a indicação de falha TRIP OC6. Com a desconexão da rede a memória da função I² x t é definida como 0, portanto a função I² x t não oferece proteção ao motor.
Para evitar sobrecarga térmica do motor, C0120 pode ser ajustado da seguinte forma:
- C0120 = corrente nominal do motor / corrente nominal do inversor * 100%
Observação: O monitoramento I²xt não é uma proteção total do motor, mas é suficiente para muitas aplicações (ver instruções de operação).
FAQ 8200 133Como calcular o tempo de atuação da proteção I²t?
O inversor de frequência 8200 vector/motec oferece a possibilidade de desligar o I²xt para monitoramento térmico do motor sem sensor de motores CA trifásicos autoventilados (sem proteção total do motor!!!). Para isso pode ser definido o limite de desligamento necessário, onde intervém o monitoramento I²xt. A configuração do código C0120 é calculada da seguinte forma:
- C0120 [%] = I corrente nominal do motor / I inversor * 100 %
- Corrente nominal do motor = corrente nominal do motor
- Iinversor = corrente nominal de saída do inversor correspondente à frequência de chaveamento selecionada
Este valor corresponde a 100% de utilização do motor. Se o valor no código C0120 for reduzido, o monitoramento I²xt será ativado já quando a utilização do motor for < 100%. Se o valor no código C0120 for aumentado, o monitoramento I²xt não será ativado antes que a utilização do motor seja > 100% (Atenção: A proteção do motor não é garantida!!!).
Por meio de um relé não linear, o tempo para o desligamento do interruptor I²xt é calculado independentemente da corrente nominal de saída do inversor, da corrente aparente real do motor (C0054), da frequência de saída da corrente (C0050), bem como da configuração do código C0120 (interruptor I²xt desligado).
O tempo de disparo do monitoramento I²xt pode ser calculado por meio do anexo.
FAQ 8200 134Quais aspectos devem ser considerados quando uma conexão de barramento CC com dispositivos de 230 V deve ser estabelecida se os dispositivos forem alimentados através da tensão de fase de um sistema TN de 400 V?
Se dispositivos de 230 V (L, N) estiverem conectados a um sistema TN de 400 V, os dispositivos serão alimentados com a tensão de fase (230 V). Na maioria dos casos, os dispositivos são distribuídos nas diferentes fases para obter uma carga uniforme da rede. Se for estabelecida uma conexão de barramento CC, no caso desta constelação de conexão só é permitido interligar ao barramento CC aqueles dispositivos que são alimentados pela mesma fase. Se dispositivos alimentados por fases diferentes estiverem interligados a um barramento CC, uma conexão de ponte trifásica resulta da conexão de ponte monofásica dos dispositivos e da conexão do barramento CC. Como resultado, a rede elétrica de 400 V é retificada e 560 V CC são aplicados no barramento CC dos dispositivos. Esta situação leva inevitavelmente à destruição do dispositivo.
Esta restrição não ocorre se os dispositivos forem alimentados através de um sistema de 230 V (monofásico ou trifásico).
Rede IT com condutor externo aterrado, operação de inversores de frequência de 230 V
Pergunta: Os inversores de frequência (dispositivos de 230 V) podem ser operados na rede elétrica IT (1* 230 V, 3*230 V) com condutor externo aterrado?
Resposta: Sim. No caso de alimentação bipolar (L1, N) através da rede TN, o condutor PEN também possui potencial PE (neutro aterrado). Consequentemente, no caso de uma rede IT com condutor externo aterrado, haverá relações de tensão idênticas entre L1 (L2, L3) - N - PE, assim como no caso de uma rede TN com neutro aterrado.
FAQ 8200 135Qual é a carga de contato de um contato térmico conectado em T1 e T2?
A tensão nos terminais de entrada para monitoramento da temperatura do motor é de 20 V CC (contato aberto), a corrente é de 2 mA (contato fechado).
FAQ 8200 136Retificador de freio M1 em dispositivos vetoriais 8200 motec / 8200 - a comutação CC só é permitida ao usar um relé auxiliar adicional?
Quais produtos são afetados? 8200 vector 0,25 kW - 90 kW 8200 motec 0,25 kW - 7,5 kW
O que acontece? Se o contato do relé for carregado como controle do freio em combinação com o retificador do freio M1, o relé poderá falhar muito cedo.
Quando esse problema ocorre? Se o retificador do freio M1 estiver ligado no lado CC e se a tensão da rede for 400 V CA.
Possíveis diagnósticos? A função do relé não pode mais ser garantida (contato contínuo ou interrupção).
Medidas/recomendações de curto prazo?
1. Utilização do retificador de freio B2 com alimentação 230V AC via condutor externo (L1) e condutor PEN adicional (N). 2. Comutação CC com relé auxiliar adicional; tensão da bobina: 24 V, R > 1 kOhm, o relé auxiliar é alimentado pelo terminal 20 (+20 V) e terminal 7 (GND) do módulo FIF. O relé só pode ser colocado em uma caixa de derivação externa adequada fora do dispositivo motec (no caso do 8200 vector dentro do gabinete de controle). Recomendação de relé: Relé: 'Schrack' tipo RP710024 com soquete plug-in: 'Schrack' tipo RT78626
FAQ 8200 137Como a detecção de subtensão afeta o religamento em motor girando?
Quais produtos são afetados?
8200 vetor / motec
O que acontece?
Desde que a função 'circuito voador' esteja ativada, o inversor de frequência permanece no estado de inibição de pulso após uma breve interrupção da rede elétrica.
Quando o problema ocorre?
Se com circuito voador ativado C0142 ≥ 2 e
no estado de subtensão (LU) o sistema de alimentação é reconectado e
a habilitação do controlador é ativada simultaneamente à recuperação do sistema
o inversor permanece no estado 'controlador inibido'.
Possíveis diagnósticos?
O motor não é energizado apesar da seleção do setpoint e do terminal 28 ativo.
Medidas/recomendações de curto prazo?
1ª possibilidade: Ativação atrasada do controlador. O inversor inicia com circuito flutuante (tempo de atraso de 600 ms com faixas de potência ≤ 11 kW; tempo de atraso de 1,5 s com faixas de potência ≥ 15 kW)
2ª possibilidade:
Defina o conjunto de parâmetros 2 como o conjunto de parâmetros 1
Defina C0988 (tensão do barramento CC para controle de tensão do barramento CC) para o limite de subtensão do barramento CC conforme descrito abaixo:
Dispositivos 400 V AC (565 V CC ≈ C0988 = 100%): Definir C0988 430 V CC,
- C0988 = 100% / 565 V * 430 V = 76%
Dispositivos 230 V AC (325 V CC ≈ C0988 = 100%): Definir C0988 para 130 V CC,
- C0988 = 100% / 325 V * 130 V = 40%
Código C0142 = 1 circuito voador inativo (conjunto de parâmetros 1)
Código C2142 = 3 circuitos voadores ativos (conjunto de parâmetros 2)
No caso de tensão normal do barramento CC, o inversor sempre usa o conjunto de parâmetros 2, pois a tensão do barramento CC é maior que C0988. O circuito voador é ativado (C2142 = 3). Se a tensão do barramento CC cair abaixo do limite de tensão para o parâmetro de disparo por subtensão, o conjunto 1 é ativado. O circuito flutuante inativado neste conjunto de parâmetros causa a supressão da falha (a habilitação do controlador é identificada).
Avaliação:
Não crítico, o inversor não inicia apesar da habilitação.
FAQ 8200 138Por que o 8200 vector permanece em parada por subtensão e mostra LU?
Quais produtos são afetados?
8200 vector / motec 0,25 kW ... 90 kW versão de software ≤ V2.4
Como é a reação?
O 8200 vector pode ser alimentado por uma tensão externa de 24 V através do módulo de função CAN-IO-RS. Nesta constelação o inversor pode permanecer esporadicamente na parada de baixa tensão.
Quando o problema ocorre?
Esse status ocorre sob estas condições:
O inversor está habilitado e
freio CC automático não está ativo (C019 = 0) e
o controlador do inversor está em parada de baixa tensão de tensão do circuito intermediário LV e
o status TRIP está ativo
Se nestas condições for executado um reset TRIP, nenhum sinal analógico será lido.
Possíveis diagnósticos?
Apesar da tensão de rede aplicada e do nível correto de tensão do circuito intermediário, a mensagem LU é mostrada.
Medidas/recomendações de curto prazo?
Aplicar a versão de software V3.0 do controlador base (a conexão à rede do inversor durante a alimentação externa via CAN-IO-RS não é definida esporadicamente) ou
não execute um TRIP-reset em caso de baixa tensão ou
ativar o freio CC automático (definir C019 > 0, configuração padrão 0,1 Hz)
FAQ 8200 139Por que a frequência pode cair durante a frenagem por injeção de corrente contínua?
Quais produtos estão envolvidos?
Inversor de frequência 8200 vector
Qual é a reação?
A frenagem CC ocorre por injeção de tensão CC ou corrente CC. Ao frear com corrente CC e exceder um limite de corrente, a frequência do chopper é reduzida para 2 kHz para fornecer proteção térmica ao inversor.
a) Na versão de software V1.3 este limite é de 12% da corrente nominal.
b) No SW V1.4 são avaliados os seguintes limites dependendo da frequência do chopper configurada em C0018:
Frequência do chopper:................................4 kHz.....8 kHz....16 kHz Limite de corrente nominal em que há uma redução para 2 kHz:...100.%......70 %.....12 %
Quando o problema ocorre?
Ao frear um motor sem chopper de frenagem e sem ruído magnético no motor.
Possíveis diagnósticos?
Nenhum
Remédio/recomendações rápidas?
Nenhum
FAQ 8200 140Alteração do conjunto de parâmetros, mensagem de sobretensão causada por um atraso no tempo?
Quais produtos são afetados? 8200 vector (SW 3.5), 8200 motec (SW 3.5)
O que acontece? Ao ativar a função 'Comutação do conjunto de parâmetros' (DCTRL1-PAR2/4 ou DCTRL1-PAR3/4) o programa de controle é ignorado por 20 ms antes que a troca do conjunto de parâmetros seja executada. Ao ignorar o programa de controle, o processamento do setpoint com o gerador de função de rampa, etc., o amortecimento de oscilação e o controle interno (controle por característica V/f, controle vetorial) não são chamados por 20 ms (os valores ficam 'congelados'). No caso de aplicações dinâmicas isto pode levar à ativação da mensagem de sobretensão.
Quando o problema ocorre? O problema ocorre no caso de aplicações dinâmicas se a função 'Troca de conjunto de parâmetros' (DCTRL1-PAR2/4 ou DCTRL1-PAR3/4) estiver ativada.
Possíveis diagnósticos? Avalie a palavra de status antes e durante a mudança do conjunto de parâmetros. Em relação a isso, verifique se alguma mensagem está ativa.
Medidas/recomendações de curto prazo? Nenhum.
Avaliação: No caso de aplicações dinâmicas este comportamento pode levar à ativação da mensagem de sobretensão. Não é possível desativar no software do dispositivo que o programa de controle seja ignorado por 20 ms.
FAQ 8200 141Como calcular o ajuste inicial de C0120 para a proteção I²t?
Use C0120 em porcentagem igual à corrente nominal do motor dividida pela corrente nominal de saída do inversor, multiplicada por 100. Considere a corrente nominal do inversor correspondente à frequência de chaveamento selecionada em C0018.
FAQ 8200 142Quais valores entram no cálculo do tempo de atuação da proteção I²t?
A planilha usa a corrente aparente do motor em C0054, C0120, a corrente nominal de saída do inversor e a frequência de saída. Para frequências acima e abaixo de 40 Hz são usadas expressões diferentes.
FAQ 8200 143A função I²t substitui uma proteção completa do motor?
Não. A própria planilha alerta que aumentar C0120 retarda a atuação e pode deixar o motor sem proteção adequada. A corrente aparente também não deve ultrapassar 1,5 vez a corrente nominal de saída do inversor no cálculo apresentado.
Comunicação e transferência de parâmetros
37 perguntasFAQ 8200 144O que deve ser considerado ao instalar o 8200 em uma rede IT?
De acordo com as diretivas CE, todo o sistema de acionamento requer uma avaliação de conformidade relativa à compatibilidade eletromagnética (EMC).
A norma de produto EN 61800-3 constitui a base da avaliação de conformidade. Embora esta norma não defina quaisquer valores limites da tensão de interferência de rádio para sistemas IT, uma vez que a medição do nível de interferência de rádio não é possível devido ao facto de não haver referência ao potencial da terra. Como resultado, a aplicação de filtros RFI recomendados pela Lenze para o cumprimento dos valores limites de compatibilidade eletromagnética só é válida para sistemas de acionamento operados em sistemas de potência com condutor neutro aterrado (sistemas TN ou TT).
O modo de funcionamento dos filtros RFI e filtros de rede da Lenze é baseado na referência de aterramento balanceada dos condutores externos. Para que não seja possível operar estes filtros em sistemas IT ou sistemas aterrados no condutor externo. Conforme descrito na documentação dos controladores de acionamento, os filtros podem ser destruídos ao serem operados em sistemas IT e ocorrer uma falha à terra.
FAQ 8200 145Como a divisão de corrente e a queda de tensão em um filtro / indutor de rede podem ser calculadas para uma segunda fonte?
1. Cálculo da potência de entrada CC necessária e da corrente total necessária resultante
consulte a documentação no capítulo 'Rede de vários drives'
ou U_rede = 400 V de acordo com cálculo aproximado I_rede = 2 x soma P_motor (Exemplo: 2 x 26 kW => 52 A)
2. Seleção do filtro de rede / indutor L1 nas instruções de operação
consulte a documentação no capítulo 'filtro de rede' (Exemplo: EZN3A0088H024 => 3 x 24 A; 3 x 0,88 mH)
3. Cálculo da queda de tensão via L1
XL1 = 2 PI x f x L (Exemplo: 2 x 3,141 x 50 Hz x 0,88 mH = 0,276 Ohm)
U = I x R => UL = I x XL1 (Exemplo: 24 A x 0,276 Ohm = 6,6 V)
4. Cálculo da indutância necessária L2, estima-se que a tensão via L1 e L2 seja a mesma
IL2 = Itotal - IL1 (Exemplo: 52 A - 24 A = 28 A)
XL2 = UL / IL2 (Exemplo: 6,6 V / 28 A = 0,236 Ohm)
L2 = XL2 / (2 PI x f) (Exemplo: 0,236 Ohm / (2 x 3,141 x 50 Hz) = 0,75 mH)
L2 deve ser um filtro de rede ou um indutor de rede com no máximo 0,75 mH e uma capacidade de corrente >= 28 A (por exemplo, ELN3-0075H045 (redutor de rede: 0,75 mH, 45 A) ou EZN3B0055H060 (filtro de rede B: 0,55 mH, 60 A)).
Exemplo (interconexão funcional):
Nota: O cálculo acima não leva em consideração as tolerâncias das indutâncias. Isso normalmente é +-10%.
FAQ 8200 146Por que uma curta desconexão da rede elétrica (8200 vector) causa uma reinicialização após a retomada do fornecimento de energia?
Os geradores da função de rampa não são reinicializados em caso de desconexão curta da rede elétrica. Este comportamento operacional pode ter diferentes causas, que não podem ser generalizadas.
Medidas corretivas:
O controlador inibido (terminal 28) deve ser conectado ao contator de rede através de um contato auxiliar (contato normalmente aberto). Com a ativação do contator de rede a inibição do inversor é ativada e assim todos os geradores de função de rampa são reinicializados. Isto evita uma reinicialização do inversor após a retomada da fonte de alimentação.
FAQ 8200 147A utilização do Bus I/O (módulo de função I/O e módulo de função fieldbus) requer habilitação do controlador em ambos os módulos?
Não. O sinal 'habilitação do controlador' (CINH = terminal X3/28) não é avaliado no módulo de função fieldbus e não é transmitido ao módulo de função de E/S.
Somente o módulo de função I/O requer uma habilitação do controlador no terminal X3/28.
FAQ 8200 148Como a EEPROM no 8200 vector/motec/starttec pode ser protegida devido ao ciclo de escrita limitado, quando os códigos são escritos ciclicamente através da rede fieldbus?
A configuração padrão do 8200 vector / motec / starttec do código C0003 = 1 é 'Parâmetro sempre salvo na EEPROM'.
Quando em uma aplicação operacional os códigos devem ser escritos ciclicamente via fieldbus, deve-se definir C0003 = 0 ('Parâmetro não salvo na EEPROM'), caso contrário a EEPROM pode falhar devido ao número limitado de ciclos de escrita.
Esta modificação do código C0003 não pode ser armazenada, portanto após a conexão do inversor à rede ele deve ser ajustado novamente para a seleção 0.
FAQ 8200 149As reações de monitoramento CE1, CE2 e CE3 do status do barramento 'Warning' ou 'Bus Off' estão ativadas?
Não, se o nó CAN estiver no status 'Warning' ou 'Bus Off', o monitoramento dos dados do processo para a chegada dos telegramas PDO CE1, CE2 e CE3 não estará ativo. Os dois estados podem, no entanto, ser monitorados através da faixa 8200 vector/motec. Para isso no código C0126 deve ser parametrizado o erro CE6.
FAQ 8200 150Se o DrivePLC for aplicado para realizar um posicionamento de desligamento, por ex. g. em conexão com um inversor de frequência 8200, a mudança de velocidade alta para baixa pode causar solavancos quando rampas lineares são aplicadas. Isto não tem efeito sobre a precisão de posicionamento alcançável, mas pode ser negativamente perceptível e sobrecarregar extremamente a mecânica. Uma função rampa S pode ser aplicada em caso de posicionamento de desligamento com 8200 vector, DrivePLC e acoplamento de ambos os componentes via systembus?
Sim.
Uma possibilidade é a ativação do código C0182/000 (rampa S) no 8200 vector do inversor de frequência. Isso garante uma mudança suave (quase sem solavancos) de alta para baixa velocidade. Desvantagem: Se a função rampa S não for desativada desde baixa velocidade até a parada (parada do inversor) por C0182/000, o comportamento PT1 da função rampa S causa um posicionamento de desligamento impreciso. Uma solução é desligar a função rampa S pouco antes da parada, escrevendo o código C0182/000 do inversor de frequência vetorial 8200 pelo bloco de função L_ParWrite.
Alternativamente, uma função de rampa S do bloco de função L_SRFG (sem comportamento PT1, mas fases definidas com suavização S) está disponível na biblioteca LenzeDrive.lib. Este bloco funcional pode ser utilizado no DrivePLC para geração do setpoint do 8200 vector. Neste caso o gerador de rampa do 8200 vector deve ser desativado (C0012/000 = 0,00 s, C0013/000 = 0,00 s).
FAQ 8200 151As entradas digitais E1 e E2 do CAN I/O RS (E82ZAFCC100) são avaliadas se o controlador for alimentado apenas com 24 V externamente?
Sim, as entradas digitais são avaliadas caso o controlador (8200 vector) seja alimentado apenas com os 24 V externos.
FAQ 8200 152Como os inversores de 230 V podem ser alimentados por uma rede trifásica (por exemplo, 3 x 400 V) sem N (neutro)?
Solução A) Utilizar autotransformador, prim.:1 x 400 V (rede L1-L2), seg.: 1 x 230 V.(inversor L1-N). Se a carga de todas as três fases da rede for necessária e pelo menos três inversores forem usados, serão necessários três autotransformadores separados (Tr.1 = L1-L2, Tr.2 = L2-L3, Tr.3 = L1-L3). Nota: Somente os inversores conectados aos mesmos transformadores podem ser operados em uma rede de barramento CC.
Solução B) Quando são utilizados pelo menos 3 inversores da série 8200 a partir da versão 2, é possível um autotransformador trifásico (prim.: 3x400V, sec.: 3x230V, conexão Y) como alternativa à solução A. Neste caso, os inversores devem ser conectados como trifásicos. Nota: A rede de barramento CC de todos os inversores é possível sem problemas.
FAQ 8200 153Você pode usar uma HMI (por exemplo, EPM - H310) com um inversor vetorial 8200/8200 ou motec (conectado com EMF2171IB ou EMF2175IB) para definir a velocidade do motor?
Não há problema em usar os módulos AIF EMF2171IB ou EMF2175IB para a comunicação entre um terminal operacional e o 8200. Com ambos os módulos você pode transferir dados via canal de parâmetros ou canal de dados de processo. No Project Manager do HMI Designer você deve conectar os módulos AIF à porta CAN como se fossem drives (como DEVICE_CAN_SLAVE ou DEVICE_CAN_MASTER). No projeto HMI Designer não há diferença entre conectar a porta CAN da HMI a um módulo FIF, um módulo AIF ou uma porta Onboard de um acionamento.
FAQ 8200 154Como monitorar a comunicação de dados de processo do Profibus DP no 8200 vector/motec?
No módulo funcional de barramento de campo E82ZAFPC e E82ZAFPC201 Profibus DP para 8200 vector / 8200 motec existe o dígito do código L-C1514, com o qual o monitoramento dos dados do processo do profibus pode ser definido. Na configuração padrão de fábrica da Lenze esse monitoramento não está ativo.
Faixa de valores do dígito de código C1514:
0: Sem reação (configuração padrão de fábrica da Lenze)
1: falha (interferência)
2: CINH (inibição do inversor)
3: QSP (parada rápida)
O tempo de monitoramento dos dados do processo pertencente à função de monitoramento é pré-selecionado pelo mestre Profibus. No dígito de código C1513 do controlador do acionamento 8200 ele só pode ser exibido. Caso o módulo Profibus DP não receba nenhum dado novo neste tempo de monitoramento dos dados do processo, a reação selecionada no dígito de código C1514 será habilitada no controlador do inversor 8200 vector/motec.
Compare a função de monitoramento do módulo profibua 2133 para controlador 9300 e 8200 vector/motec no artigo 20020215.
FAQ 8200 155Por que podem ocorrer as falhas CE5 ou CE6 com módulos que não são CAN?
Se, por exemplo um módulo funcional Profibus, Interbus, Lecom B, … é operado em conjunto com um 8200 vector, o erro CE5/6 também pode ocorrer. O documento anexo descreve a relação entre o erro CE5/6 ocorrido e o módulo de função fieldbus aplicado.
Nota:
Os erros CE5 e CE6 não ocorrem no caso do módulo funcional fieldbus AS-i, pois os dados entre o módulo FIF e o dispositivo base são trocados apenas através das entradas digitais.
FAQ 8200 156Quais códigos não são transferidos pelo GDC?
Quando os conjuntos de parâmetros são transmitidos do PC para o controlador do acionamento pelo GDC, duas versões de transferência podem ser selecionadas: 'Duplicado' ou 'Dispositivo de substituição'. Quando a transmissão correspondente é executada, os códigos listados no anexo - dependendo do módulo FIF conectado - não são transmitidos.
FAQ 8200 157Alimentação de rede de 2 pólos para inversor de 400 V?
Aplicação:
Alimentação de rede de inversores de 400 V com qualquer tensão de rede de 2 pólos sem restrição da potência útil do motor
Descrição:
Na rede elétrica são necessários os seguintes componentes adicionais: 1. Transformador de isolamento: Prim. 1x 230 V ou tensão de corrente, Sek.2 x 230 V com derivação central (potência ver tabela abaixo) 2. Varistor de proteção, tensão nominal 510 V, pelo menos 2 W (por exemplo, SIOV S20k510) 3. Ponte retificadora, tensão nominal de pelo menos 1.600 V (corrente nominal ver tabela) 4. De acordo com a potência do dispositivo entre 2x um e 2x três (consecutivos) resistores NTC (dados e quantidade ver tabela) 5. 2 x capacitores de barramento CC, tensão nominal de 400 V CC (capacidade, consulte tabela)
Motor Prated Transformador Prated Retificador irado (min) Resistores NTC R/I capacitor de barramento CC
1,5 kW 4,0 kVA 16 A 2 x 20 Ohm / 8 A 2 x 1,1 mF
2,2 kW 5,0 kVA 20 A 2 x 10 Ohm / 15 A 2 x 1,5 mF
3,0 kW 7,5 kVA 25 A 2 x 10 Ohm / 15 A 2 x 2,2 mF
4,0 kW 10,0 kVA 35 A 2 x 5,0 Ohm / 20 A 2 x 3,3 mF
5,5 kW 12,5 kVA 50 A 4 x 2,0 Ohm / 25 A 2 x 3,6 mF
7,5 kW 15,0 kVA 50 A 6 x 1,0 Ohm / 30 A 2 x 4,4 mF
11,0 kW 20,0 kVA 75 A 4 x 1,0 Ohm / 40 A 2 x 6,6 mF
Os componentes adicionais devem ser conectados de acordo com o seguinte diagrama:
FAQ 8200 158É possível operar vários choppers de frenagem em paralelo em uma conexão de barramento CC e o que deve ser observado?
Operação mestre-escravo de choppers de frenagem (sincronizados): Se o controle estiver sincronizado, é possível operar vários choppers de frenagem em paralelo em uma conexão de barramento CC.
A operação paralela requer sincronização através de sinais de controle ou de um link de comunicação (operação mestre-escravo).
Tipos de séries de dispositivos dentro da função de sincronização (em geral, a sincronização não pode ser usada entre tipos de séries de dispositivos):
servoconversores i700
Inversores 8400 (FW versão 12.00.00.00 e superior)
Chopper/unidade de freio 9351/9352
Chopper/unidade de freio 8451/8452
Tipos de séries de dispositivos sem função de sincronização:
Servo-Inversor i950
Servo drives 9400 (proteção contra sobrecarga implementada para chopper de frenagem. A potência de frenagem é limitada em caso de sobrecarga iminente)
8200 inversores vetoriais
Operação autônoma (não sincronizada): Se a sincronização não for possível e os choppers de frenagem forem autônomos, ou seja, independentes um do outro, a operação controlada e segura só poderá ser alcançada sob certas condições. O problema que surge da operação paralela de vários choppers de travagem controlados autonomamente é que, devido a tolerâncias de hardware e outras influências, os limites de comutação efectivos dos choppers de travagem individuais são diferentes. Mesmo pequenas diferenças podem levar a um grau de utilização extremamente desigual dos choppers de frenagem individuais e dos resistores de frenagem correspondentes. Na pior das hipóteses, um resistor de freio pode ficar superaquecido e pode ocorrer risco de incêndio, enquanto outro resistor de freio estará quase sem carga e frio.
Condições que permitem a operação paralela de choppers de frenagem autônomos:
A operação paralela só é necessária devido ao alto pico de potência de frenagem necessária por um curto período de tempo.
A potência média de frenagem contínua necessária durante um ciclo de operação é inferior à potência contínua do chopper de frenagem (ou potência do resistor de frenagem) com o limite de disparo mais baixo. Uma potência de travagem extremamente elevada só é necessária durante um curto período de tempo.
A potência média de frenagem contínua necessária durante um ciclo de operação é maior que a potência contínua do chopper de frenagem (ou potência do resistor de frenagem), mas durante a frenagem, uma alta potência de frenagem (próxima da potência de frenagem de pico selecionada) é necessária na maior parte do tempo. Neste caso, devido à rápida mudança de tensão CC, todos os choppers de frenagem serão sempre ligados e desligados quase em paralelo e sem atrasos consideráveis.
Condições que podem causar situações de sobrecarga:. Consulte o artigo original para a relação completa de condições e parâmetros.
FAQ 8200 159O que causa ER081 durante a transferência pelo teclado?
Quais produtos são afetados?
8200 vector/motec ≤ SW3.0
O que acontece?
Se os conjuntos de parâmetros forem transferidos usando o teclado, a mensagem de erro TRIP Er081 poderá ser indicada.
Quando o problema ocorre?
Se os valores abaixo de C0080, C0185, C0310; C0608 (configuração padrão) diferem dos da HMI (parâmetros específicos do cliente) o check sum não é gerado corretamente após a transferência do conjunto de parâmetros.
Possíveis diagnósticos?
Lendo a memória de erro C0161
Medidas/recomendações de curto prazo?
Não altere a configuração padrão Lenze feita em C0185, C0080, C0310 e C0608. Após a transferência do conjunto de parâmetros, os códigos mencionados anteriormente podem ser modificados manualmente usando o teclado.
Avaliação
A falha foi eliminada com a versão 3.1 do software.
FAQ 8200 160Por que o motor pode girar durante a transferência do conjunto de parâmetros?
Quais produtos são afetados?
Carregador GD versão 1.x, 2.0 8200 vector 8200 moteca
O que acontece?
O motor acionado pelo 8200 vector ou 8200 motec começa a girar durante a transferência dos conjuntos de parâmetros. Os códigos C0174 e C0469 não podem ser escritos durante a transferência do conjunto de parâmetros.
Quando o problema ocorre?
Embora o inversor de frequência esteja habilitado do lado do hardware e do software, o inversor de frequência define o bit de inibição do inversor sob o código C0150 se 0 for selecionado como setpoint. Somente se um setpoint maior que 0, por ex. via C0140 (= setpoint de frequência aditivo) é selecionado, este bit é zerado pelo inversor de frequência. Se o bit de inibição do inversor estiver definido no código C0150, os conjuntos de parâmetros podem ser transferidos usando o GD Loader. Se o parâmetro configurado no código C0140 for diferente de 0, o motor acionado pelo inversor de frequência começa a girar durante a transferência dos conjuntos de parâmetros. Devido ao inversor de frequência habilitado, os códigos C0174 e C0469 não podem ser escritos pelo GD Loader.
Possíveis diagnósticos?
Nenhum.
Medidas/recomendações de curto prazo?
O conversor de frequência deve ser inibido pelo lado do hardware antes da transferência dos conjuntos de parâmetros.
Avaliação:
Como o inversor de frequência sinaliza a inibição do inversor, o GD Loader não configura uma inibição adicional do controlador. Um movimento não intencional durante a transferência do conjunto de parâmetros pode ser evitado inibindo a frequência do lado do hardware.
FAQ 8200 161Desacoplamento de barramento galvânico com hardware 3A?
Quais produtos são afetados?
Módulo funcional Fieldbus Lecom-B a partir da versão de software 1.0 e versão de hardware 3A.
Aplicativos
A interface RS 232/485 possui isolamento de barramento galvânico. O resultado do isolamento galvânico integrado é um comportamento EMC aprimorado do módulo em combinação com 8200 vector/motec.
FAQ 8200 162O comando CAN reset node causa buffer de entrada indefinido?
Quais produtos são afetados?
8200 vector/motec com barramento de sistema de módulo de função de barramento de campo CAN E82ZAFCCxxx
Como é a reação?
Se um telegrama de nó de reinicialização for enviado através do barramento CAN ou o controlador CAN for desconectado e reconectado à rede elétrica, todos os dispositivos CAN conectados serão reinicializados. Então, os controladores CAN (escravos) permanecem no estado pré-operacional. Neste estado, uma comunicação de dados de processo (PDO) não é possível. Os escravos agora podem usar 'valores anteriores' do buffer de entrada do controlador CAN. Um telegrama de rede 'Passar de pré-operacional para operacional' do mestre apenas coloca todos os dispositivos em operação e a comunicação PDO é possível.
Estado da palavra de entrada após um nó de reinicialização:
CAN-IN1: W1 + W2 = zero, W3 +W4 = valores antigos CAN-IN2: W1 + W2 = zero, W3 +W4 = valores antigos
Quando o problema ocorre?
Quando as palavras 3 + 4 de CAN-IN 1 ou CAN-IN2 são usadas.
Possíveis diagnósticos?
Este mau funcionamento é possível se o controlador executar funções indefinidas no estado “pré-operacional”.
Medidas/recomendações de curto prazo?
Entrada de controle e setpoint via CAN-IN1/2 word1 e word2
Avaliação
O estado indefinido do buffer de entrada no estado CAN 'pré-operacional' do controlador pode causar mau funcionamento do dispositivo. Assim que a comunicação PDO estiver ativa - estado CAN 'operacional' - os valores anteriores no buffer de entrada serão substituídos por novos.
FAQ 8200 163Quadros remotos com CAN-FIF, identificador ID 0, sem bytes de dados?
Quais produtos estão envolvidos?
8200 vetor/motec, starttec
Módulo de função de barramento de campo Systembus CAN e versões
- E82ZAFC Systembus CAN
- E82ZAFCC Systembus CAN
E82ZAFCC200 PODE E/S
- E82ZAFCC100 PODE E/S RS
Qual é a reação?
O módulo de função Sytsembus CAN Field bus gerou CAN Remote com identificador ID 0.
Quando o problema ocorre?
Ao ligar o controlador 8200 vector / 8200 motec ou starttec em conjunto com CAN-FIF são enviados frames remotos. Com versão de software >= 3.1 do 8200 vector/motec esses quadros remotos só são enviados no barramento quando o sinal de sincronização também estiver no barramento.
Possíveis diagnósticos?
Os quadros remotos respondidos são assim:
Identificador = 0
sem bytes de dados
Remédio/recomendações rápidas?
Esses frames remotos são gerados por um erro do controlador CAN. Outros dispositivos CAN não podem responder a esses frames remotos, porque não possuem bytes de dados. Esses frames remotos não causam nenhum comportamento incorreto da rede CAN ou dos dispositivos CAN.
Geral: Com CAN existem vários formatos de mensagem (formatos de quadro). São os seguintes:
Data Frame: transferência de dados de um mestre para um ou mais escravos
Quadro Remoto: dispositivos de barramento podem solicitar o envio de uma determinada mensagem de uma fonte de dados
Error Frame: se um dispositivo de barramento detectou um erro, ele envia um Error Frame
Overload Frame: gera um atraso entre dois frames de dados
FAQ 8200 164C0140 é transferido corretamente pelo teclado nas versões antigas?
Quais produtos são afetados?
8200 vetor/motec (software ≤ V3.1)
O que acontece?
O código C0140 (NSET1-NADD) não é transferido ao transferir conjuntos de parâmetros por meio do teclado.
Quando o problema ocorre?
Ao transferir conjuntos de parâmetros via teclado.
Possíveis diagnósticos?
Monitoramento do código C0140
nenhuma seleção de setpoint após uma transferência de conjunto de parâmetros se C0140 for a fonte do setpoint
Medidas/recomendações de curto prazo?
Insira novamente o valor manualmente em C0140
Transferência de conjunto de parâmetros via GDC
FAQ 8200 165Erros ao usar a função PTC com módulo de barramento de campo E82ZAFCC100 CAN I/O RS (eliminação)?
Quais produtos são afetados? Módulo de função de barramento de campo E82ZAFCC100 CAN I/O RS e software vetorial 8200 versão < 3.0
Como é a reação? A função PTC é ativada no vetor do dispositivo básico 8200. Se primeiro for conectada a alimentação externa de 24 V do módulo e depois a alimentação de tensão do dispositivo básico, a monitoração PTC é imediatamente liberada, embora o acionamento não apresente mau funcionamento.
Quando o problema ocorre? Ocorre somente se o módulo já estiver alimentado (24 V externo) e a função PTC estiver ativada antes de ligar o dispositivo básico. O CAN I/O RS deve sempre ser alimentado externamente.
Possíveis diagnósticos? O erro descrito pode ter ocorrido se a monitoração PTC for liberada imediatamente após ligar o aparelho básico.
Medidas/recomendações de curto prazo? Se o CAN I/O RS for usado com o software vetorial 8200 versão <3.0, o monitoramento PTC não poderá ser usado.
FAQ 8200 166GDC: Faixa de valores para amortecimento de oscilação (C0079) apresenta erro?
Quais produtos são afetados? GDC ≤ V4.10, GDCeasy ≤ V4.10 em combinação com 8200 vector/motec
O que acontece? No caso de GDC/GDCeasy a faixa de valores máximos para o amortecimento de oscilação (C0079) não está adaptada ao valor armazenado no inversor de frequência. Através do GDC o amortecimento da oscilação pode ser ajustado para um valor máximo de 80, embora o inversor de frequência permita um valor máximo de 140.
Quando o problema ocorre? O problema ocorre quando o código C0079 (amortecimento de oscilação) deve ser definido para um valor > 80 por meio de GDC/GDCeasy.
Possíveis diagnósticos? Se for definido um valor > 80 no código C0079 através do GDC/GDCeasy, ocorrerá uma mensagem de erro indicando a ultrapassagem da faixa de valores.
Medidas/recomendações de curto prazo? Parametrização do código C0079 através do teclado.
Avaliação: No GDC, um valor máximo incorreto para o amortecimento de oscilação é armazenado no arquivo de descrição do dispositivo para o 8200 vector/motec. Isso pode ser evitado por meio do teclado. A restrição funcional não tem consequências no desempenho do acionamento do conversor de frequência.
FAQ 8200 167O motor gira durante a transferência do conjunto de parâmetros (eliminação)?
Quais produtos são afetados?
Carregador GD versão 2.1 8200 vector 8200 moteca
Restrição de função eliminada:
Independentemente do bit de inibição do inversor sob o código C0150 do inversor de frequência, o GD Loader inibe o controlador antes de transferir o conjunto de parâmetros. Se no código C0140 o setpoint for diferente de 0 o inversor de frequência permanece inibido.
FAQ 8200 168Códigos de comunicação para LECOM (interfaces RS 232 e RS485)?
Quais produtos são afetados?
8200 vector 0,25 - 90 kW (≤ SW 3.1) com módulo de comunicação LECOM (AIF, EMF2102 Vxxx) 8200 motec 0,25 - 7,5 kW (≤ SW 3.1) com módulo de comunicação LECOM (AIF, EMF2102 Vxxx)
O que acontece?
Ao operar com módulo de comunicação LECOM, os códigos para monitoramento da comunicação (C1921, C1922 e C1923) não podem ser carregados durante a configuração padrão, armazenados como configuração básica própria e transmitidos via teclado.
Quando o problema ocorre?
A restrição de falha ocorre quando os códigos para monitoramento da comunicação (C1921, C1922 e C1923) são transmitidos via HMI, são armazenados como configuração básica própria ou devem ser sobrescritos pela configuração padrão.
Possíveis diagnósticos?
A monitoração da comunicação da interface LECOM não é ativada ao carregar a configuração básica própria ou ao transmitir via teclado, ou não é reinicializada (desativada = configuração básica Lenze) ao carregar a configuração padrão.
Medidas/recomendações de curto prazo?
Os códigos C1921, C1922 e C1923 devem ser configurados manualmente após o carregamento ou transmissão.
Avaliação
A reação a uma comunicação interrompida deve ser verificada durante a configuração. No caso de mau funcionamento do monitoramento da comunicação, deverão ser executadas as etapas recomendadas em “Medidas de curto prazo”.
FAQ 8200 169Quais cuidados se aplicam à transferência de parâmetros pelo GDC?
Quais produtos são afetados?
8200 vector 0,25 - 90 kW (≤ SW 3.1) com E/S padrão ou E/S de aplicação (≤ SW 3.1) 8200 motec 0,25 - 7,5 kW (≤ SW 3.1) com E/S padrão ou E/S de aplicação (≤ SW 3.1)
O que acontece?
A transferência de conjuntos de parâmetros para o dispositivo via GDC ou teclado é impossível, quando a mudança do conjunto de parâmetros está configurada (por exemplo, para a entrada digital E1) e ativa (por exemplo, entrada digital E1 = HIGH, isso resulta, por exemplo, no conjunto de parâmetros 2 ativo) ao mesmo tempo. Neste caso, a transferência do conjunto de parâmetros é abortada e o dispositivo indica um disparo 'CCr' ou um disparo 'CE5'. A comunicação entre o GDC ou teclado e o controlador é interrompida.
Quando o problema ocorre?
O problema ocorre quando a troca de conjuntos de parâmetros está ativa durante o download de conjuntos de parâmetros via GDC ou teclado.
Possíveis diagnósticos?
Ao transferir conjuntos de parâmetros quando a mudança de conjunto de parâmetros está ativa, um disparo 'CCr' ou um disparo 'CE5' é acionado e a comunicação com o GDC é interrompida.
Medidas/recomendações de curto prazo?
Ao transferir conjuntos de parâmetros via GDC ou teclado, os níveis de sinal para a mudança de conjuntos de parâmetros não devem estar ativos (para o exemplo dado acima: entrada digital E1 = LOW). Se isso não for possível, por exemplo ao configurar a mudança do conjunto de parâmetros para sinais internos, como Qmin, transfira primeiro os conjuntos de parâmetros sem a mudança do conjunto de parâmetros configurado. Em seguida, defina a mudança do conjunto de parâmetros manualmente.
Avaliação
Dispositivo básico e E/S padrão: O problema ocorre durante a configuração, ao baixar conjuntos de parâmetros. Ao cancelar o sinal de disparo, o inversor de frequência pode ser operado novamente, o erro pode ser reinicializado.
Dispositivo básico e E/S de aplicativo: O problema ocorre durante a configuração, ao baixar conjuntos de parâmetros. Ao cancelar o sinal de disparo, o inversor de frequência pode ser operado novamente, o erro pode ser reinicializado. No software da aplicação I/O, este problema não pode ser resolvido.
FAQ 8200 170Códigos de comunicação para LECOM (interfaces RS 232 e RS485) (eliminação)?
Quais produtos são afetados?
8200 vector 0,25 - 90 kW (≥ SW 3,5) com módulo de comunicação LECOM (AIF, EMF2102 Vxxx) 8200 motec 0,25 - 7,5 kW (≥ SW 3,5) com módulo de comunicação LECOM (AIF, EMF2102 Vxxx)
Restrições de função eliminadas:
Ao operar com módulo de comunicação LECOM, os códigos C1921, C1922 e C1923 não puderam ser carregados durante a configuração padrão, nem armazenados como configuração básica própria e nem transmitidos via teclado. Agora, essas possibilidades estão garantidas.
FAQ 8200 171Transferência de parâmetros via Global Drive Control (eliminação)?
Quais produtos são afetados?
8200 vector 0,25 - 90 kW (≥ SW 3,5) com E/S padrão 8200 motec 0,25 - 7,5 kW (≥ SW 3,5) com E/S padrão
Restrição de função eliminada?
A transferência de conjuntos de parâmetros para o dispositivo via GDC era impossível quando a mudança de conjunto de parâmetros estava configurada e ativa ao mesmo tempo (por exemplo, conjunto de parâmetros 2). Neste caso, a transferência do conjunto de parâmetros foi abortada e o dispositivo indicou um disparo 'CCr' ou um disparo 'CE5'. A comunicação entre o GDC e o controlador foi interrompida. No caso do dispositivo básico esta deficiência foi eliminada mas ainda existe quando se utiliza uma E/S de aplicação.
FAQ 8200 172GDC não permite armazenamento e transmissão da característica de compensação de erro do inversor?
Quais produtos são afetados? 8200 vetor/motec GDC/GDCeasy (todas as versões)
O que acontece? Durante a identificação do motor, o inversor de frequência detecta a característica de compensação de erros do inversor. Esta característica não é transmitida ao GDC e, conseqüentemente, não pode ser salva pelo GDC quando o conjunto de parâmetros é armazenado. Se o conjunto de parâmetros armazenado for gravado no mesmo inversor de frequência após o ajuste padrão ter sido carregado e a execução de identificação do motor não ter sido repetida, o comportamento do inversor poderá ser modificado.
Quando o problema ocorre? O comportamento do inversor pode ser modificado se a execução de identificação do motor não for repetida após a configuração padrão ter sido carregada e uma configuração de parâmetro armazenada ter sido baixada para o controlador do inversor.
Possíveis diagnósticos? Sob condições extremas, mas com a mesma configuração de parâmetro, o inversor de frequência mostra um comportamento diferente do inversor, após a configuração padrão Lenze ter sido carregada e a configuração de parâmetro armazenada ter sido gravada no inversor pelo GDC.
Medidas/recomendações de curto prazo? a) Após o conjunto de parâmetros armazenado ter sido transmitido pelo GDC, reinicie a execução de identificação do motor. b) Transmissão do parâmetro definido pelo teclado. (Por meio do teclado são transmitidas informações adicionais do conversor.)
Avaliação: Um comportamento incorreto é detectado durante o comissionamento e pode ser eliminado pelas medidas descritas acima.
FAQ 8200 173Queda do nível de tensão no terminal 20 dos módulos CAN FIF?
Quais produtos são afetados? 8200 motec / vector, starttec e acionamento PLC em combinação com o módulo funcional fieldbus CAN.
O que acontece? Basicamente a tensão de alimentação interna (terminal 20) pode ser utilizada para acionamento das entradas digitais e alimentação das saídas digitais. Os sinais fornecidos pela fonte de tensão interna não poderão ser processados se ocorrer o erro descrito acima. Isto pode afetar a função de habilitação do controlador, por exemplo. Além disso, a comunicação CAN pode ser interrompida.
Quando o problema ocorre? Ao aquecer os módulos a temperaturas >50 °C (nosso valor baseado na experiência), a tensão de alimentação no terminal 20 pode cair ou entrar em colapso.
Possíveis diagnósticos? Se o nível de tensão medido entre o terminal 20 e o terminal 7 (GND) for < 17,5 V e se for > 17,5 V novamente após o resfriamento do módulo utilizado, isso é uma indicação de que o problema descrito anteriormente pode ter ocorrido. A queda de tensão no terminal 20 é favorecida por uma temperatura ambiente mais elevada e carga de corrente no mesmo terminal.
Medidas/recomendações de curto prazo? Use a fonte de tensão externa em vez da fonte de tensão interna (terminal 20). Como resultado, o conversor CC-CC é descarregado e uma falha repetida dependente da temperatura torna-se improvável. Ou troque os módulos pelas seguintes versões revisadas e corrigidas.
Avaliação: Entre outras coisas, a função de habilitação do controlador é desativada devido ao colapso da tensão de alimentação e, como resultado, o controlador é inibido. Ao descarregar o terminal 20, o nível de tensão > 17,5 V pode ser redefinido automaticamente.
FAQ 8200 174Queda do nível de tensão no terminal 20 do módulo CAN FIF (eliminado)?
Quais produtos são afetados? 8200 motec / vector e acionamento PLC em combinação com o módulo funcional fieldbus CAN.
Restrição de função eliminada: Possíveis quedas de tensão no terminal 20 foram eliminadas com a versão corrigida do módulo. Como resultado, a tensão de alimentação (terminal 20) pode ser utilizada para ativar as entradas digitais e alimentar as saídas digitais.
Identificação do produto das versões revisadas e corrigidas:
FAQ 8200 175O setpoint não é adotado pelo controlador do inversor quando a seleção foi feita com o módulo AIF?
Quais produtos são afetados? 8200 vector/motec com módulo de comunicação Appl.-I/O e AIF (Profibus-DP, CANOpen, ...)
O que acontece? Se o controlador do acionamento for parametrizado de forma que o setpoint seja pré-selecionado pelo módulo AIF (C0001 = 3) e se então as ligações dos sinais de entrada analógicos e/ou digitais (C0410 e C0412) forem modificadas ou adicionadas no controlador do acionamento, o controlador do acionamento possivelmente não adota o setpoint pré-selecionado via interface AIF.
Quando o problema ocorre? O problema ocorre quando o código C0001 = 3 foi definido e as ligações dos sinais de entrada analógicos e/ou digitais (C0410 e C0412) foram modificadas.
Possíveis diagnósticos? O código C0005 e/ou C0007 é definido como 255. Por meio da função de diagnóstico do editor do bloco de funções no bloco AIF-IN, o setpoint pode ser exibido, o qual é enviado do módulo AIF para o controlador do inversor. É exibido com 0%, embora um setpoint tenha sido pré-selecionado por meio do fieldbus.
Medidas/recomendações de curto prazo? Após a configuração dos parâmetros do inversor, defina o código C0001 para 3 novamente. As ligações de sinal existentes não serão modificadas (ver artigo 'Reação do inversor quando a seleção ¨Seleção do valor nominal¨ é modificada (C0001)' (C0001)).
Avaliação: Este comportamento incorreto pode ser detectado durante o comissionamento e pode ser eliminado pela medida acima mencionada.
FAQ 8200 176Qual é a pinagem do cabo RS232 entre o LECOM A B e um PC?
Use um cabo DB9 com cruzamento de transmissão e recepção: pino 2 do lado Lenze no pino 3 do PC, pino 3 do lado Lenze no pino 2 do PC e pino 5 no pino 5. Os demais pinos não são usados no procedimento apresentado.
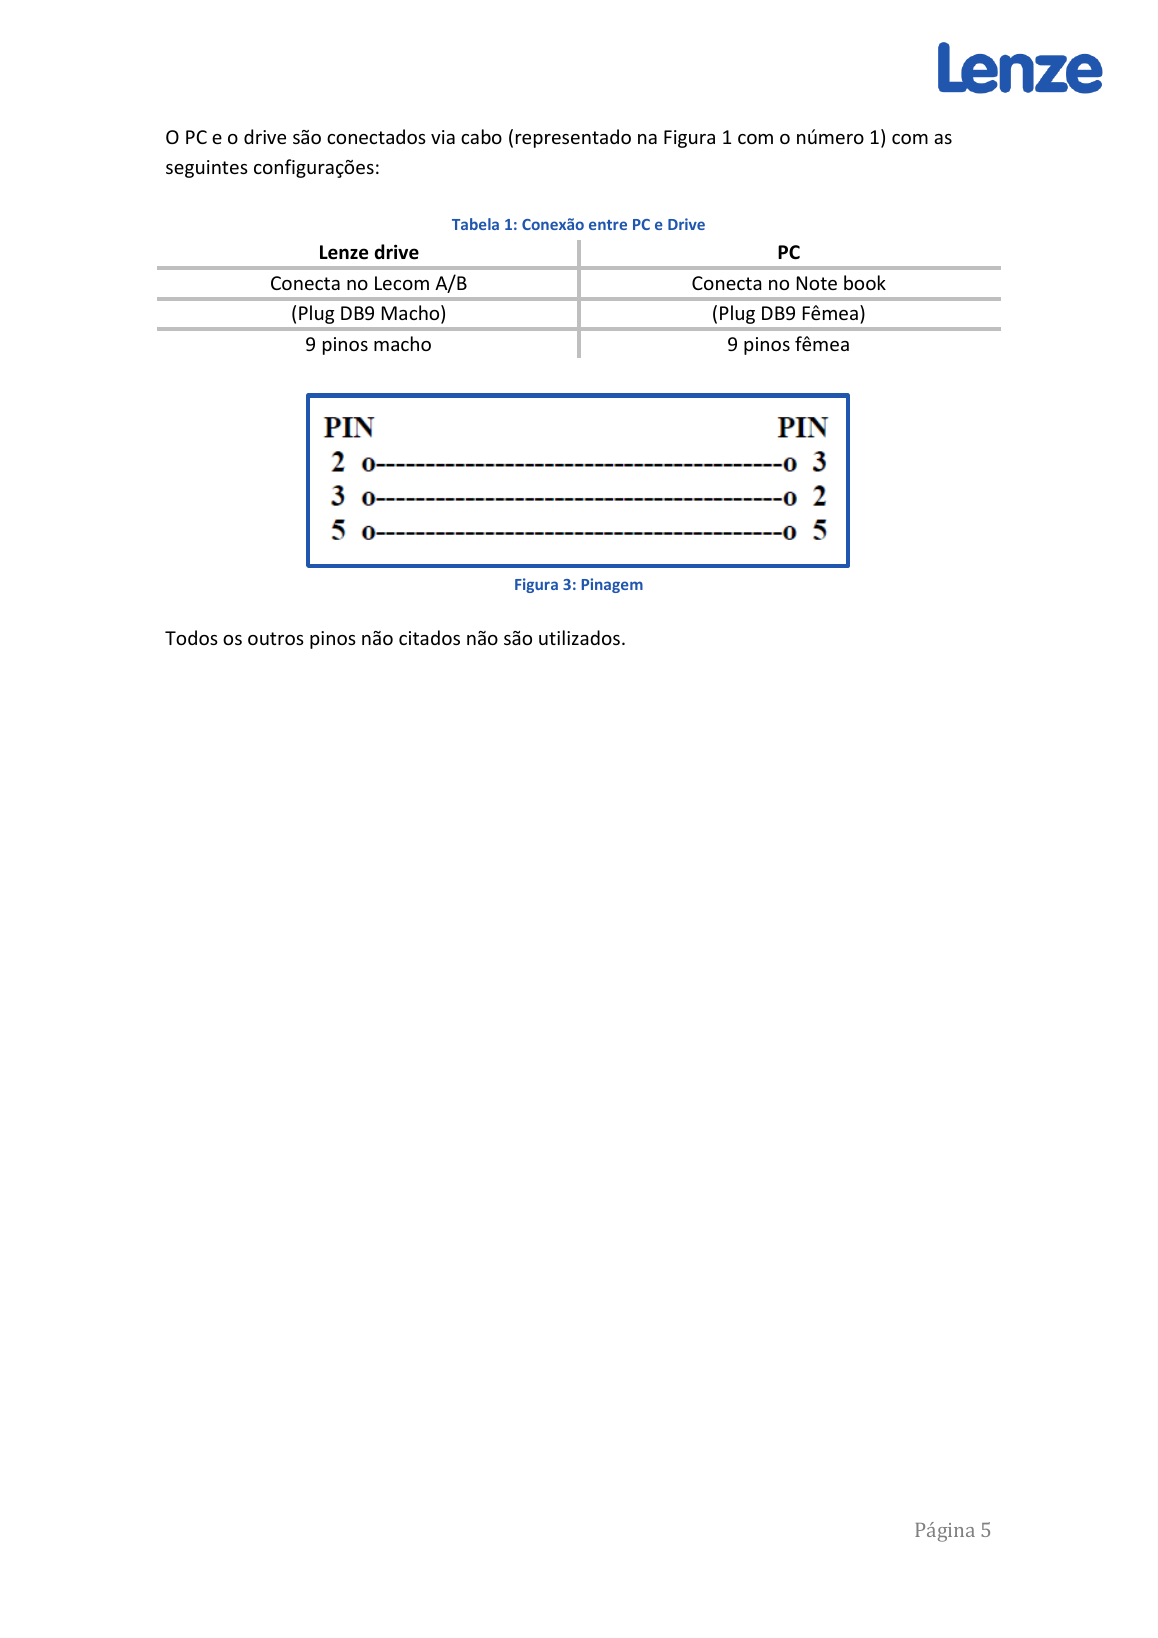
Pinagem DB9 entre o módulo LECOM A B e o PC
FAQ 8200 177Todos os códigos são copiados pelo GDC em uma transferência de parâmetros?
Não. A lista depende do módulo FIF e do modo Duplicar ou Equipamento de substituição. Códigos de comando, serviço, identificação, endereço e parâmetros de comunicação podem permanecer fora da transferência e precisam ser verificados separadamente.
FAQ 8200 178Quais códigos gerais merecem conferência após uma cópia pelo GDC?
A planilha marca, entre outros, C0002, C0003, C0040, C0043, C0080, C0094, C0135 e C0148 como não transmitidos nas combinações indicadas. Para equipamento de substituição, endereço do dispositivo e baud rate também podem exigir ajuste manual.
FAQ 8200 179Quais parâmetros CAN podem exigir ajuste manual depois de uma transferência?
A planilha relaciona códigos como C0350 a C0360 para endereço, baud rate, sincronismo, ciclos, atraso e mapeamento CAN. A aplicabilidade depende do módulo instalado e do tipo de transferência selecionado.
FAQ 8200 180O que muda ao migrar o controle CAN do 8200 vector para o 8400?
A migração exige rever a seleção da fonte de controle, a referência de setpoint, a normalização, as palavras de controle e status e a transferência de parâmetros. No 8400, a fonte CAN é selecionada em L-C00007 = 30 e a escala percentual usa 16384 como 100%.
Diagnóstico falhas e manutenção
12 perguntasFAQ 8200 181Como evitar falhas OCx durante acelerações muito rápidas?
Ajustes de tempo de aceleração < 1 podem causar indicações de falhas OC3, OC4, OC5 e até mesmo OC1 em situações extremas. Este comportamento resulta do fato do controlador de velocidade CC (controlador Imax/controlador M) não poder acompanhar o processo dinâmico; portanto, a corrente de pico inicia tarde demais. A modificação do tempo de atuação integral do controlador Imax (C0078) permite um ajuste.
Medidas:
Reduzir valor em C0078 => Controlador Imax acelera (com mais dinâmica)
Reduzir valor em C0077 => Diminuição da influência do controlador Imax
FAQ 8200 182Como detectar um eixo bloqueado no 8200 vector?
1. Ao avaliar o sinal DCTRL1-(IMot > ILim)-RFG-I=0a, a reação pode ser causada via C0410/x (configuração de sinais de entrada digital). O ajuste para ILim é efetuado em C0156 (referência IN).
Vantagem: Durante o tempo de aceleração você pode usar o Imax.
Desvantagem: Durante o tempo de aceleração não há monitoramento.
2. Ajuste C410/11 = 3, significa que MCTRL-Imax ajusta TRIP e o freio é acionado (C415/01 = 18)
Vantagem: O monitoramento é sempre garantido.
Desvantagem: O acionamento deve ser dimensionado de forma que para aceleração nunca seja necessário Imax.
Aplicações:
Talhas => Reação = Trip-SET provoca acionamento do freio. Controle do portão => Reação = comutação r/l provoca a abertura do portão.
FAQ 8200 183Qual é a função da compensação de erros do inversor?
A identificação do motor (C0148 = 1) executa uma detecção metrológica do erro do inversor que ocorre devido aos diferentes atrasos dos semicondutores de potência e devido às capacidades dos cabos e do motor na subida de tensão.
A característica de compensação de erro do inversor é salva em um modo de proteção contra falha da rede elétrica após a identificação bem-sucedida do motor na EEPROM do inversor de frequência. Através do teclado do módulo operacional (E82ZBC) ou teclado XT (EMZ9371BC) a compensação de erros do inversor pode ser transmitida para um sistema de acionamento idêntico (mesmo estágio de potência, mesmo motor, mesmos comprimentos de cabo e seções transversais). Se um conjunto de parâmetros for transmitido de um sistema de acionamento para outro, onde nem todos os componentes do acionamento são idênticos (por exemplo, apenas a estrutura do bloco de função deve ser transmitida), a identificação do motor deve ser executada para permitir o acionamento adicional.
A compensação de erro do inversor é mais influente quando os cabos do motor são muito longos e as potências de entrada são altas. Tamanhos de carcaça de motor no mesmo estágio de potência têm menos influência na compensação de erros do inversor.
Se devido à identificação do motor (C0148 = 1) não for detectada uma compensação de erro do inversor, o inversor de frequência 8200 vector/motec irá operar com uma característica pré-definida internamente e dimensionada para comprimentos médios de cabo do motor (10 ... 20 m) correspondente à potência de entrada.
Nota:
No caso do 8200 vector/motec com software de parametrização GDC a compensação de erros do inversor não pode ser transmitida, pois não é armazenada em um código. Veja também o artigo GDC não permite armazenamento e transmissão da característica de compensação de erros do inversor
FAQ 8200 184Qual o significado das mensagens de erro ErPxx que não estão descritas com mais detalhes na documentação do produto 8200 motec/vector?
ErP 00: O dispositivo básico não aceita o componente (por exemplo, 8212 do número de ID de software 82S8212V_14000) do número de ID de software no conjunto de parâmetros do teclado. Motivo: A versão do software do dispositivo básico é inferior à dos dados armazenados no teclado (por exemplo, o teclado está parametrizado com um software do dispositivo básico 2.x, mas o dispositivo básico possui uma versão de software SW 1.x).
ErP 01: A transferência do conjunto de parâmetros do dispositivo básico 1 foi abortada Motivo: Os dados do conjunto de parâmetros básicos do dispositivo 1 não estão corretos (por exemplo, armazenamento de dados defeituoso no teclado; os dados no teclado foram criados em outro controlador).
ErP 02: A transferência do conjunto de parâmetros do dispositivo básico 2 foi abortada Motivo: Os dados do conjunto de parâmetros básicos do dispositivo 2 não estão corretos (por exemplo, armazenamento de dados defeituoso no teclado; os dados no teclado foram criados em outro controlador).
ErP 03: A transferência do conjunto de parâmetros do dispositivo básico 3 foi abortada Motivo: Os dados do conjunto de parâmetros básicos do dispositivo 3 não estão corretos (por exemplo, armazenamento de dados defeituoso no teclado; os dados no teclado foram criados em outro controlador).
ErP 04: A transferência do conjunto de parâmetros do dispositivo básico 4 foi abortada Motivo: Os dados do conjunto de parâmetros básicos do dispositivo 4 não estão corretos (por exemplo, armazenamento de dados defeituoso no teclado; os dados no teclado foram criados em outro controlador).
ErP 07: O dispositivo básico não aceita o comprimento do conjunto de parâmetros do dispositivo básico. Motivo: O parâmetro definido no teclado tem um comprimento errado e, portanto, não é aceito pelo dispositivo básico.
ErP 08: Erro de checksum no armazenamento do conjunto de parâmetros do conjunto de parâmetros do dispositivo básico do teclado. Motivo: Armazenamento de dados defeituoso no teclado.
ErP 09: Erro de comunicação AIF detectado no teclado durante a transferência do conjunto de parâmetros. Motivo: Problema de contato na interface AIF.
ErP 10: O módulo de função não aceita o componente (por exemplo, AFA0 do número de ID de software 82SAFA0B_14000) do número de ID de software no conjunto de parâmetros do teclado. Motivo: A versão do software do módulo de função é inferior à do conjunto de dados dentro do teclado (por exemplo, o teclado está parametrizado com um software de módulo de função 2.x, mas o módulo de função possui uma versão de software SW 1.x). Consulte o artigo original para a relação completa de condições e parâmetros.
FAQ 8200 185O que significam a falha Pr5 e o número de falha 79?
Esta falha é indicada quando o inversor detecta uma falha geral na EEPROM. O inversor de frequência está danificado e deve ser trocado.
FAQ 8200 186O que significa a mensagem de erro Err95?
O 8200 motec 3 ... 7,5 kW possui em seu gabinete um ventilador responsável pela refrigeração dos módulos FIF. Além disso, pode ser equipado com a unidade de ventilação E82ZMV. Estes ventiladores podem ser monitorados pelo inversor de frequência 8200 motec 3 ... 7,5 kW, desde que o monitoramento dos ventiladores esteja ativado no código C0608 (desativado na configuração padrão da Lenze). Se um destes ventiladores estiver com defeito e o monitoramento do ventilador estiver ativado, a mensagem de erro Err95 é indicada.
O ventilador pode ser monitorado apenas com o 8200 motec 3 ... 7,5 kW. No entanto, todos os dispositivos 8200 vector e 8200 motec estão equipados com o código C0608, que deve ser definido como 0 (inativação da monitorização do ventilador), caso contrário a mensagem de erro pode ser indicada Err95 permanentemente.
FAQ 8200 187Qual pode ser o motivo da mensagem de erro e da recusa do próximo acesso ao código, após (no caso do 8200 vector / motec) o código C0011 ter sido escrito por meio de um barramento de campo?
Ao escrever o código C0011, conseqüentemente serão executados cálculos internos do firmware. Esses cálculos podem levar até 500 ms. Se durante este tempo uma nova solicitação SDO for enviada ao controlador do acionamento por meio de um fieldbus, esta solicitação não poderá ser processada.
FAQ 8200 188Interrompendo o download de parâmetros ao usar a calibração de parâmetros de processo?
Quais produtos são afetados?
8200 motec e 8200 vector em conexão com o software para PC Global Drive Control (GDC)
Como é a reação?
Durante o download dos parâmetros há a indicação de erro de que os códigos C2011, C4011 e C6011 não podem ser descritos.
Quando o problema ocorre?
Esta indicação de erro pode ocorrer quando uma configuração de parâmetro do dispositivo é gravada no GDC com calibração configurável dos parâmetros do processo.
Possíveis diagnósticos?
Durante o download dos parâmetros há a indicação de erro de que os códigos C2011, C4011 e C6011 não podem ser descritos.
Medidas/recomendações de curto prazo?
Faça o download dos parâmetros sem dados configurados em C0500 e C0501 (dados de configuração padrão). Após download para o controlador do acionamento modifique o valor em C0500 e C0501.
Avaliação:
O download dos parâmetros é interrompido por uma indicação de erro. A configuração dos parâmetros funcionais (engate do sinal, etc.) é efetuada corretamente.
FAQ 8200 189Abortamento de comunicação no caso do 8200 vector após modificação do endereço?
Quais produtos são afetados? Carregador de unidade global versão 1.0, 1.2 8200 vector a partir de V2.1
O que acontece? Ao transferir um arquivo de conjunto de parâmetros em um dispositivo vetorial 8200, a comunicação com o controlador do inversor é interrompida. A mensagem de erro A102h é indicada.
Quando o problema ocorre? Se o endereço do barramento do sistema (C0350) for alterado usando o arquivo de conjunto de parâmetros, a transferência do conjunto de parâmetros será abortada no último código, indicando um erro.
Possíveis diagnósticos Nenhum.
Medidas/recomendações de curto prazo? Esta restrição de função foi eliminada com a versão 2.0 do Global Drive Loader.
Avaliação: Apesar da interrupção da transferência de parâmetros e da indicação da mensagem de erro correspondente, todos os valores de código foram transferidos.
FAQ 8200 190Teclado - diagnóstico e indicação de status?
Quais produtos são afetados?
Software 8200 vector/motec ≥ V2.1
Aplicação:
Diagnóstico, indicação de status do controlador
Descrição:
Os seguintes códigos também podem ser exibidos via teclado para fins de diagnóstico ou informações sobre setpoint e controle:
- C0150: Palavra de status do controlador 1 (exibição via valor de 16 bits em versão hexadecimal)
- C0151: Palavra de status do controlador 2 (exibição via valor de 16 bits em versão hexadecimal)
- C0395: Dados de entrada do processo (valor de 32 bits; Lo: exibe a palavra de controle do controlador (C0135), Hi: exibe o setpoint 1 (C0046) em hexadecimal)
- C0396: Dados de saída do processo (valor de 32 bits; Lo: exibe a palavra de status do controlador 1 (C0150), Hi: exibe a frequência de saída (C0050) em hexadecimal)
FAQ 8200 191Queda do nível de tensão no terminal 20 do padrão I/O (eliminado)?
Quais produtos são afetados? 8200 motec / vector e acionamento PLC em combinação com a E/S padrão (as versões corrigidas e revisadas do módulo estão listadas na tabela abaixo)
Restrição de função eliminada: Possíveis quedas de tensão no terminal 20 foram eliminadas com a versão do módulo mencionada abaixo. Como resultado, a alimentação de tensão interna (terminal 20) pode ser utilizada para ativar as entradas digitais e alimentar as saídas digitais.
FAQ 8200 192Depósitos errados de cordões de solda sob a régua de terminais do soquete X10 dos módulos de E/S de aplicação e E/S padrão impedem o contato?
Quais produtos são afetados? E/S de aplicação, E/S padrão
O que acontece? Quando a etapa de soldagem é executada durante o processo de produção, os grânulos de solda podem ter se depositado sob a régua de terminais X10 dos módulos FIF (veja a imagem). Portanto, não é possível conectar o conector de 2*13 pólos do 8200 vector na régua de terminais X10 do módulo FIF para evitar que o módulo FIF entre em contato com o dispositivo básico.
Quando o problema ocorre? O problema de contato ocorre se for tentado contatar o módulo FIF com o dispositivo básico por meio de um conector de 2*13 pólos durante o comissionamento ou quando o módulo FIF for trocado.
Possíveis diagnósticos? Quando o conector de 13 pólos for fixado na régua de terminais do soquete X10, pode-se ver se há pontos de solda embaixo das réguas de terminais do soquete. Se o conector não puder ser conectado corretamente, ocorreu a restrição de função descrita anteriormente.
Medidas/recomendações de curto prazo? Substituição do módulo FIF
Avaliação: Este erro é uma deficiência de fabricação. A restrição funcional já será detectada durante a montagem, comissionamento ou quando o módulo FIF for substituído. Este perfil de erro já ocorria esporadicamente no final de 2005. Na semana 19/2006 foi detectado que um aumento no número de módulos Application I/O e Standard I/O produzidos apresentavam o comportamento descrito anteriormente (aproximadamente 5% dos módulos produzidos de acordo com investigações LDS). Os números de identificação afetados estão listados na tabela abaixo:
Id.-Não. Versão de designação 13018572 Módulo de função de E/S de aplicação 3G35 13052164 Módulo de função de E/S de aplicação, variante PT 3G35 13018822 Módulo de função de E/S de aplicação, design revestido 3G35 13063555 Módulo de função de E/S padrão, variante PT 3F
Migração e compatibilidade
4 perguntasFAQ 8200 193O que muda na comunicação CAN ao migrar do 8200 vector para o 8400?
Em comparação com os dispositivos 8200 vector, os inversores 8400 contêm algumas inovações no campo da comunicação CAN bus. A interface CAN integrada foi recentemente desenvolvida. Os arquivos de descrição do dispositivo (EDS) correspondentes podem ser baixados do Engenheiro e da página inicial da Lenze. O documento a seguir descreve as diferenças mais importantes de um inversor de frequência 8400 com conexão CAN bus.
O documento se concentra em:
- Seleção da fonte do setpoint
- Seleção do setpoint
- Tratamento de parâmetros (normalização)
- Palavra de controle e status
FAQ 8200 194O que mudou do software 3.1 para o software 3.5 no 8200 vector e motec?
Restrições de função eliminadas:
- Função potenciômetro motorizado com valor inicial C0010
- Conjunto de parâmetros 'configuração básica própria'
- Entrada padronizada do setpoint de frequência em porcentagem da frequência máxima de saída
- Travando a entrada da frequência de saída mínima e máxima
- Na inibição do inversor, o display 'Frequência de saída com compensação de escorregamento' não é definido como 0
- tranco ao alterar o tempo de aceleração ou desaceleração quando o controlador PID está ativo
- Monitoramento de quebra de fio para entrada analógica
- Códigos de comunicação para LECOM (interfaces RS 232 e RS485)
- Transferência de parâmetros via Global Drive Control
Extensões de função:
- Exibir código C0056
- religamento em motor girando otimizada no caso de motores bipolares
FAQ 8200 195- Descrição da diferença entre o 8200 vector (0,25kW - 11kW) e 8200 motec de SW3.5 a SW3.7?
Restrições de função eliminadas:
- religamento em motor girando, restrição de função com controle vetorial (eliminação)
- Alteração do conjunto de parâmetros, os setpoints não são aceitos quando o religamento em motor girando é ativado (eliminação)
Extensão de função:
- Mudança do conjunto de parâmetros sem demora
FAQ 8200 196- Descrição da diferença relativa ao 8200 vector (15kW - 90kW) de SW3.5 a SW3.6?
Restrições de função eliminadas:
- religamento em motor girando, restrição de função com controle vetorial (eliminação)
- Alteração do conjunto de parâmetros, os setpoints não são aceitos quando o religamento em motor girando é ativado (eliminação)
Extensão de função:
- Mudança do conjunto de parâmetros sem demora
Aplicações e soluções funcionais
6 perguntasFAQ 8200 197Como processar três setpoints no 8200 vector ou 8200 motec?
No 8200 vector/motec um terceiro setpoint pode ser processado quando o controlador PID é aplicado:
A soma dos setpoints 1 e 2 é feita através do primeiro ponto de soma no bloco PCTRL1.
A adição do setpoint 3 é feita através do terceiro ponto de soma pela saída de pré-controle e saída do controlador PID.
Para evitar uma distorção do controlador PID no sinal de entrada PCTRL1-SET1, o ganho (proporção P em C0070/000) deve ser definido como 1, a influência C0074/000 em 100% e a proporção I deve ser desligada (C0078/00 = 9999).
Uma comutação de blocos funcionais com uma lista detalhada de parâmetros pode ser encontrada aqui (arquivo PDF, 78 kB).
FAQ 8200 198Como funciona o exemplo de bobinador com dançarino e compensação de diâmetro?
Descrição:
A interligação de sinais apresentada utiliza a compensação do sensor no Appl. E/S para simular um cálculo de diâmetro. É adequado para bobinadeiras e desenroladoras com controle de posicionamento do dançarino.
Nota: A solução apresentada foi aplicada para a realização de um enrolador de cabo de uma máquina de rede de arame (faixa de ajuste de velocidade: 0 - 4 m/min, faixa de ajuste de diâmetro: 125 - 315 mm).
FAQ 8200 199Para que servem as bobinas de rede dos inversores de frequência?
Os retificadores de entrada não controlados dos inversores de frequência retificam a tensão CA do barramento CC. Como armazenamento de energia, o barramento CC possui capacitores eletrolíticos. Pelo retificador de entrada do inversor de frequência, o barramento CC é carregado até o valor de pico da tensão da rede e da corrente da rede é obtido o pico da tensão da rede. De acordo com a resistência interna da rede de alimentação ocorrem picos elevados. Esses picos levam a distorções na tensão da rede.
As bobinas de rede no cabo de alimentação prolongam o tempo de fluxo de corrente e reduzem os picos de corrente na rede. Consequentemente, as reações do sistema também são reduzidas.
Um efeito colateral positivo: Os picos de corrente baixos aumentam consideravelmente a vida útil do capacitor do barramento CC.
FAQ 8200 200Como implementar um controle simples de pressão no 8200?
Por meio do inversor de frequência 8200 vector/motec um simples controle de pressão pode ser criado. O setpoint pode ser determinado (seleção de setpoint constante) ou pode ser variável através da função motopotenciômetro. O artigo a seguir é um acréscimo ao capítulo 'regulação de pressão' no manual do inversor de frequência 8200 vector.
FAQ 8200 201Como implementar um controle simples de pressão?
Use o controlador de processo PCTRL1. Conecte o valor real pela entrada analógica a PCTRL1-ACT. O setpoint pode ser fixo em C0181 ou variável pelo motopotenciômetro. O exemplo desativa a frenagem automática CC, evita rotação reversa e ajusta o PI conforme o processo.
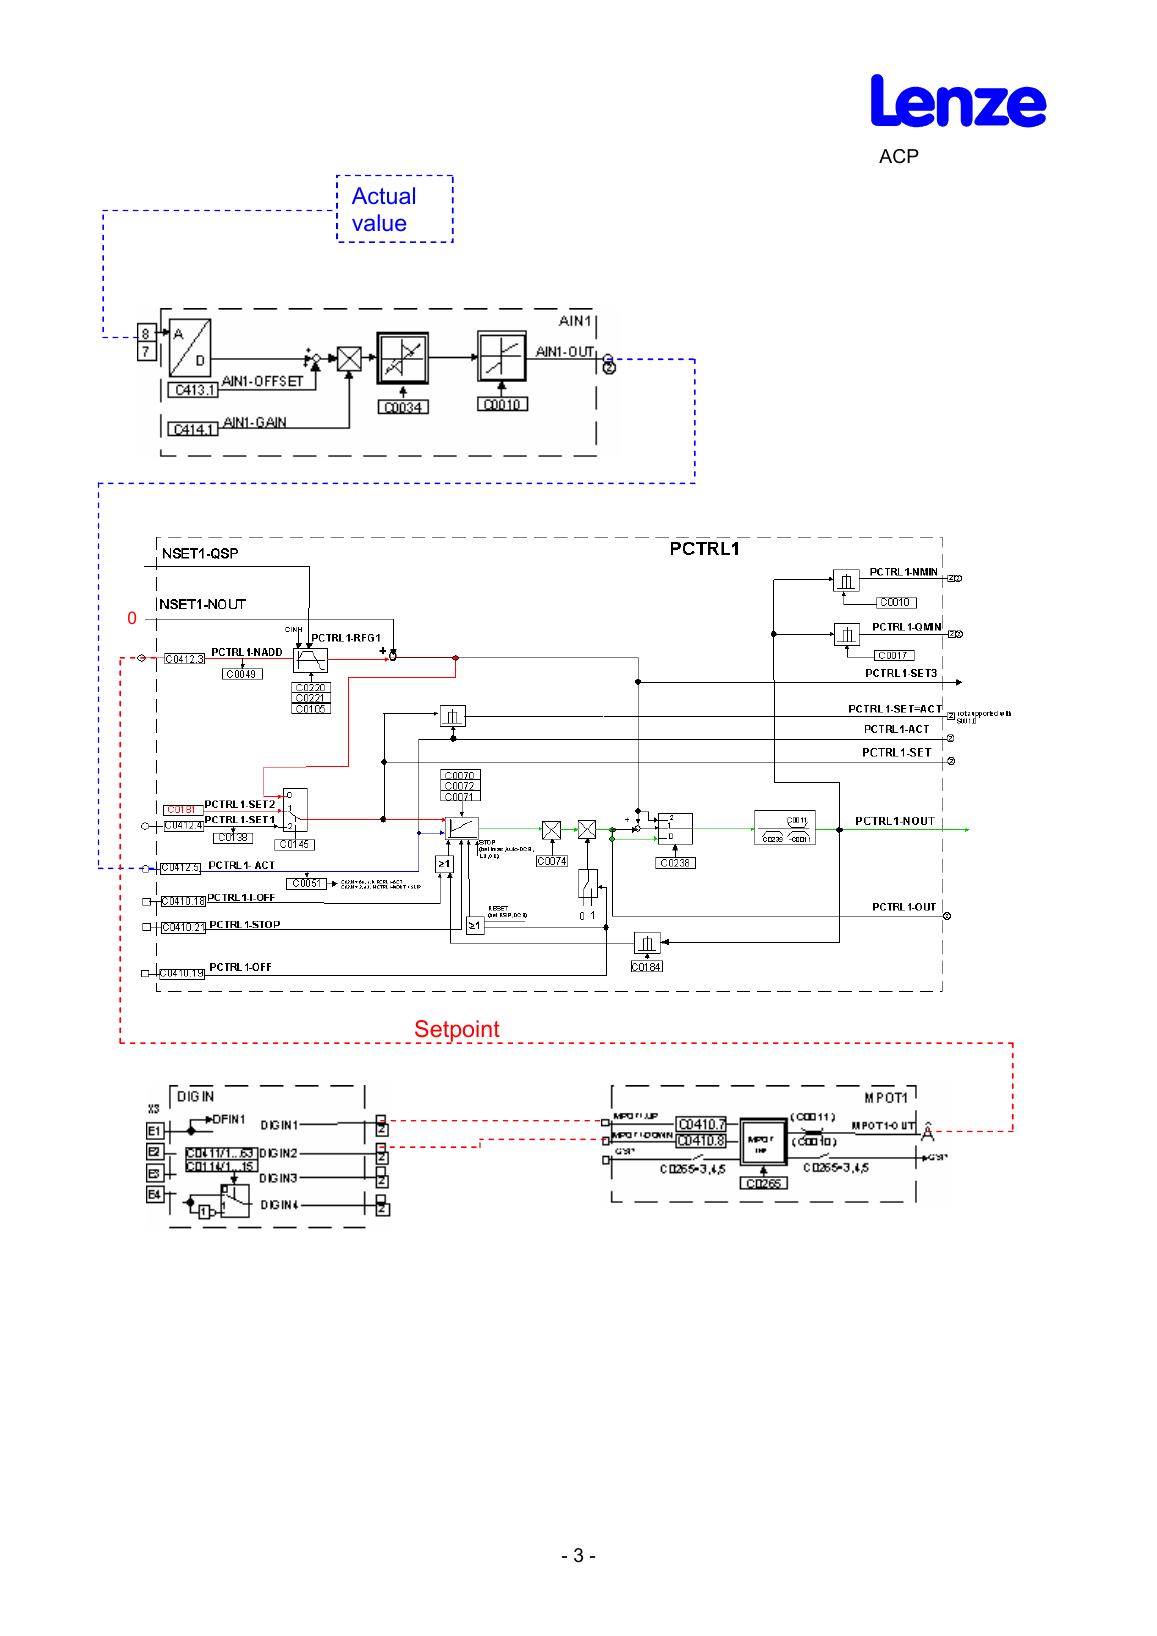
Interligação dos blocos para controle simples de pressão
FAQ 8200 202Como funciona a compensação de diâmetro no exemplo de bobinador?
O sinal de velocidade de linha é multiplicado por um sinal proporcional a 1 dividido pelo diâmetro para formar PCTRL1-SET3. O controlador de posição do dançarino fornece a correção, resultando em PCTRL1-NOUT. A compensação do sensor acompanha a variação do diâmetro do rolo.
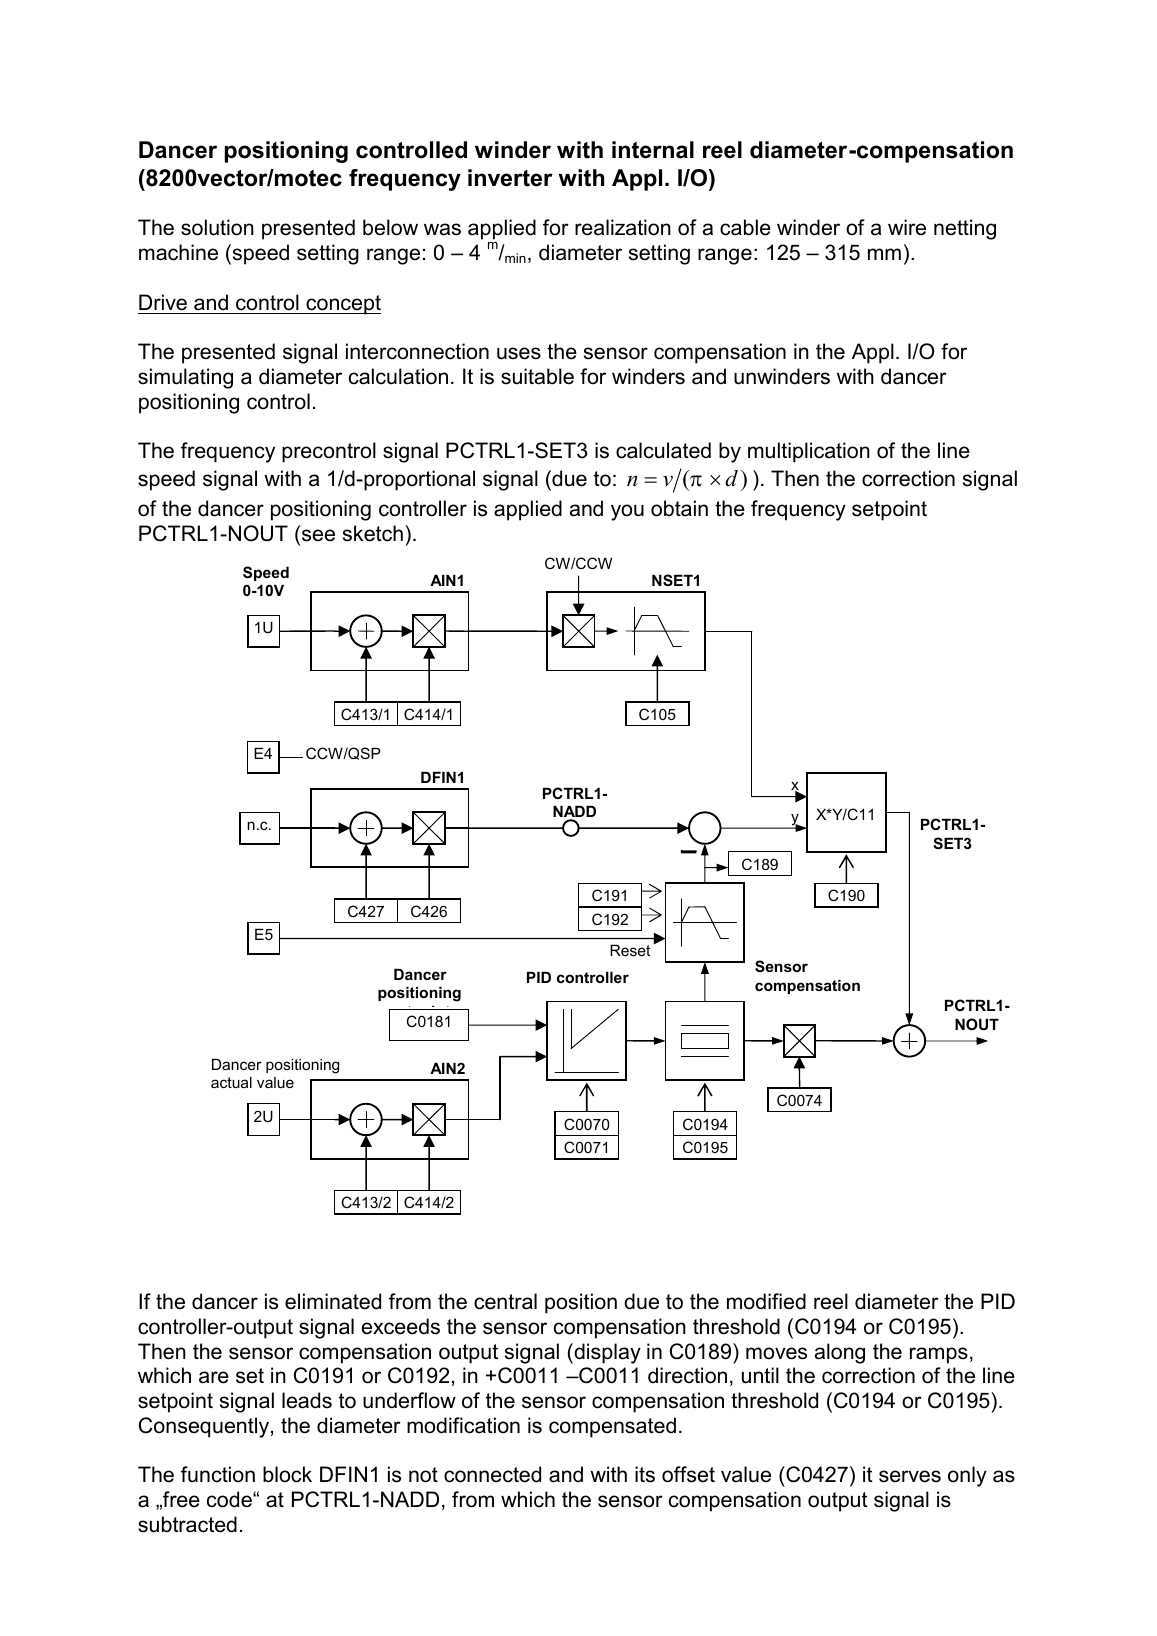
Estrutura de controle do bobinador com compensação de diâmetro
Precisa continuar a consulta?
Informe a identificação do equipamento e as condições da aplicação ao solicitar ajuda ou uma cotação.